العربية
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
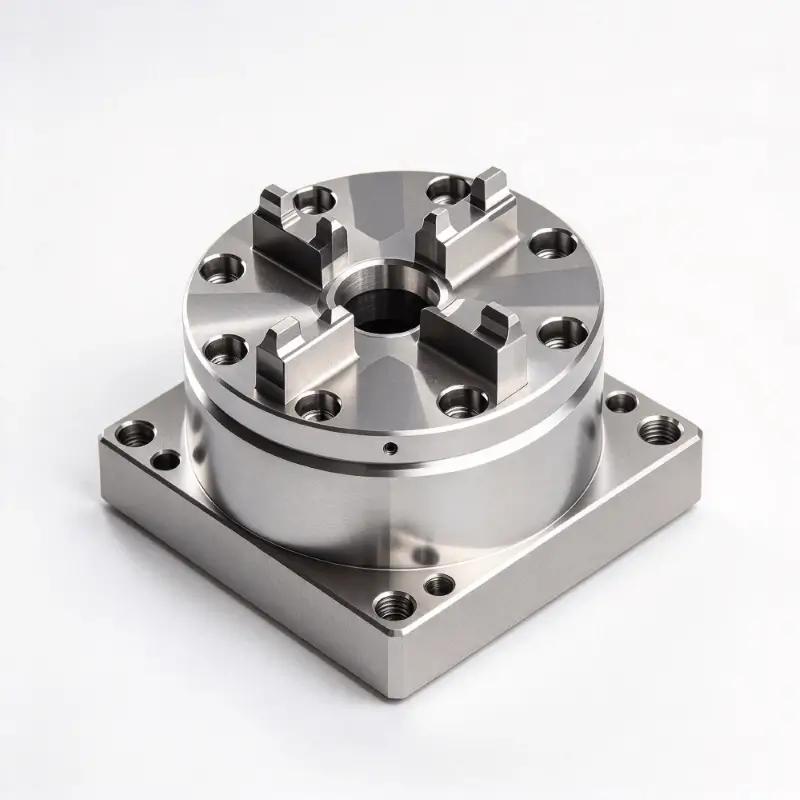
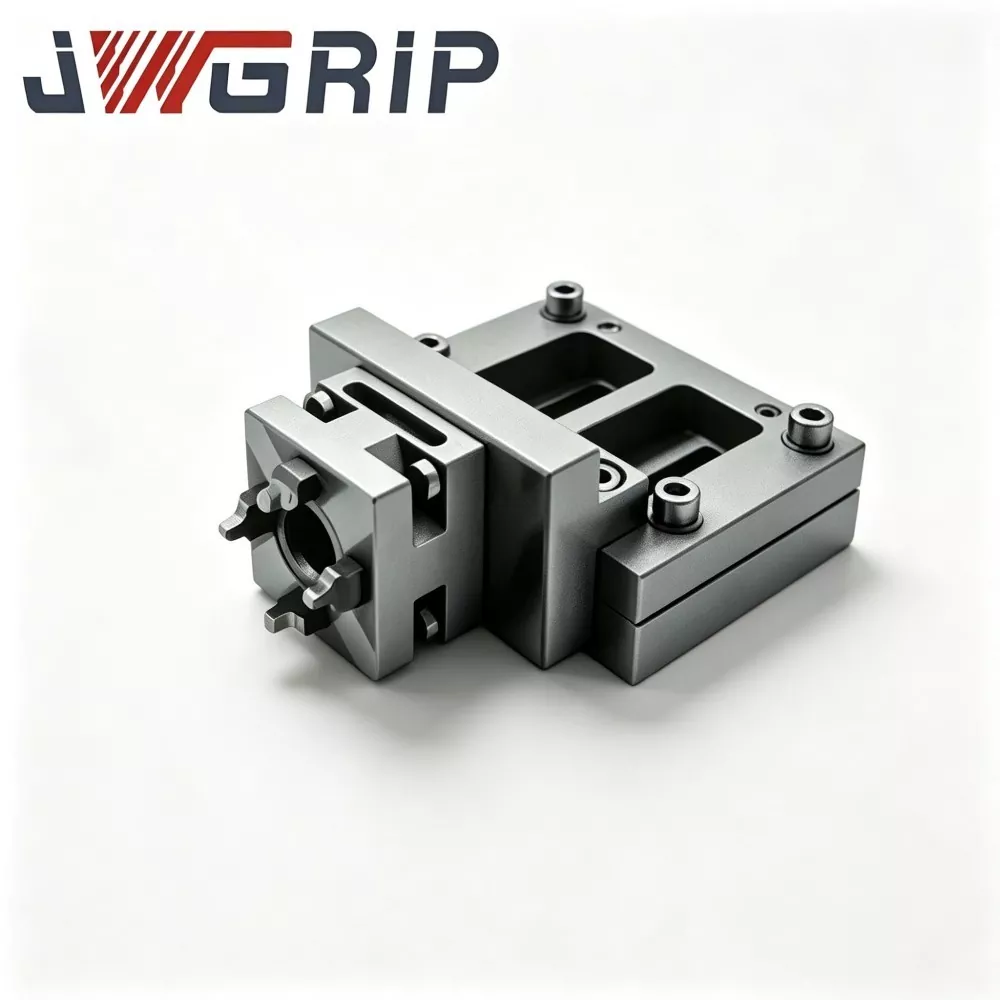
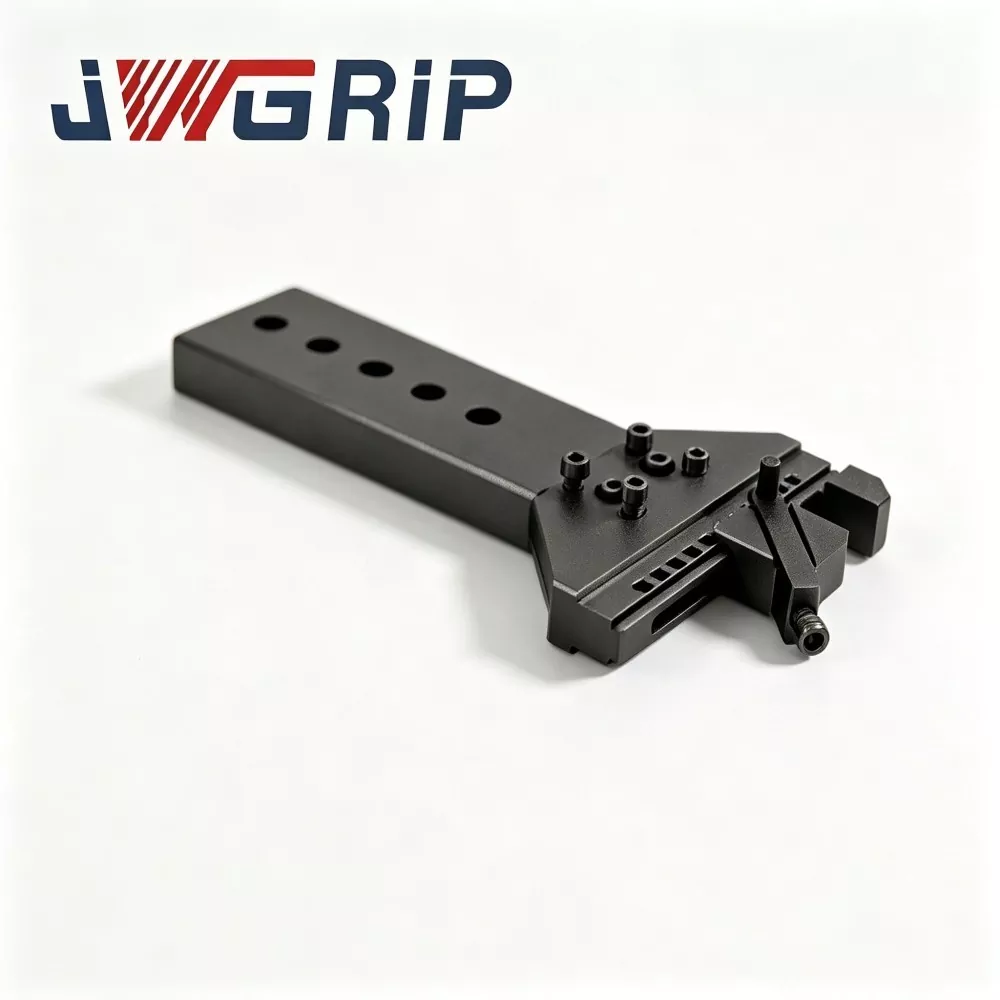
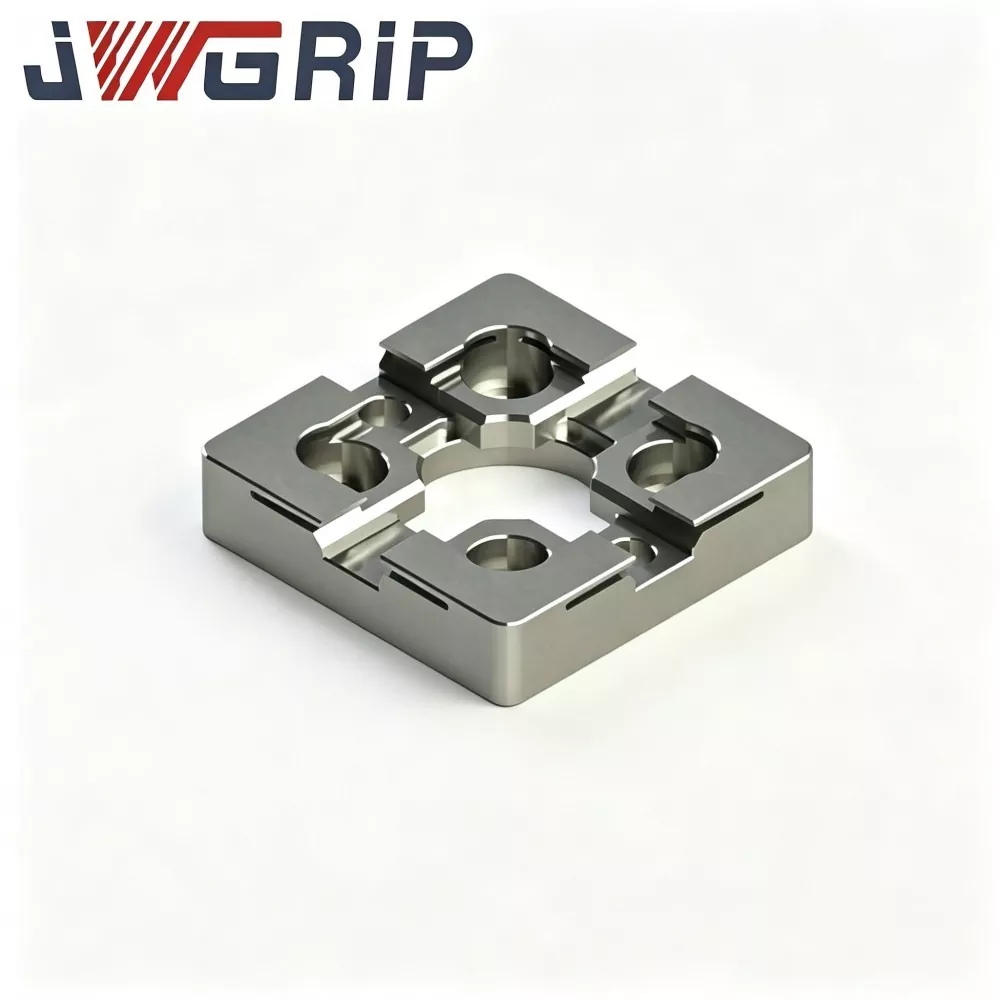

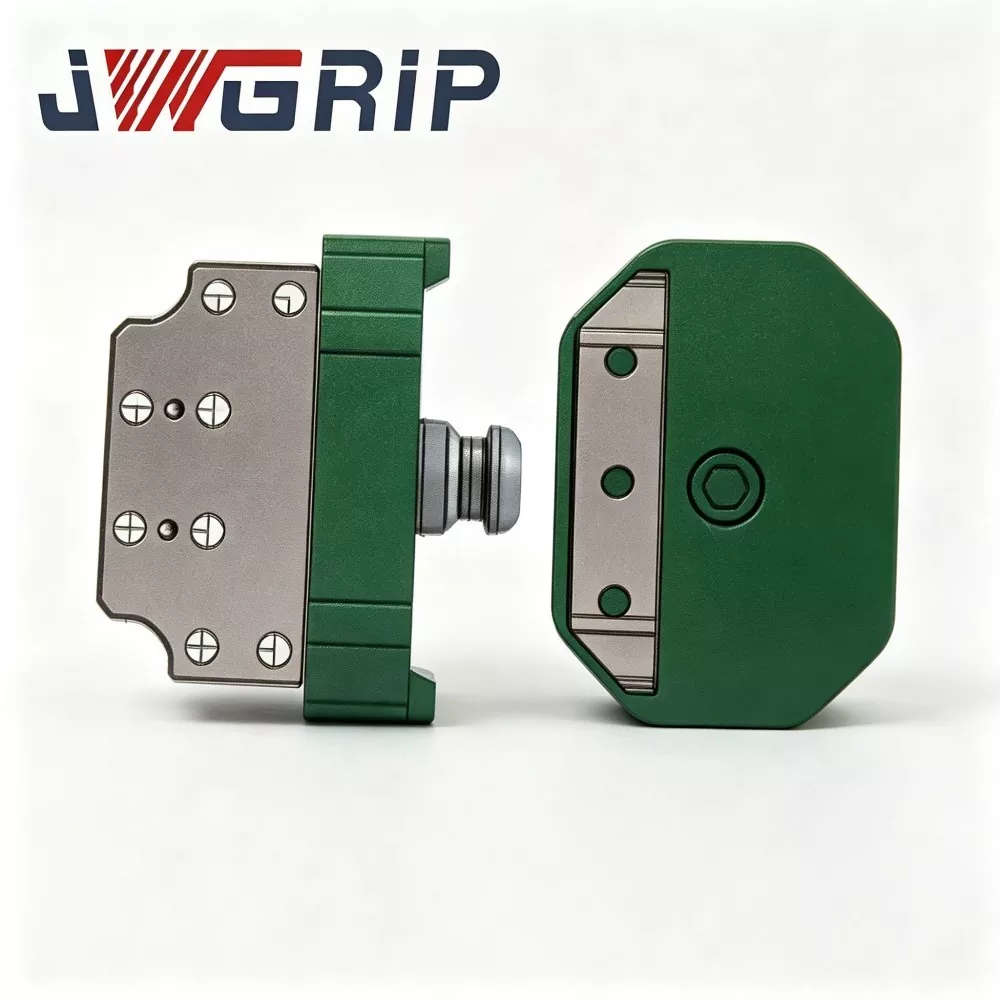
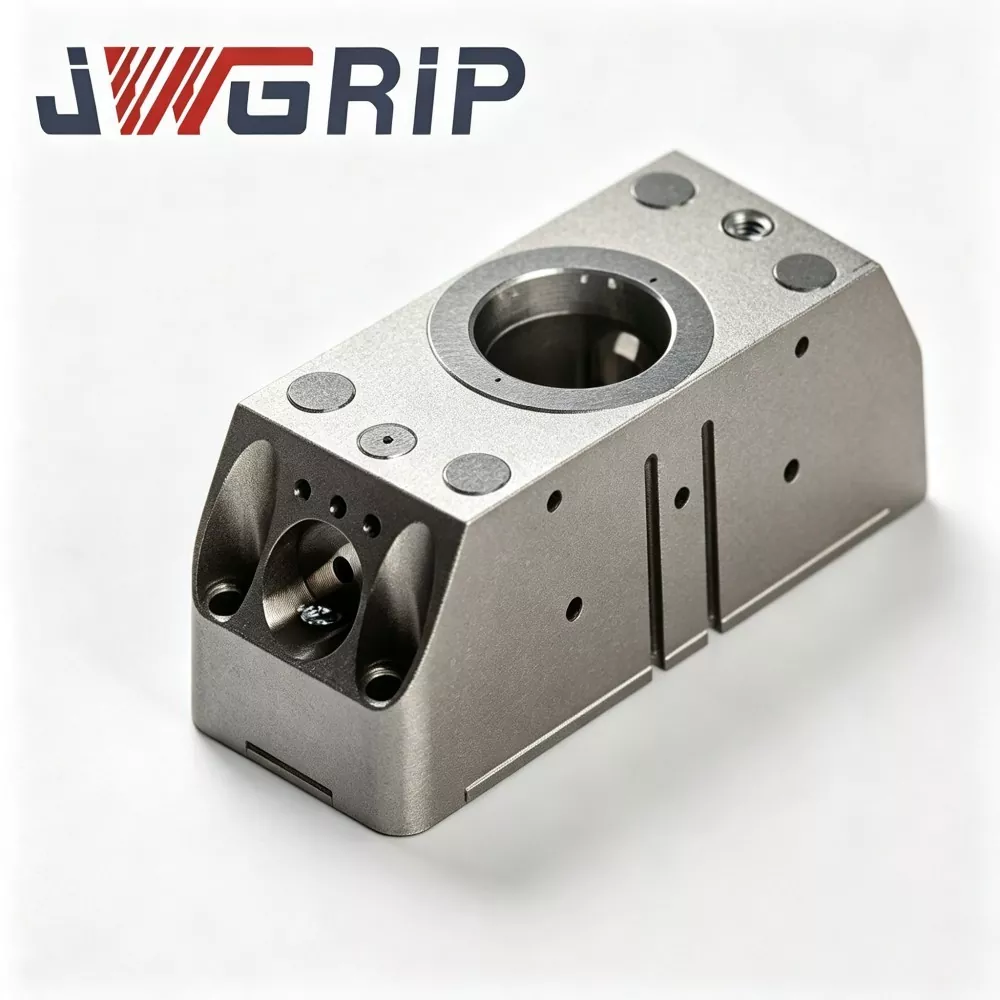
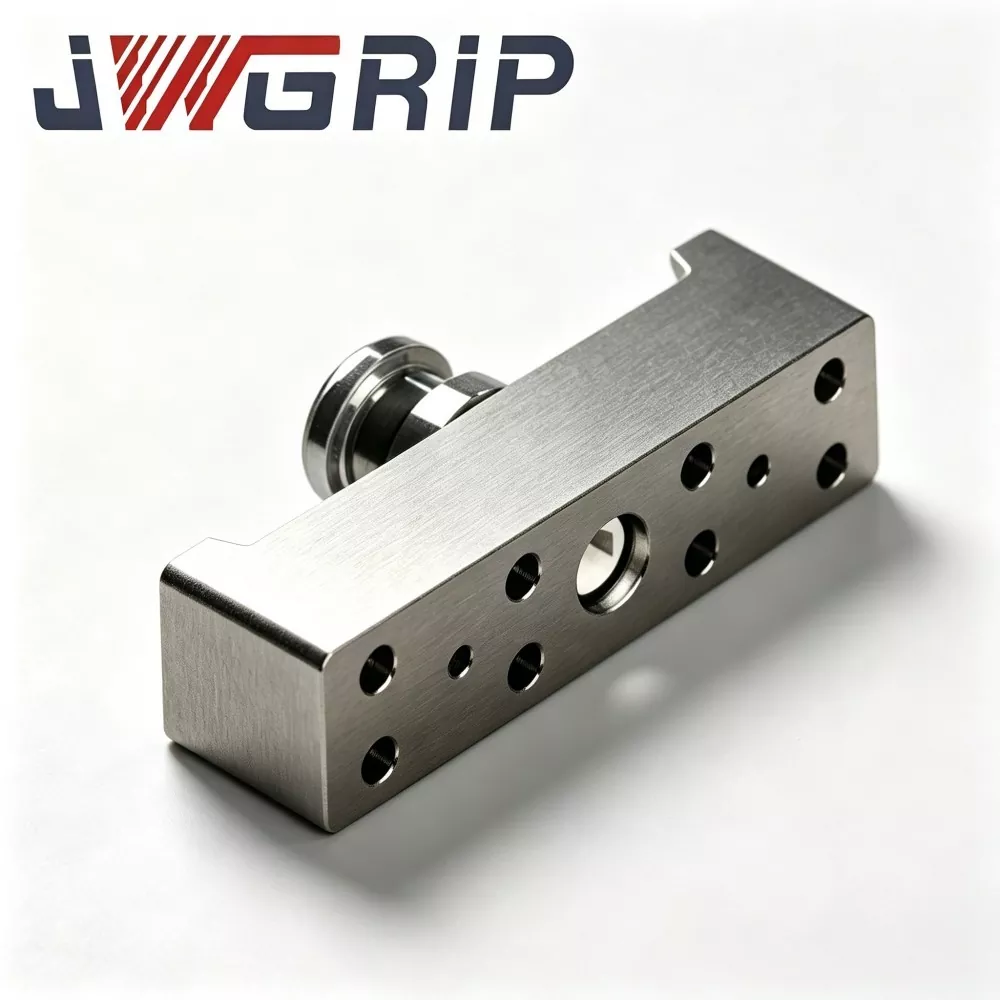
اقتران علبة القابض للتغيير السريع للروبوت
JWGRIP هي الشركة المصنعة والموردة لاقتران علبة القابض للتغيير السريع للروبوت في الصين. إنه مكون تبديل المؤثر النهائي المتكامل للروبوت المصمم خصيصًا لخطوط الإنتاج الآلية المرنة غير المأهولة. إنه يدمج التكوين الهيكلي من سبائك الفولاذ عالي القوة وعملية الطحن الدقيقة في وحدة واحدة، مما يحقق التبديل التلقائي الكامل لأدوات الروبوت دون تدخل يدوي أثناء استبدال القابضون والصواني والأدوات النهائية الأخرى.
تتميز أداة توصيل علبة القابض ذات التغيير السريع للروبوت عالية الأداء بخطأ تحديد موضع متكرر منخفض للغاية وأداء ممتاز ضد التعب وعمر خدمة طويل للغاية، وتدعم القفل التلقائي وإلغاء قفل ردود الفعل للإشارة لتلبية متطلبات التشغيل الذكية للإنتاج غير المأهول. يتم تصنيعها بدقة من خلال فحص المواد الخام، والتصنيع الدقيق باستخدام الحاسب الآلي، والمعالجة الحرارية الاحترافية وعملية تصلب السطح، وتخضع كل أداة توصيل لاختبار شامل لأداء المنتج النهائي والتحقق المستمر من التحميل الدوري، بما يتوافق مع معايير السلامة الميكانيكية CE.
إنه يوفر أداء ميكانيكيًا مستقرًا ومتسقًا في سيناريوهات التبديل الدورية طويلة المدى. متوافق على نطاق واسع مع نماذج الروبوتات الصناعية متعددة العلامات التجارية، ويتم تطبيقه على نطاق واسع في تجميع بطاريات الطاقة الجديدة، وتصنيع الإلكترونيات 3C، وتجميع قطع غيار السيارات وورش الفرز اللوجستية الذكية. من خلال دعم توفير الرسم الفني الاحترافي، والاستشارة في الموقع والتوجيه الفني الكامل لما بعد البيع، فإنه يقلل بشكل فعال من دورة تنفيذ مشاريع تجديد خط الإنتاج المرن للروبوت للعملاء الصناعيين العالميين.
مقدمة آلية العمل الأساسية
يعتبر Robot Quick Change Gripper Tray Coupling مكونًا مخصصًا لواجهة التبديل السريع لنهاية الروبوت، ويستخدم بشكل أساسي للتبديل السريع بين وحدات القابض الروبوتية ووحدات صينية حمل المواد.
وبدون أداة التوصيل هذه، فإن كل تبديل بين الدرج والقابض يتطلب إيقاف خط الإنتاج، وإزالة البراغي يدويًا، وضبط المسند ومعايرة الإحداثيات. قد يستهلك تغيير أداة واحدة من 10 إلى 30 دقيقة ويقلل بشكل كبير من فعالية المعدات الإجمالية (OEE) للخطوط الآلية.
يتكون الاقتران من مجموعتين أساسيتين:
1. قاعدة جانب الروبوت (الجانب الرئيسي): مثبتة بشكل دائم على شفة الروبوت.
2. محول جانب الأداة (الجانب التابع): مثبت بشكل منفصل على كل قابض وكل صينية.
تدفق العمل:
1. يتحرك الروبوت إلى محطة الإرساء ويقرب قاعدة جانب الروبوت من محول جانب الأداة المستهدف (المقبض أو الدرج).
2. يعمل الهواء المضغوط على تشغيل أسنان القفل الميكانيكي المدمجة، مما يؤدي إلى استكمال القفل الميكانيكي.
3. دبابيس تحديد الموقع وفتحات تحديد الموقع عالية الدقة تحقق تحديد موضع متكرر دقيق. تقوم الممرات الهوائية المدمجة تلقائيًا بتوصيل دوائر الغاز بجانب الأداة من أجل إمداد الفراغ أو القابض الهوائي.
4. يقوم المستشعر الداخلي بتغذية إشارة حالة القفل في الوقت الفعلي إلى نظام التحكم في الروبوت. لا ينفذ الروبوت مهام المعالجة اللاحقة إلا بعد تلقي إشارة تأكيد "التثبيت في مكانه"، مما يمنع السقوط غير المقصود لقطعة العمل بسبب القفل غير الكامل.
5. عند الحاجة إلى تبديل الأدوات، يُخرج الروبوت إشارة إلغاء القفل؛ دائرة الهواء تطلق الضغط؛ فك أسنان القفل الميكانيكي ؛ يتحرك الروبوت بعيدًا عن الأداة الحالية ويستقر مع المؤثر النهائي للهدف التالي.
تفتقر معظم أقراص التغيير السريع للأغراض العامة الجاهزة للاستخدام إلى التحسين الهيكلي لظروف التحميل المتناوب ذات القابض المختلط. تولد أدوات الدرج حملاً غريب الأطوار بمساحة كبيرة بينما توفر القابضات المدمجة حملًا مركزًا؛ يؤدي التناوب المتكرر إلى تسريع تآكل سطح المسند. بالاعتماد على المئات من تجارب مشروع تحديث محطة الروبوت، تعمل JWGRIP على تحسين التوزيع المحمل وبناء حماية مسند الإسناد لهذه الوصلة للحفاظ على استقرار تحديد المواقع على المدى الطويل في ظل دورات الحمل اللامركزي والحمل المركز بالتناوب.
تحليل نقاط الألم التشغيلية النموذجية
عادةً ما تواجه المصانع التي تستخدم معالجة مختلطة متعددة الأدوات (صينية + قابض) عبر الروبوتات الصناعية الاختناقات التالية مع حلول التغيير السريع العادية:
1. وقت التوقف الطويل لتغيير الأدوات يدويًا يشغل تفكيك/تجميع البراغي بشكل متكرر وضبط مسند الإسناد وإعادة معايرة التنسيق جزءًا كبيرًا من وقت الإنتاج، مما يقلل من OEE ويقيد سعة الإخراج للمحطات الآلية.
2. تقلب دقة الموضع الناجم عن التشغيل البشري تعتمد جودة المحاذاة اليدوية بشكل كبير على كفاءة المشغل. يتراكم انحراف الموضع بعد عدة دورات لاستبدال الأداة ويضعف اتساق التجميع.
3. مخاطر السلامة في سيناريوهات تبديل الأدوات يدويًا يؤدي التدخل اليدوي بالقرب من نهاية الروبوت المتحركة إلى مخاطر الإصابة بالتصادم أثناء عمليات تغيير الأدوات المتكررة.
4. تآكل سطح البيانات المبكر في ظل ظروف التحميل المتناوب. تم تصميم أقراص التغيير السريع ذات الأغراض العامة للمؤثرات النهائية من النوع الواحد. يعمل التناوب بين صواني التحميل اللامركزية الكبيرة وقابضات الأحمال المركزة على تسريع تآكل سطح تحديد الموقع، مما يؤدي إلى انخفاض دقة تحديد الموضع المتكرر والصيانة المتكررة.
5. آلية أمان غير كافية لتعليقات الإشارة تفتقر بعض وحدات التغيير السريع منخفضة التكلفة إلى تعليقات حالة القفل في الوقت الفعلي. قد يقوم الروبوت بتنفيذ الحركة في ظل ظروف القفل غير المكتمل ويتسبب في وقوع حوادث سقوط قطع العمل.
تعالج أداة التوصيل ذات القابض السريع JWGRIP Robot نقاط الألم المذكورة أعلاه من خلال خمسة مقاييس تصميم أساسية: هيكل محمل مخصص للحمل المختلط، وآلية مقاومة الإفلات من التعشيق الميكانيكي، وردود فعل مستشعر حالة القفل في الوقت الحقيقي، وأجزاء تآكل معيارية قابلة للاستبدال، ومصفوفة منتج ذات حمل متعدد الدرجات تغطي 3-120 كجم.
تكوين الوحدة
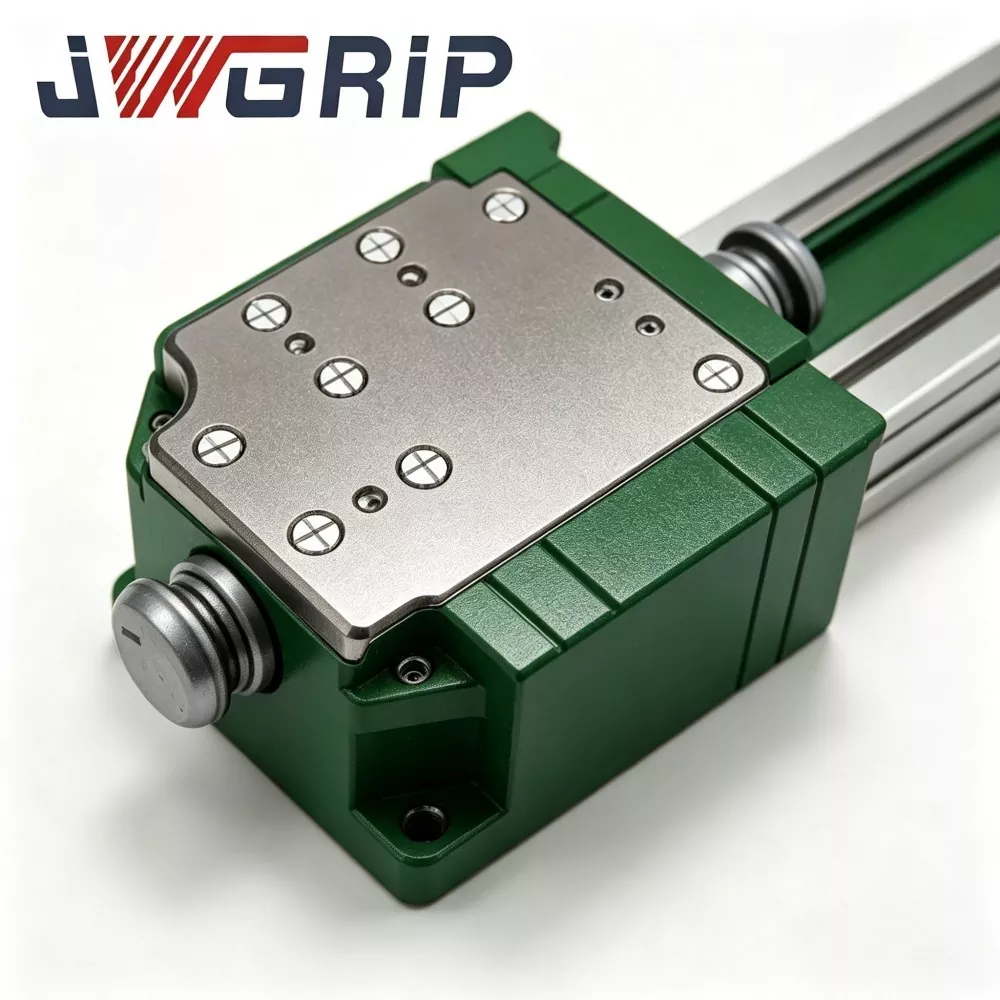
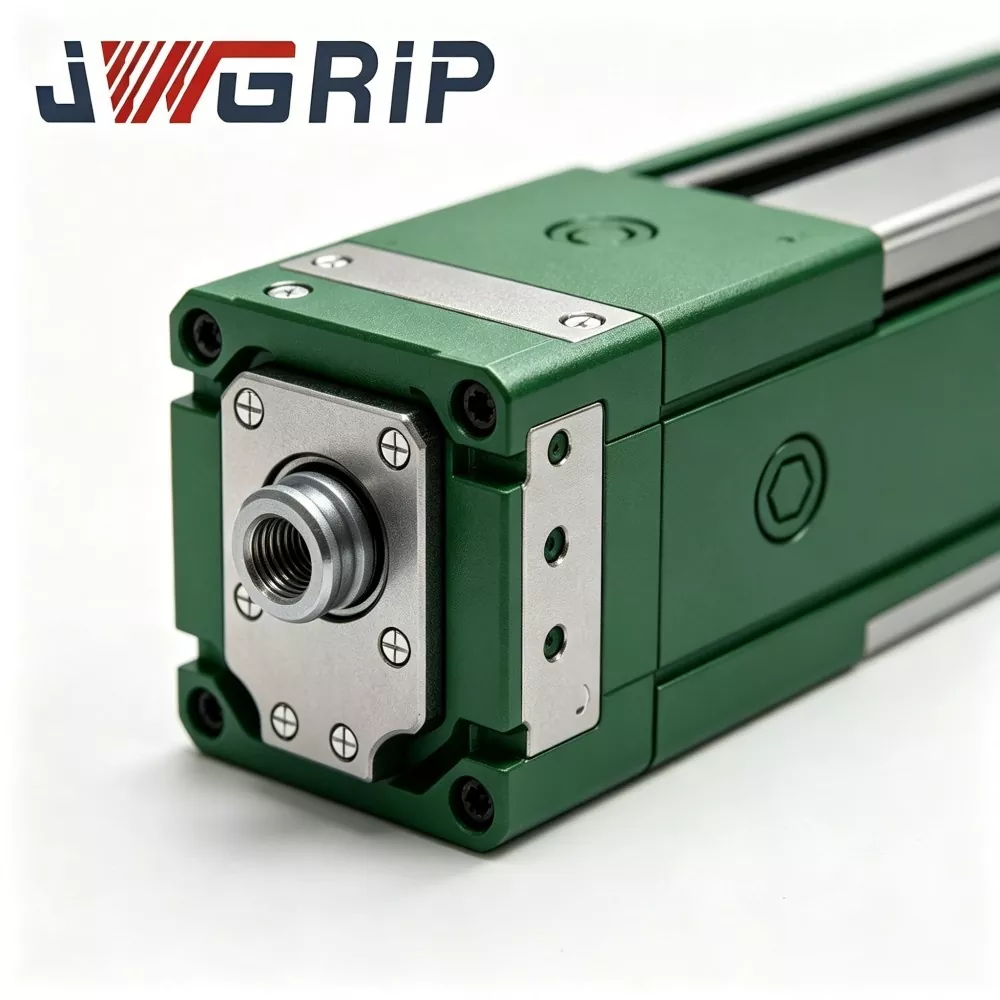
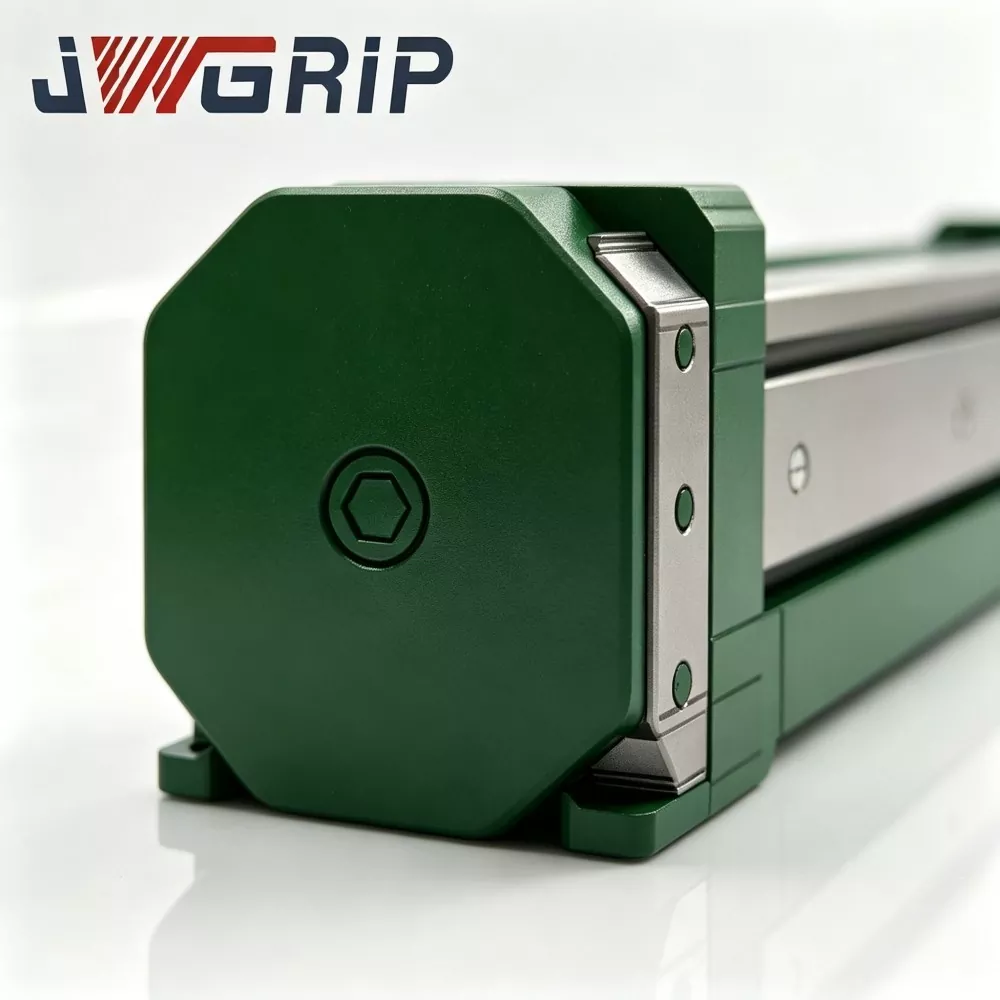
يتكون JWGRIP Robot Quick Change Gripper Tray Coupling من ست وحدات وظيفية رئيسية:
① تجميع القاعدة الرئيسية من جانب الروبوت
② مجموعة محول تابع من جانب الأداة
③ مجموعة أسنان القفل الميكانيكية المتشابكة (هيكل أمان مضاد للسقوط)
④ مجموعة تحديد المواقع بدقة عالية وتحديد موقع الثقب
⑤ مجموعة ممر هوائي مدمجة مدمجة
⑥ مستشعر كشف حالة القفل ووحدة إخراج الإشارة
الوصف الهيكلي
1. مجموعة القاعدة الرئيسية من جانب الروبوت قاعدة التثبيت الرئيسية مثبتة على شفة الروبوت؛ سبائك فولاذية عالية القوة، ومعالجة لتخفيف الضغط، وأسطح مسند التزاوج الرئيسية ذات الأرضية الدقيقة. إنه يتحمل الأحمال الديناميكية المركبة المنقولة من المؤثرات النهائية من جانب الأداة.
2. مجموعة المحول التابع من جانب الأداة لوحة توصيل طرف الأداة، مثبتة بشكل منفصل على كل قابض وكل درج. يتطابق مع القاعدة الرئيسية في أبعاد الإرساء وسطح البيانات وواجهة دائرة الغاز.
3. مجموعة أسنان القفل الميكانيكية التعشيقية، أسنان القفل الميكانيكية التي يتم تشغيلها بالهواء المضغوط. يدرك المشاركة الميكانيكية الإيجابية بعد الالتحام. حتى إذا تعطل إمداد الهواء عن طريق الخطأ، فإن التعشيق الميكانيكي يحافظ على حالة القفل لمنع سقوط الأداة، مما يحقق حماية السلامة السلبية المتوافقة مع CE.
4. مجموعة تحديد المواقع بدقة عالية لتحديد المواقع وفتحات تحديد المواقع تضمن دبابيس تحديد المواقع الأرضية الدقيقة وفتحات تحديد المواقع أداء تكرار تحديد المواقع ± ± 0.008 مم بعد كل إرساء. تعمل الجلبة الحاملة المُحسَّنة خصيصًا على إبطاء التآكل الناتج عن تناوب دورات الحمل اللامركزي/الحمل المركز.
5. مجموعة ممر هوائي مدمجة مدمجة وقنوات دائرة غاز محكمة الغلق داخل الجوانب الرئيسية والتابعة. يُكمل الاتصال الهوائي تلقائيًا أثناء الإرساء، مما يوفر الهواء المضغوط للقابضات الهوائية أو صواني التفريغ بدون تخطيط أنابيب خارجي إضافي.
6. مستشعر اكتشاف حالة القفل ووحدة إخراج الإشارة يكتشف المستشعر الموجود على اللوحة حالة تعشيق القفل الميكانيكي الفعلية ويخرج إشارة التبديل نحو نظام PLC الآلي. يمكن تكوين منطق حركة الروبوت للسماح بالحركة فقط عند تلقي إشارة تأكيد "مقفلة بالكامل".
المزايا التقنية الأساسية
1. بنية مُحسَّنة للتحميل المختلط لسيناريوهات التبديل المتبادل لقابض الدرج
تستهدف معظم أقراص التغيير السريع المتوفرة في السوق المؤثرات النهائية ذات الفئة الواحدة. تعمل أداة التوصيل هذه على تعزيز الحلقة الحاملة وهيكل جلبة تحديد الموقع من أجل التناوب المتكرر بين الصواني ذات المساحة الكبيرة والقابضين المدمجين. إنه يخفف من تآكل سطح المسند في ظل ظروف الحمل اللامركزي والحمل المركز. تم التحقق منها من خلال المشاريع الميدانية: أكثر من مليون دورة إرساء مستقرة تحت الحمل المقدر للإنتاج الدوري على مدار 24 ساعة.
2. دقة تحديد موضع التكرار ±±0.008 مم من أجل اتساق التجميع
تعتمد أكمام تحمل سبائك عالية الدقة ودبابيس تحديد موقع منتهية بالطحن. بعد تبديل قابض الدرج، لا تتطلب إحداثيات برنامج الروبوت إعادة معايرة واسعة النطاق، مما يقلل بشكل كبير من عبء عمل تصحيح الأخطاء للمهندس في الموقع. ضروري للسيناريوهات عالية الدقة مثل تكديس خلايا بطارية الطاقة الجديدة وتجميع المكونات 3C.
3. تصميم الأمان المزدوج: التعشيق الذاتي الميكانيكي + التغذية الراجعة لحالة القفل الكهربائي
يحافظ التعشيق الميكانيكي السلبي على حالة القفل عند فقدان إمداد الهواء العرضي لتجنب الانفصال المفاجئ للأداة. لا يمكن لوحدة التحكم الآلية تنفيذ الحركة إلا بعد تلقي إشارة ردود فعل كهربائية "مقفلة بالكامل". تعمل آلية السلامة المزدوجة المعتمدة من CE على التخلص من مخاطر السلامة الرئيسية لورش العمل غير المأهولة.
4. بنية معيارية لأجزاء التآكل للصيانة منخفضة التكلفة
تعتمد المكونات الاستهلاكية الرئيسية، بما في ذلك الأكمام ذات دبوس تحديد الموقع وحلقات الختم، تصميمًا نمطيًا منقسمًا. يمكن للمستخدمين استبدال الأجزاء المحلية فقط دون تفكيك القاعدة الرئيسية الرئيسية من شفة الروبوت. يقلل من وقت تعطل المعدات ويقلل من نفقات الصيانة على المدى الطويل. يمكن توفير مجموعات قطع الغيار مع عرض أسعار الوحدة الرئيسية.
5. مصفوفة الحمل المقدر واسعة النطاق والتوافق مع العلامات التجارية المتعددة للروبوتات
يغطي الحمولة المقدرة لمنتج المخزون 3 كجم - 120 كجم. تتبع أبعاد شفة التثبيت المعايير السائدة في صناعة الروبوتات، وهي متوافقة مع العلامات التجارية للروبوتات ABB وFANUC وKUKA وYASKAWA والعلامات التجارية الصينية المحلية للروبوتات. يدعم الاتصال مع صواني التفريغ، والقابضون الميكانيكيون، والفكوك الهوائية وغيرها من المؤثرات النهائية. تتوفر شفة مصممة خصيصًا أو معدل تحميل أو تعديل هيكل مانع للتسرب للمتطلبات الخاصة.
6. التصنيع الداخلي الكامل وخدمة الدعم الهندسي الكاملة
يتم إكمال العمليات الأساسية بما في ذلك فحص المواد الخام والمعالجة الحرارية والتصنيع الدقيق والاختبار الدوري للمنتج النهائي داخل مصنع JWGRIP، دون الاستعانة بمصادر خارجية للعملية الأساسية. يقدم الفريق الهندسي رسومات ثنائية وثلاثية الأبعاد وأدلة التثبيت واقتراحات إعداد المعلمات للمستخدمين النهائيين.
سيناريوهات تطبيق الصناعات المتعددة
1. خطوط تجميع بطاريات الطاقة الجديدة ووحدات تخزين الطاقة
في ورش عمل وحدات بطاريات الليثيوم أيون، يحتاج الروبوت الواحد إلى التبديل بين صينية الشفط الفراغي لنقل الوحدة والقابض الميكانيكي لمهام تثبيت التركيبات. تعمل أداة التوصيل JWGRIP على تحقيق تبادل تلقائي للأدوات بدون طيار. تنخفض مدة تغيير الأداة من 15 دقيقة يدويًا إلى 3 ثوانٍ تلقائيًا، مما يقلل بشكل كبير من وقت توقف خط الإنتاج الناتج عن استبدال الأداة. وقد تبنت العديد من الشركات المصنعة لمعدات تخزين الطاقة في جنوب الصين هذا الحل.
2. خطوط إنتاج تجميع المنتجات الإلكترونية 3C
بالنسبة لمحطات تجميع مكونات الهاتف المحمول وحواف الكمبيوتر المحمول، تتعاون أدوات التوصيل ذات التحميل الخفيف (3-10 كجم) مع صواني المواد صغيرة الحجم والمقابض الهوائية المصغرة. يعمل الإرساء عالي الدقة على تجنب انحراف التجميع الناتج عن تغيير الأداة، مما يدعم التجميع المستمر عالي السرعة للمكونات الإلكترونية الدقيقة.
3. ورش التجميع الآلي لمكونات السيارات
يتطلب إنتاج الأجزاء التلقائية من الروبوتات التعامل مع كل من صواني المواد السائبة ومثبتات تحديد المواقع. تقوم أدوات التوصيل ذات الحمل المتوسط إلى الثقيل (25-120 كجم) بمهام تبديل الأدوات بشكل متكرر.
4. محطات الفرز الآلي اللوجستي الذكي
في ورش الفرز الآلي للمواد، يتناوب الروبوت بين صينية النقل ذات الصندوق الكامل وقابض الالتقاط أحادي القطعة. يحقق أحد الروبوتات عملية متعددة الوظائف، مما يقلل من الاستثمار الإجمالي لأنظمة الفرز الآلي.
سير عمل الإنتاج وإطار مراقبة الجودة
تطبق JWGRIP نظام إدارة الجودة ISO 9001: 2015 عبر سلسلة الإنتاج بأكملها. تشمل المعدات الداخلية مراكز التصنيع باستخدام الحاسب الآلي، وأفران المعالجة الحرارية ذات درجة الحرارة العالية، وآلات الطحن الدقيقة، وأدوات فحص المعادن، ومناضد اختبار الحمل الدوري الشاملة، ومرافق اختبار رش الملح. يتم الانتهاء من كافة عمليات تصنيع المكونات الأساسية داخليًا بدلاً من الاستعانة بمصادر خارجية للأجزاء النهائية.
سير عمل الإنتاج الكامل:
1. فحص المواد الخام الواردة: تخضع مادة قضبان سبائك الصلب لتحليل التركيب الكيميائي واختبار الصلابة؛ يتم رفض المواد الخام غير المطابقة قبل دخولها مرحلة الإنتاج.
2. التصنيع الخام والتصنيع النهائي باستخدام الحاسب الآلي: تشكيل الجسم الرئيسي، وتحديد موقع مكان الدبوس ومكونات أسنان القفل عبر معدات CNC عالية الدقة.
3. المعالجة الحرارية بالفراغ وتصلب السطح: تمر المكونات الرئيسية الحاملة بعملية التبريد والتلطيف لتحسين الصلابة والأداء المضاد للتآكل.
4. عمليات الطحن الدقيقة: تتلقى أسطح البيانات الحرجة وفتحات تحديد الموقع طحنًا جيدًا لتلبية المتطلبات الصارمة للتسامح الأبعاد وخشونة السطح.
5. تجميع المكونات وتشغيل الدائرة الهوائية: تجميع أسنان القفل وعناصر الختم ووحدات الاستشعار؛ إجراء اختبار ضيق الهواء الداخلي لدائرة الغاز.
6. اختبار الحمل الدوري كامل الوظائف: تعمل كل أداة توصيل نهائية على تشغيل محاكاة دوري للقفل والفتح آلاف المرات في ظل حالة الحمل المقدر؛ التحقق من دقة تحديد المواقع المتكررة، وضيق الهواء، وموثوقية ردود الفعل للإشارة؛ يتم إرجاع الوحدات غير المؤهلة لإعادة العمل.
7. الفحص النهائي ووضع العلامات بالليزر: فحص الأبعاد، وفحص المظهر، ووضع علامات الاعتماد؛ تدخل المنتجات المؤهلة إلى مستودع البضائع التامة الصنع للتخزين.
إرشادات الصيانة
1. الفحص البصري اليومي: قبل كل نوبة إنتاج، قم بالفحص البصري لأسطح البيانات ومنطقة عمل أسنان القفل وحلقات الختم بحثًا عن الرقائق أو الأوساخ أو الأضرار الناجمة عن التأثيرات الميكانيكية. إزالة الملوثات الأجنبية بالهواء المضغوط الجاف.
2. مشغل الصيانة المستند إلى العد الدوري: في إطار الإنتاج المستمر على مدار 24 ساعة، افحص أكمام دبوس تحديد الموقع وحلقات الختم كل 300000 دورة إرساء. تنظيف أسطح المسند وتطبيق الشحوم المضادة للتآكل. استبدل الأجزاء المستهلكة في حالة ظهور خدش أو تآكل واضح. تقصير فترة الصيانة لبيئة ورشة العمل ذات الغبار الثقيل.
3. تذكيرات عدم التشغيل: منع التحميل الزائد للتطبيق. منع الاصطدام العنيف بين القاعدة الرئيسية والمحول التابع. لا تقم بتفكيك مجموعة سن القفل الميكانيكي الداخلية بدون إرشادات فنية احترافية.
4. حماية التخزين الخامل على المدى الطويل: تنظيف وحدة التوصيل الكاملة، وتطبيق الشحوم المضادة للصدأ على أسطح البيانات والأسطح المسننة؛ تخزينها في خزانة جافة مقاومة للغبار.
ما بعد البيع
1. إرشادات فنية عن بعد عبر الإنترنت تغطي التثبيت والتشغيل واستكشاف الأخطاء وإصلاحها في الموقع.
2. مجموعة كاملة من وثائق صيانة التشغيل المتوفرة لكل طلب شراء.
3. الاستشارة الفنية على المستوى الهندسي لمشاريع تصنيع المعدات الأصلية المخصصة: تعديل أبعاد الحافة، وترقية هيكل الختم، وتكييف تصنيف الحمل الخاص وما إلى ذلك.
4. خدمة فنية مدفوعة الأجر قابلة للتفاوض في الموقع متاحة للطلبات الكبيرة الحجم المستندة إلى المشاريع.
5. توريد قطع غيار مستقل لتحديد أماكن الأكمام وحلقات الختم والمكونات الأخرى القابلة للارتداء، ودعم الاستبدال الميداني بواسطة الفنيين من جانب العميل.
6. وصف الضمان: ضمان لمدة عامين للمكونات الهيكلية الرئيسية غير القابلة للاستهلاك في ظل التثبيت الصحيح وظروف العمل المقدرة. يتم استبعاد الأجزاء المستهلكة (حلقات الختم، وأكمام تحديد المواقع) من نطاق الضمان المجاني. لا يغطي الضمان الأضرار الناجمة عن التركيب غير الصحيح، أو التشغيل الزائد، أو الاصطدام من صنع الإنسان، أو التآكل الكيميائي بما يتجاوز المواصفات.
مرجع المشتريات وتقييم المشاريع
القيمة الأساسية لاقتران صينية القابض للتغيير السريع من JWGRIP Robot: هيكل محمل متناوب للقابض المختلط مُحسّن للغرض، دقة تحديد المواقع المتكررة ± ± 0.008 مم، التعشيق الميكانيكي + آلية السلامة المزدوجة للإشارة الكهربائية، أجزاء تآكل معيارية قابلة للاستبدال، مصفوفة تحميل متعددة الدرجات وقدرة هندسية مخصصة لـ OEM. إنه يحل اختناقات محطة التشغيل الآلي الرئيسية: التوقف الطويل لتغيير الأداة يدويًا، وانحراف تحديد المواقع الناتج عن الإنسان، ومخاطر السلامة الناجمة عن التدخل اليدوي، وتآكل مسند الإسناد المتسارع تحت الحمل المتناوب اللامركزي والمركز، وحماية سلامة القفل غير الكاملة.
تذكيرات بشأن تقييم المشروع:
1. تأكد من البعد الفعلي لشفة الروبوت والحمل المقدر المطلوب (ضع في اعتبارك حمل التأثير الديناميكي، وليس مجرد الوزن الثابت للمستجيب النهائي). حجز هامش أمان كاف.
2. توضيح كائنات تبديل الأدوات: قم بإدراج كمية المقابض والأدراج التي يجب تجهيزها بمحولات تابعة من جانب الأداة.
3. التحقق من جودة مصدر الهواء المضغوط في ورشة العمل واستقرار الضغط؛ نوصي بتركيبة منظم ضغط فلتر الهواء إذا كان الضغط يتقلب بشدة.
4. تأكد من حالة مورد الإدخال والإخراج لـ robot-PLC لاستقبال إشارة حالة القفل. يوفر JWGRIP توثيقًا مجانيًا للواجهة الكهربائية.
5. الإصدارات القياسية المخزنة تحقق التسليم السريع؛ اعتماد خدمة الهندسة المخصصة لـ OEM لمتطلبات الحافة الخاصة أو درجة الختم الخاصة أو متطلبات تصنيف الحمل الخاص.
التعليمات
س 1: هل يمكن لهذه الوصلة أن تقوم بتبديل الأدوات بشكل أوتوماتيكي بالكامل بدون عمل يدوي؟
نعم. تستقبل أداة توصيل علبة القابض للتغيير السريع للروبوت إشارة التحكم الهوائي من نظام الروبوت وتنتهي تلقائيًا من القفل/فتح القفل. يمكن دمج منطق تبديل الأدوات داخل برنامج الروبوت. لاحظ أنك تحتاج إلى تكوين رف تخزين الأدوات المناسب لحمل المقابض والصواني الخاملة.
س2: هل يلزم إعادة معايرة الإحداثيات في كل مرة بعد تبديل الدرج والقابض؟
تحقق أداة التوصيل هذه دقة تحديد موضع متكرر تبلغ ± ± 0.008 مم في ظل ظروف التثبيت الصحيحة. إعادة معايرة الإحداثيات على نطاق واسع ليست ضرورية؛ يعد الضبط الدقيق أمرًا مقبولًا أثناء التشغيل لأول مرة.
Q3: هل يمكن أن يتكيف مع أبعاد شفة الروبوت المخصصة غير القياسية؟
يتوافق الإصدار القياسي من المخزون مع مواصفات شفة الروبوت السائدة. بالنسبة لمتطلبات الحافة غير القياسية، أرسل الرسم قبل تقديم الطلب؛ يمكن تحقيق المعالجة المخصصة لـ OEM لأبعاد واجهة التركيب.
س 4: ماذا يحدث إذا انقطع إمداد الهواء المضغوط أثناء حركة الروبوت؟
هيكل ميكانيكي ذاتي التعشيق مدمج يحافظ على أسنان القفل مشغولة حتى بدون ضغط الهواء، مما يمنع حوادث سقوط الأدوات. لا يمكن أن يحدث إلغاء القفل إلا في حالة وجود إشارة إلغاء القفل وضغط الهواء الصالح.
س 5: ما هي عناصر الصيانة الرئيسية للإنتاج الدوري المستمر لفترة طويلة؟
العمل الرئيسي: تنظيف أسطح المسند ومنطقة أسنان القفل؛ فحص حلقات الختم وأكمام تحديد المواقع عن طريق العد الدوري؛ تجديد الشحوم المضادة للتآكل. استبدل الأجزاء المستهلكة بمجرد ظهور التآكل الواضح. تقصير دورة الصيانة لورش العمل عالية الغبار.
إرسال استفسار
معلومات الاتصال
-
عنوان
رقم 44، طريق دانينغ لريادة الأعمال، مدينة هومين، مدينة دونغقوان، مقاطعة قوانغدونغ، الصين
-
هاتف
-
بريد إلكتروني
مرحبا بكم في إرسال استفسار إلى JWGRIP. سيوفر فريق المبيعات والفني المحترف لدينا اختيارًا مجانيًا للتركيبات وتصميم حلول مخصصة وعروض أسعار دقيقة.
توصيات الأخبار