العربية
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
الشركة المصنعة الموثوقة لسلسلة تحديد المواقع ذات النقطة الصفرية من UPC لضمان دقة العمل العالية
كمورد صناعي لتصنيع المعدات الأصلية وتصنيع التصميم الشخصي لسلسلة UPC Zero Point Positioning،JWGRIPينفذ التكرار الهيكلي والتحقق الميكانيكي والتصنيع الضخم للمنصات المطابقة للروبوت وقواعد تحديد الموقع المغناطيسي وأذرع التوصيل الميكانيكية. تم تصميم مجموعة أجهزة تحديد المواقع المتوافقة مع الروبوت خصيصًا للمصنعين الذين يعتزمون توسيع قدرة التعامل مع المواد الآلية دون إصلاح قاعدة ماكينات CNC الحالية الخاصة بهم. إلى جانب مجموعة الأجهزة هذه، يمكن تحقيق نتائج الأدوات المتوافقة عند إقرانهاسلسلة البليت نقطة الصفروسلسلة Zero Point Clamping Chuck، التي تشكل مسارات عمل هجينة لتحديد المواقع يدويًا وتلقائيًا عبر أرضية المتجر بأكملها. تتبع جميع أبعاد التزاوج الرئيسية معايير الواجهة الموحدة بدقة لضمان إمكانية التشغيل البيني السلس عبر السلاسل.
اختناق التطبيق
تم تطوير العديد من مجموعات الأجهزة التقليدية ذات نقطة الصفر فقط لعمليات التحميل والتفريغ اليدوية. عندما تضيف المصانع أذرعًا روبوتية للإنتاج بدون طيار، فإنها تواجه بسرعة عقبات عملية. تفتقر المنصات القياسية إلى ميزات إمساك ميكانيكية مخصصة، ولا يمكن للخراطيش العادية استقبال المنصات التي يتم تسليمها بواسطة الروبوت بشكل ثابت، ويواجه المشغلون أعمال تعديل إضافية لجعل الأجهزة القديمة تناسب المحطات الآلية.
ماذا لو كنت تريد التبديل بمرونة بين التشغيل اليدوي والتعامل الآلي على نفس محطة الماكينة؟ تجبر العديد من حلول الأتمتة المبكرة ورش العمل على اختيار وضع واحد بشكل دائم. فإما أن تعمل بشكل أوتوماتيكي بالكامل وتفقد التدخل اليدوي السريع، أو تلتزم بالتحميل اليدوي وتتخلى عن إمكانية الإنتاج عند إطفاء الأنوار.
كيف يمكنك تجنب استبدال الأجهزة المكلفة على نطاق واسع عند تعديل الروبوتات على الأجهزة الموجودة؟ يؤدي الاستبدال الكامل لجميع المنصات والخراطيش إلى هدر رأسمالي كبير. يبحث العديد من مديري الإنتاج عن أجهزة إضافية معيارية يمكنها التعايش مع البنية التحتية الحالية الخاصة بهم. وهذا هو بالضبط المكان الذي تقدم فيه هذه السلسلة قيمة عملية ملموسة
مكونات الأدوات المعيارية
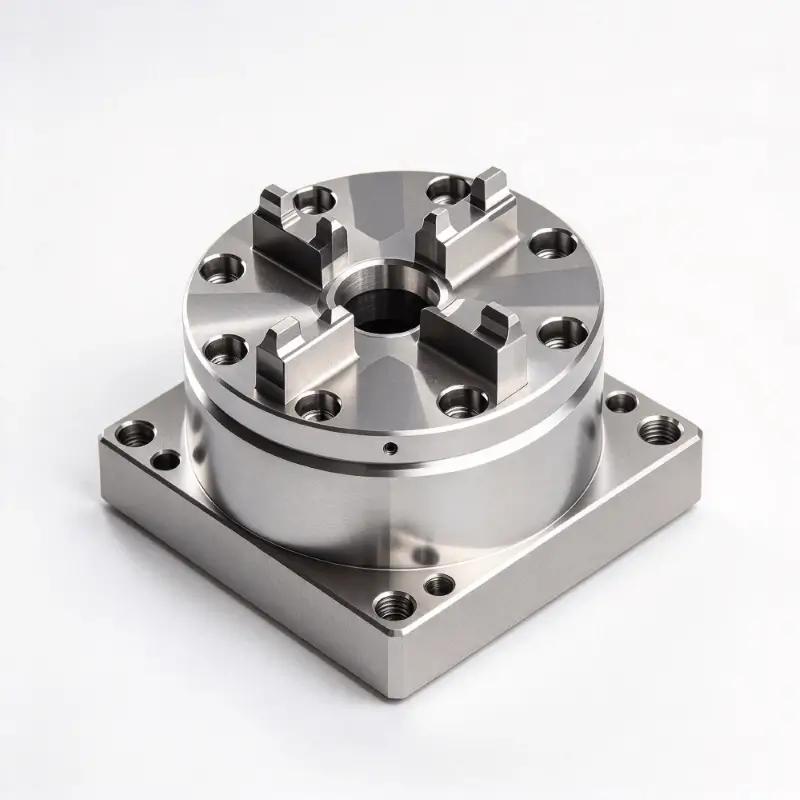
UPC Zero Point Pallet مع Power Chuck: تشتمل وحدة البليت المدمجة هذه على مكونات تثبيت قوية مدمجة. تم تصميمه لاستيعاب الروبوت المباشر ووضعه، فهو يزيل المحولات المتوسطة الإضافية. يمكن تسليمها مباشرة بواسطة أذرع ميكانيكية وتثبيتها في مكانها دون لمسة بشرية، وهي مناسبة تمامًا للمعالجة المستمرة للأجزاء المجمعة في ظل ظروف غير مراقبة.
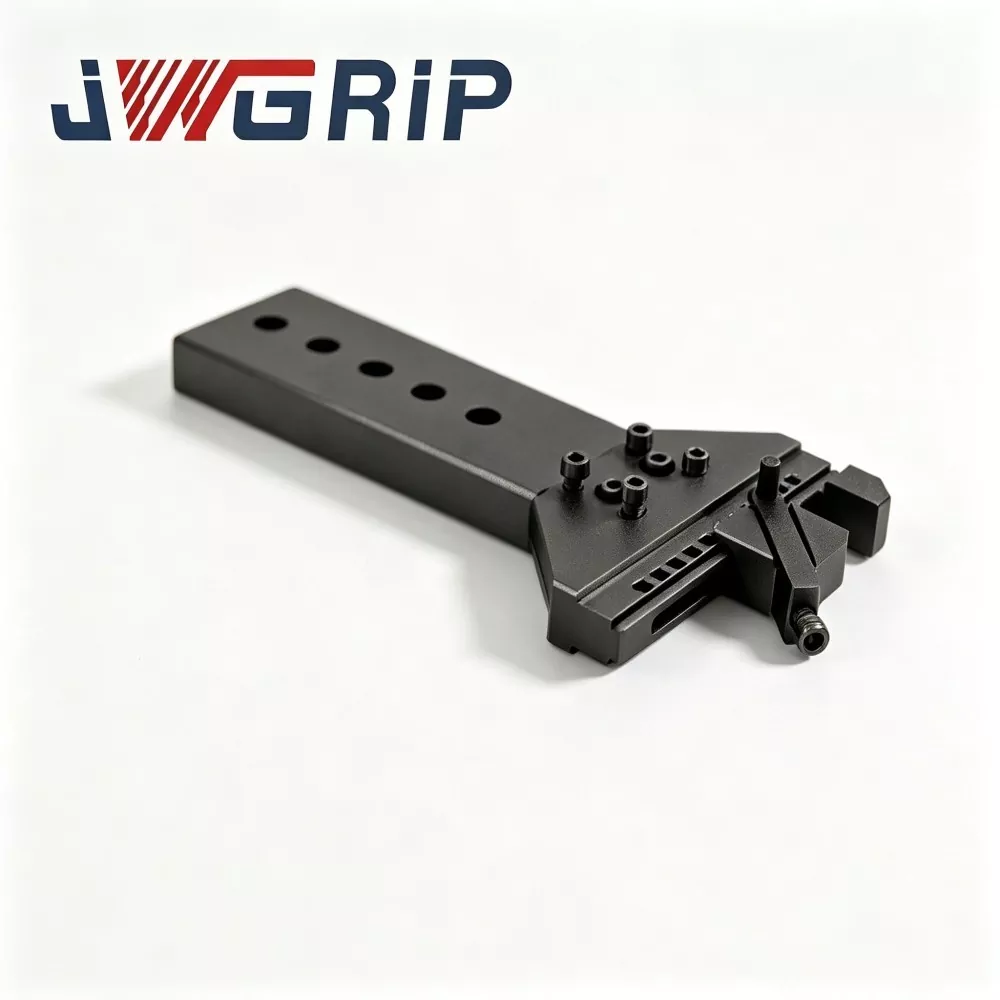
منصة UPC المغناطيسية ذات نقطة الصفر: إنها تعتمد منطق تحديد الموقع بمساعدة مغناطيسية يختلف عن أنظمة القفل الميكانيكية البحتة. يعمل الوضع المغناطيسي المسبق على تثبيت البليت في مكانه قبل تفعيل القفل الميكانيكي الرسمي. تمنع وظيفة الموضع المسبق هذه بشكل فعال انزلاق البليت أو إزاحته أثناء حركة الروبوت عالي السرعة وإجراءات النقل السريع. إنه يؤدي أداءً جيدًا بشكل ملحوظ بالنسبة لقطع العمل ذات الجدران الرقيقة ومجموعات التركيبات خفيفة الوزن.
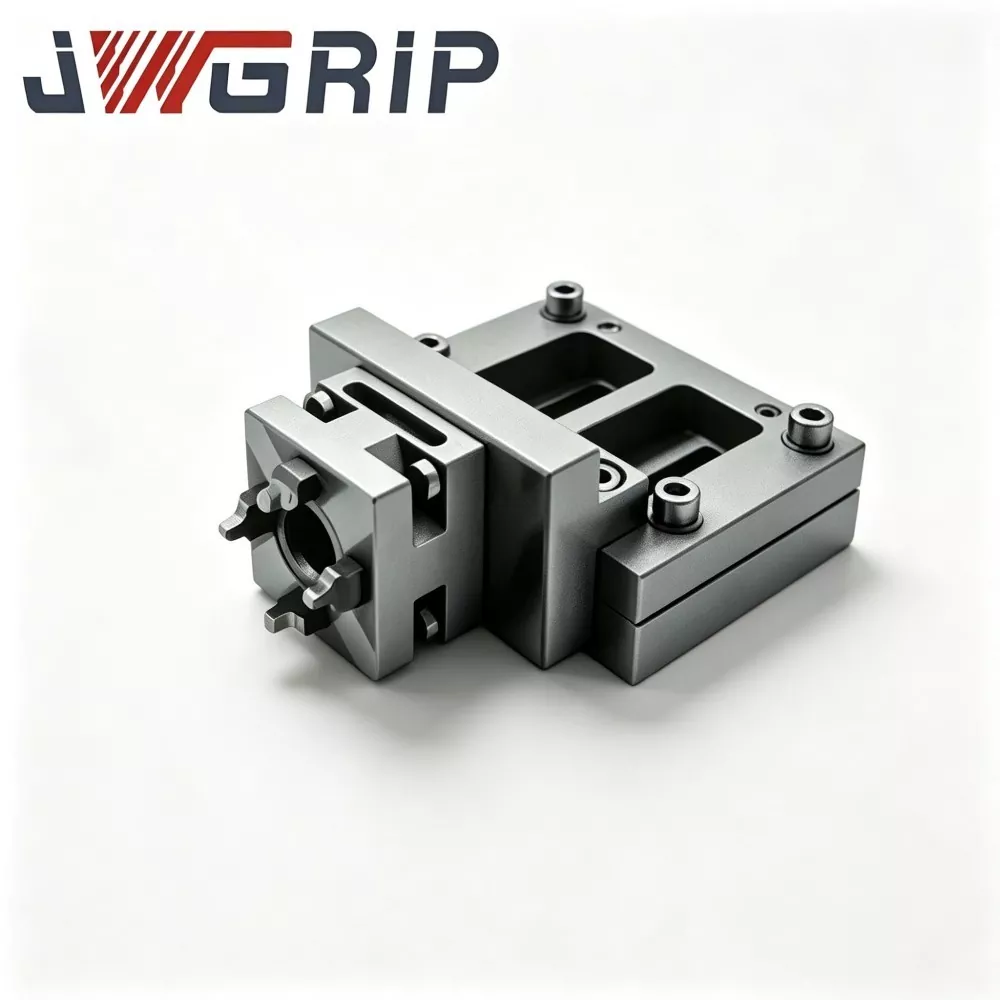
ذراع الوصلة المفصلي UPC لمغير أدوات التغيير السريع للروبوت: يعمل كطرف تنفيذ ميكانيكي مثبت على حواف الروبوت، ويتولى ذراع الوصلة هذا إجراءات الإمساك والرفع والنقل للمنصات المستهدفة. تتوافق أبعادها الهيكلية بدقة مع المظهر الخارجي للمنصات من سلسلة UPC، مما يتجنب مخاطر الإمساك والسقوط أثناء الدورات الآلية عالية السرعة.
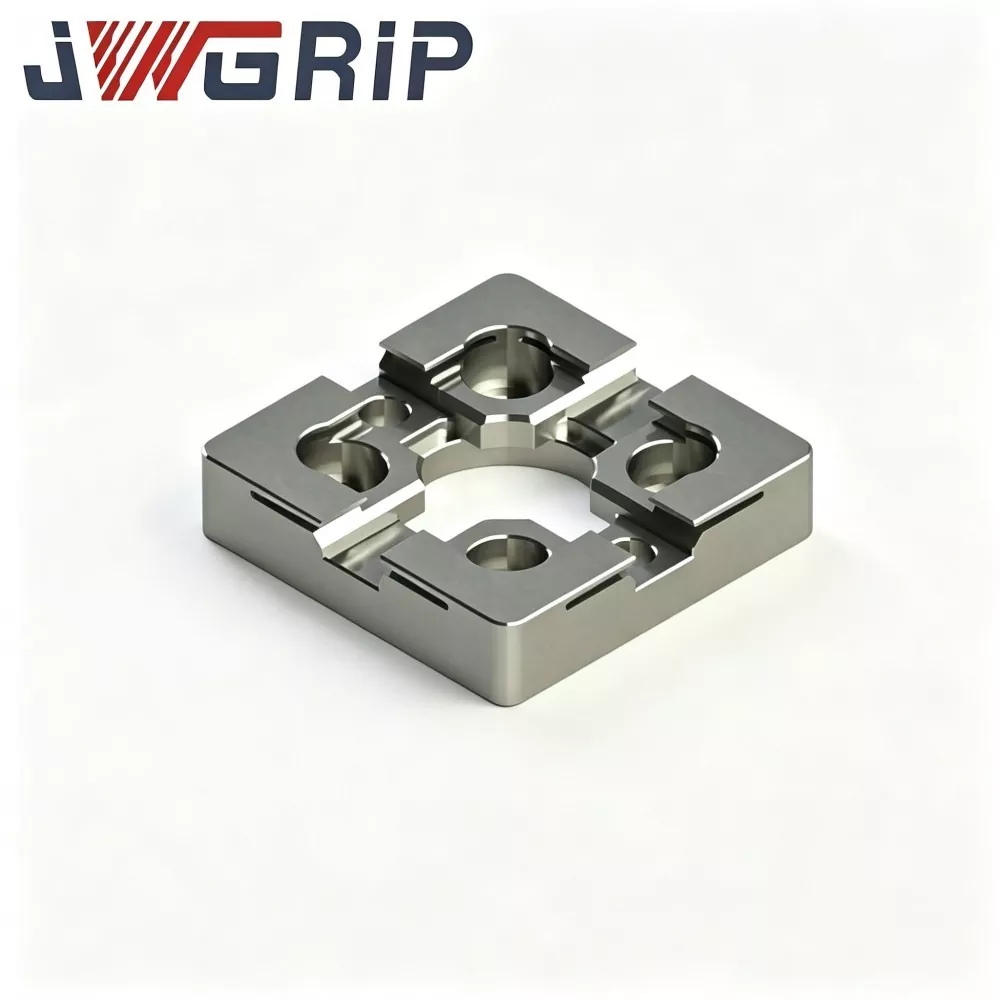
قطاعات توسيط UPC لنظام الرمي ذو النقطة الصفرية: تعمل هذه الأجزاء المركزية كمكونات مساعدة لتحديد المواقع قابلة للتبديل. إنها تعمل على ضبط درجة تحمل مسند الإسناد عند واجهة المنصات وخراطيش جانب الماكينة، مما يعوض انحرافات التجميع البسيطة الناتجة أثناء تشغيل ورشة العمل على المدى الطويل. إنها تعمل على إطالة عمر الخدمة القابل للاستخدام لمجموعة تحديد الموقع بأكملها.
الاستعدادات والقواعد لتبديل وضع التحميل الهجين
ما هي الاستعدادات التي يجب إكمالها للتبديل في الوضع المختلط؟
حافظ على معايير مرجعية موحدة لكل من منصات UPC التي يخدمها الروبوت والمنصات التي يتم تشغيلها يدويًا والتي يتم الحصول عليها من سلسلة Zero Point Pallet. تضمن مواصفات مسمار السحب المتطابقة إمكانية التبديل المادي على نفس ظرف جانب الماكينة.
ما هي قواعد التشغيل التي تحتاج إلى الاهتمام أثناء تبديل الوضع؟
عند التحول من الإنتاج الآلي إلى الضبط اليدوي، لا يحتاج المشغلون إلى تفكيك أو تعديل ظرف جانب الماكينة. إنها تستبدل فقط المنصات الموجهة للروبوت من سلسلة UPC بالمنصات العادية المحملة يدويًا. ليست هناك حاجة إلى إعادة التحقيق أو إعادة ضبط المسند.
ما هي المخاطر الخفية التي يجب عليك الحذر منها في سير العمل ذو الوضع المختلط؟
انتبه إلى حدود وزن استيعاب الروبوت. لا يمكن أن يتجاوز الوزن الإجمالي لقطع العمل والتركيبات الحمل المقدر لذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت. التحميل الزائد سوف يؤدي إلى انحراف تحديد المواقع والتشوه الميكانيكي.
تقييم الأداء
دقة النقل المتكررة الآلية: إنها ليست مجرد دقة تحديد المواقع الثابتة بعد القفل. تحتاج أيضًا إلى فحص انحراف الموضع الناتج عن عملية إمساك الروبوت ورفعه وتحريكه ووضعه برمتها. سوف يتوسع الانحراف الطفيف أثناء النقل إلى أخطاء واضحة في الأبعاد بعد دورات المعالجة المتعددة.
القدرة على التكيف البيئي للهياكل المدعومة بالمغناطيس: بالنسبة لورش العمل المليئة برقائق القطع القائمة على الحديد، تحتاج نماذج المنصات المغناطيسية إلى تصميمات فعالة لصد الرقائق لمنع قصاصات الحديد من الالتصاق بالأسطح المغناطيسية وتدمير تحديد الموقع المسطح.
أداء مضاد للصدمات للهيكل الميكانيكي: تؤدي إجراءات الوضع اليدوية إلى إحداث تأثير تلامس معين. يجب أن تمتص القوة الهيكلية للأجهزة التأثير المتكرر المتكرر دون حدوث تشوه دائم في تحديد موقع الوجوه المرجعية.
ميزات المواد والحرفية
تعتمد الهياكل الهيكلية الرئيسية سبائك الفولاذ المروي ذات القوة العالية. تخضع أسطح التلامس لتحديد المواقع الرئيسية لعمليات طحن دقيقة متعددة الخطوات. تجتاز مجموعات البليت من النوع المغناطيسي اختبارات تقادم توهين القوة المغناطيسية المتكررة، لضمان بقاء قدرة الوضع المسبق المغناطيسي مستقرة بعد آلاف دورات العمل.
تحافظ جميع مكونات سلسلة UPC Zero Point Positioning على توافق الواجهة مع سلسلة Zero Point Clamping Chuck. لا يتعين على المصانع التخلص من خراطيش جانب الماكينة الموجودة عند تقديم منصات نقالة قادرة على تشغيل الروبوت. يمكن أن تستمر أصول الأجهزة الموجودة في العمل في تخطيط الإنتاج الآلي الجديد.
يغطي دعم التعديل غير القياسي أبعاد أخدود الإمساك وتعديل شدة القوة المغناطيسية وأحجام شفة تركيب ذراع الوصلة، مما يتكيف مع مختلف معايير شفة العلامة التجارية الروبوتية السائدة في السوق.
الصيانة اليومية
لن تقدم أجهزة تحديد الموقع الموجهة نحو الروبوت الأداء الكامل إلا من خلال التثبيت البسيط. يجب أن تجمع الإدارة اليومية بين ضبط معلمات حركة الروبوت والتنظيف المنتظم للرقائق على الأسطح المغناطيسية والفحص الدوري لخلوص وصلة ذراع الوصلة. حتى الأجهزة المعيارية عالية الجودة ستنتج مخاطر مخفية إذا تم حذف خطوات الصيانة الروتينية. تنشأ العديد من حالات ضعف الأداء في مشروعات التشغيل الآلي من الفحص اليومي المهمل وليس من عيوب الأجهزة نفسها.

- View as
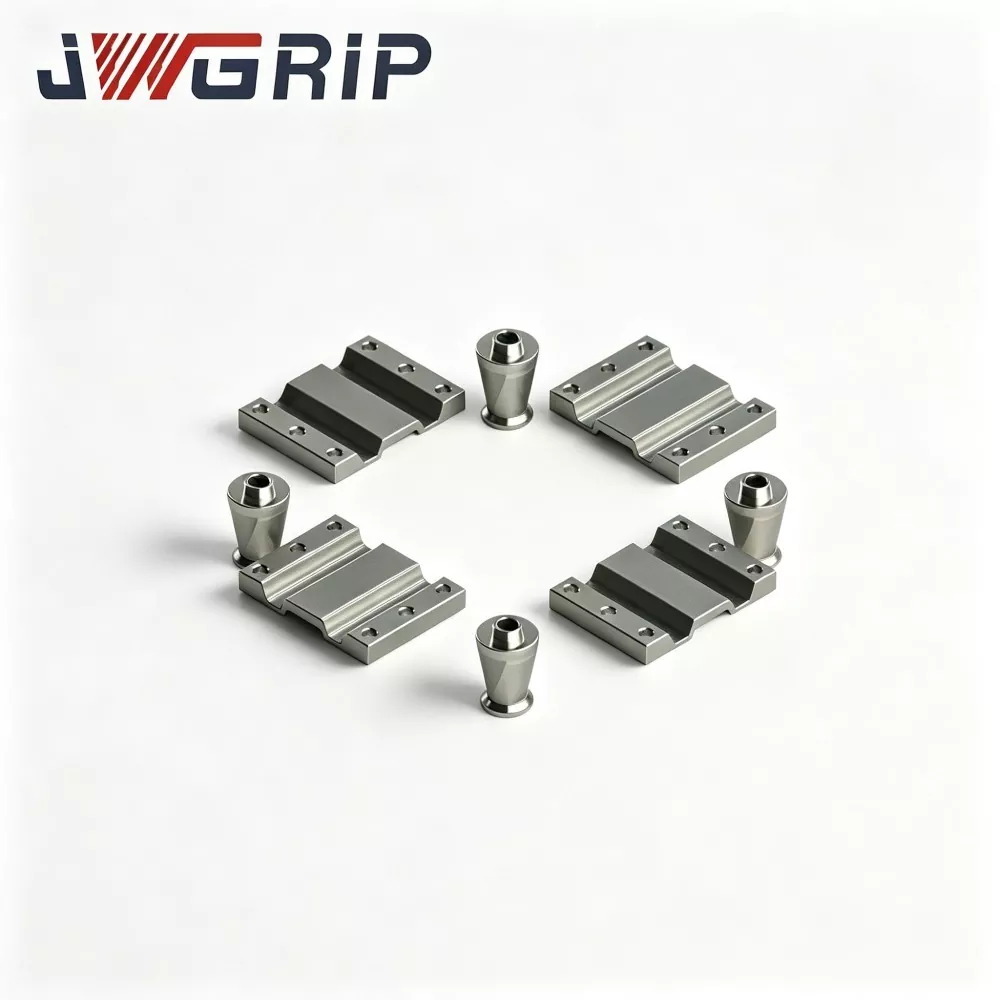
قطاعات توسيط UPC لنظام تثبيت نقطة الصفر
JWGRIP هي الشركة المصنعة والموردة المحترفة لقطاعات توسيط UPC المخصصة لنظام تثبيت نقطة الصفر في الصين، مع المواصفات القياسية المتوفرة بالكامل في المخزون. باعتبارها ملحقات دعم أساسية مصممة بشكل احترافي لأنظمة الرمي ذات النقطة صفر UPC، تعمل هذه الأجزاء المركزية كمكونات مطابقة وصيانة أساسية لوحدات التثبيت ذات النقطة صفر. من خلال اعتماد مواد فولاذية من سبائك عالية الصلابة وتكنولوجيا معالجة دقيقة موحدة، يمكن تكييفها مباشرة مع جميع خراطيش نقطة الصفر القياسية UPC دون ملحقات إضافية إضافية، مما يدعم التجميع القياسي والتعديل المخصص لتلبية متطلبات مطابقة التركيبات المتنوعة وترقية المعدات.
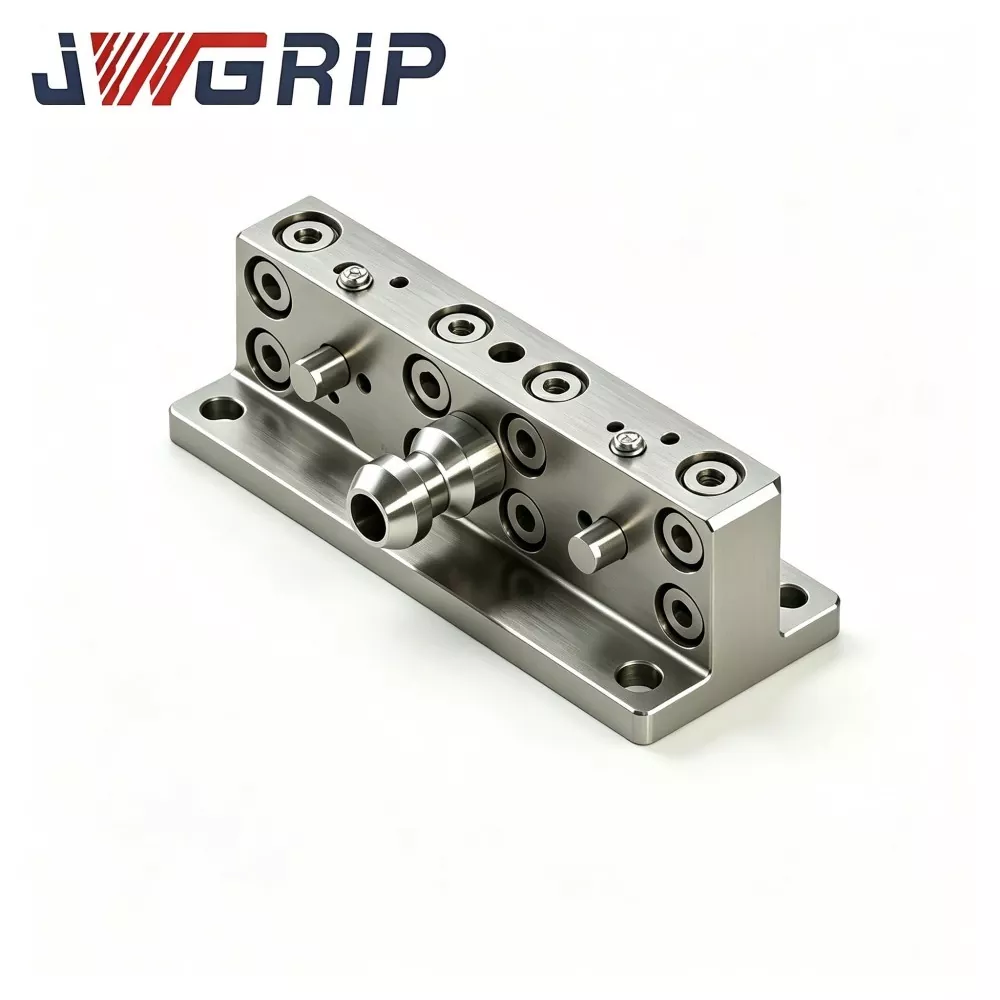
UPC ذراع الربط المفصلي لمبدل أدوات التغيير السريع للروبوت
JWGRIP هو مصدر محترف لتصنيع المعدات الأصلية لذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت في الصين. إنه مكون توصيل هيكلي أساسي مصمم خصيصًا لمبادلة التركيبات الآلية للروبوت وخلايا الإنتاج المرنة CNC بدون طيار. يعمل كوسيط نقل القوة الرئيسي بين المستجيب النهائي للروبوت ومجموعات المنصات ذات النقطة الصفرية UPC، يحقق ذراع الربط المفصلي المُحسّن هذا القفل الميكانيكي وفتح المنصات ذات النقطة صفر فقط من خلال حركة محور الروبوت، مما يلغي الحاجة إلى أجهزة قيادة مساعدة هوائية وهيدروليكية إضافية.
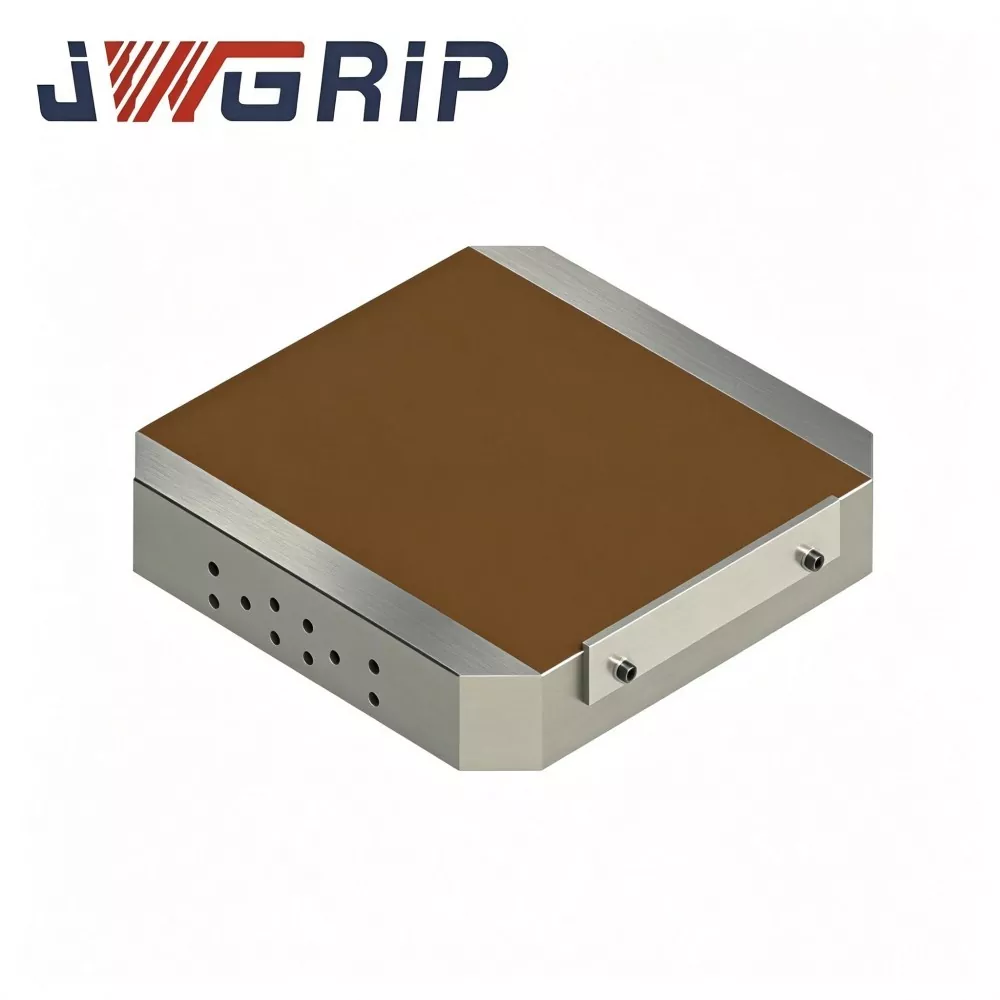
UPC البليت المغناطيسي نقطة الصفر
JWGRIP هي شركة مصدرة محترفة وتاجر جملة مباشر من المصنع في الصين، حيث تقوم بتوريد منصة UPC المغناطيسية ذات نقطة الصفر وتقدم حلول تثبيت مخصصة عالية الكفاءة لورش عمل الطحن والطحن والتنظيم باستخدام الحاسب الآلي. تدمج وحدة البليت المدمجة هذه بنية تحديد المواقع القياسية ذات نقطة الصفر UPC مع ظرف مغناطيسي دائم عالي الأداء، مما يكسر الحدود المادية لفكوك التثبيت الميكانيكية التقليدية.
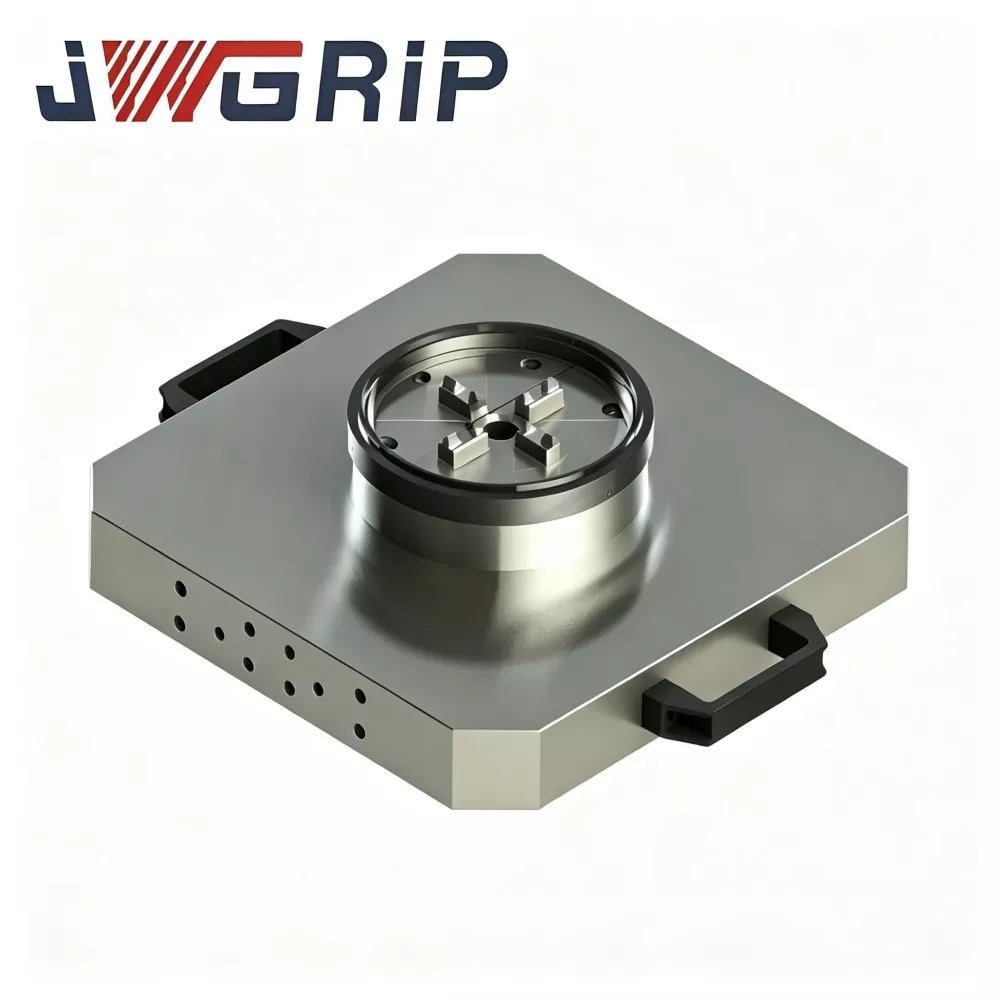
UPC Zero Point Pallet مع Power Chuck
JWGRIP هي الشركة المصنعة والموردة لمنصة UPC Zero Point Pallet الاحترافية المزودة بـ Power Chuck في الصين. إنها عبارة عن أداة تثبيت متكاملة عالية الدقة مصممة خصيصًا للآلات المركبة الحديثة ذات الطحن الدوراني ومراكز التصنيع العمودية. يدمج هذا المنتج بشكل مبتكر آلية القفل ذات النقطة الصفرية القياسية UPC وظرف الطاقة في هيكل منصة نقالة متجانسة، مما يلغي الحاجة إلى الشراء المنفصل والتجميع في الموقع لقاعدة النقطة الصفرية وملحقات ظرف الظرف المستقلة.
JWGRIP هو مصنع ومورد محترف UPC سلسلة تحديد المواقع نقطة الصفر في الصين. نرحب بكم ترحيبا حارا في منتجات عالية الجودة بالجملة بأسعار تنافسية من مصنعنا.
توصيات الأخبار