العربية
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
الشركة المصنعة لنظام العمل السريع التغيير للتصنيع الدقيق
كشركة مصنعة محترفة لتصنيع المعدات الأصلية وتصنيع التصميم الشخصي لنظام العمل السريع التغيير،JWGRIPتوفر أقراص التثبيت المصممة خصيصًا، وتجميعات مقابض الروبوتات ومسامير السحب الدقيقة لمتاجر العمل عالية المزيج، وخلايا التصنيع الآلية، ومصانع صنع القوالب المنتشرة عبر الصناعات التحويلية العالمية. يدعم التطوير الفني المستقل الظروف المتنوعة في الموقع لإزالة اختناقات الإعداد اليدوي المتكررة في الإنتاج اليومي.
وبصرف النظر عن هذه البنية التحتية للأدوات المعيارية، يوفر JWGRIP أيضًانظام تحديد المواقع نقطة الصفرونظام R-Type EDM Workholding System، الذي يشكل أطر عمل موحدة تغطي سير عمل الطحن والغرق والمعالجة بمساعدة الروبوت.
اختناقات الإنتاجية
تعتبر معظم محلات الآلات تركيب التركيبات المثبتة بمسامير أمرًا مفروغًا منه. يقوم المشغلون بربط العديد من البراغي وإجراء فحص يدوي للمؤشر وإعادة الإحداثيات إلى الصفر والتحقق من دقة تحديد الموضع في كل مرة يقومون فيها بتبديل مجموعة جديدة من قطع العمل. قليل من المديرين يحسبون بشكل كامل مقدار الطاقة الإنتاجية التي يتم استهلاكها خلال دورات الإعداد المتكررة هذه.
كل عملية ربط مسمار، وكل فحص لمقياس الاتصال يستهلك وقتًا ثمينًا لتشغيل الماكينة. حتى الفنيين المهرة لا يمكنهم استبعاد الانحراف البشري بشكل كامل أثناء تحديد الموقع اليدوي المتكرر. تتراكم الانحرافات الصغيرة في تحديد المواقع وتؤدي في النهاية إلى قطع الأجزاء الخردة وإعادة الفحص وتأخير تسليم الطلب.
هل شراء المزيد من آلات CNC هو السبيل الوحيد لتعزيز الإنتاج؟ في الواقع، تختار العديد من ورش العمل المربحة إعادة هيكلة بنية العمل الحالية الخاصة بها أولاً. تؤدي عملية التجديد باستخدام وحدات قياسية سريعة التغيير إلى فتح ساعات إضافية متاحة دون الحاجة إلى استثمار رأسمالي واسع النطاق في أدوات الماكينات الجديدة.
البنية التحتية للأدوات المعيارية
ضمن فئة المنتجات هذه، طورت JWGRIP ثلاث سلاسل ثانوية متطابقة جيدًا يمكنها العمل بشكل مستقل أو التفاعل كمجموعة كاملة:
1. سلسلة القابض للتغيير السريع للروبوت
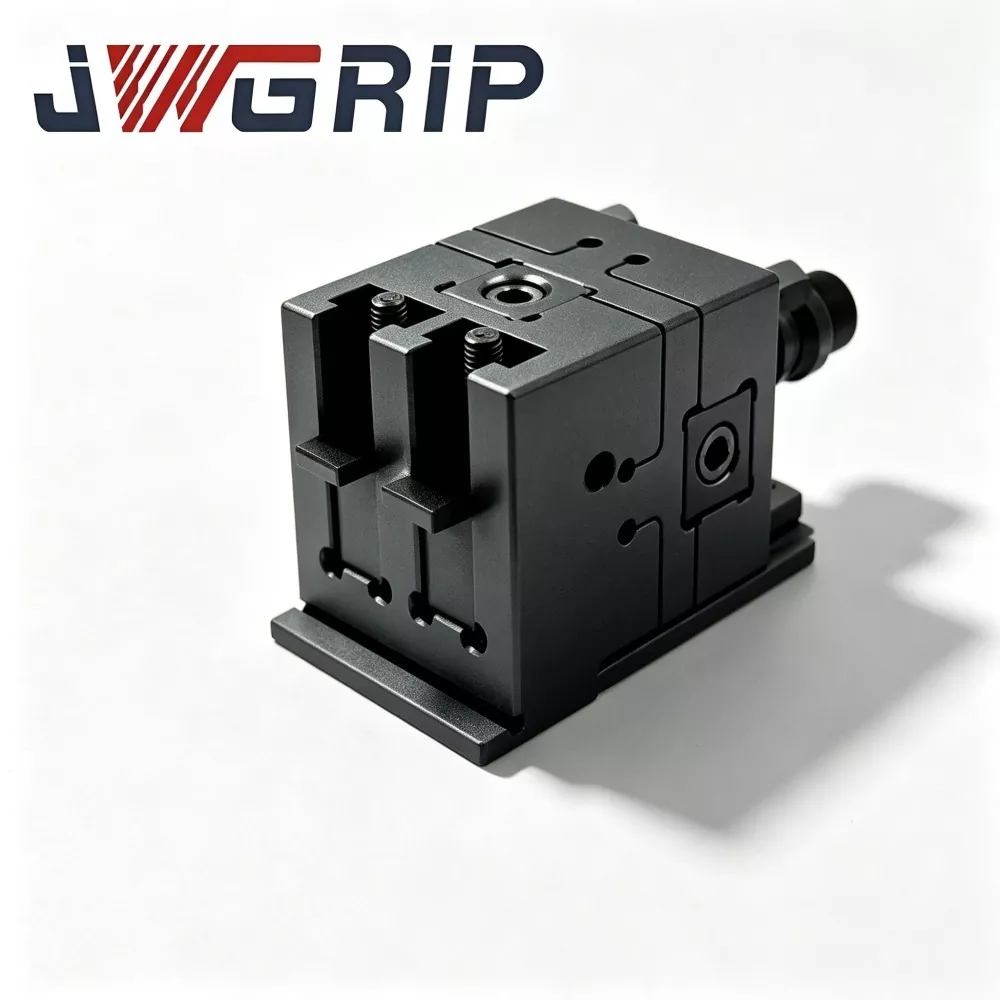
تشتمل المكونات التمثيلية على أداة توصيل علبة قابض التغيير السريع للروبوت، ووحدة قابض التغيير السريع للروبوت N160، وذراع الربط المفصلي N160 لقابض التغيير السريع للروبوت.
تشكل هذه السلسلة واجهة الاتصال الآلية. إنها تسمح للأذرع الميكانيكية بالتبديل بين أدوات القابض وأدوات المناولة المختلفة تلقائيًا. يمكن للمصانع تحقيق التعامل مع المواد الروبوتية متعددة المهام دون تبديل الأدوات يدويًا. إنها أجهزة مهمة لترقية المحطات شبه اليدوية نحو الأتمتة الكاملة.
2. ترصيع سحب نقطة الصفر اليدوية
العناصر الرئيسية: مسمار سحب ذو نقطة صفر D16 دقيق لتشغيل CNC، مسمار سحب دقيق D20 نقطة صفر لتركيبات CNC.
تعمل مسامير السحب كجسر ربط عالمي. يتم تركيبها على المنصات والأدوات المخصصة وقواعد التركيبات، مما يجعل التركيبات القديمة متوافقة مع منصات التغيير السريع. تضمن الأسطح المعالجة بالحرارة والأرضية الدقيقة إمكانية تكرار تحديد الموقع بشكل ثابت بعد آلاف حلقات التثبيت.
3. سلسلة أقراص التثبيت السريع
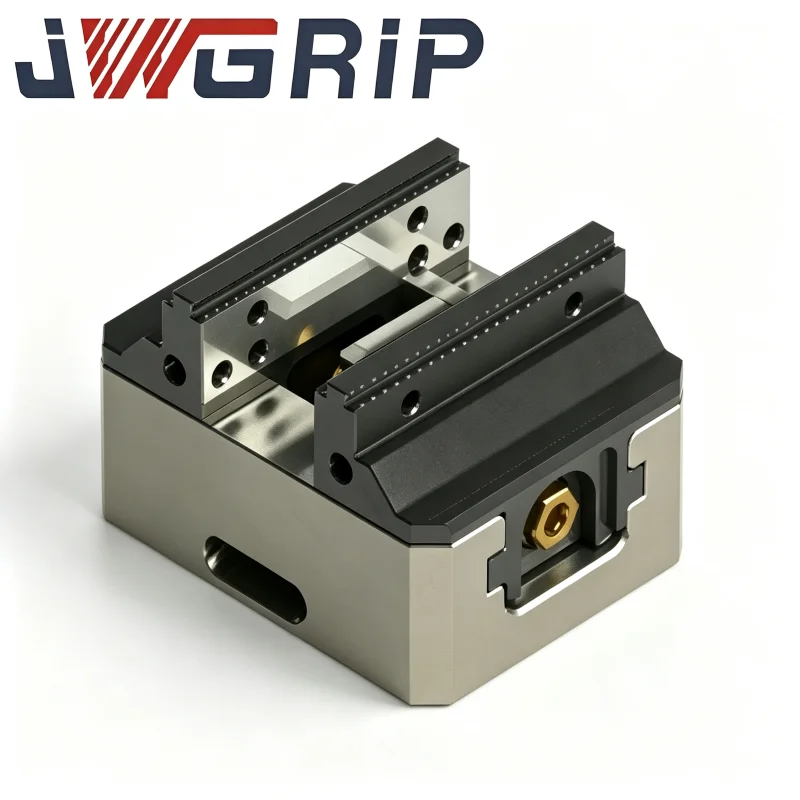
النماذج الرئيسية: 52 لوحة تركيبات سريعة التغيير لأعمال CNC، لوحة تركيبات سريعة التغيير 96 لأعمال CNC، قاعدة تركيبات دوارة مزدوجة الجوانب للتغيير السريع، محول قاعدة تركيبات تغيير سريع 96 إلى 52.
تقوم أقراص التثبيت بإنشاء مرجع تركيب موحد على طاولات عمل الماكينة. يمكن للمشغلين تجميع قطع العمل مسبقًا على أقراص التركيب الاحتياطية خارج أظرف الماكينة. يمكن تبادل الأقراص المكتملة المحملة مسبقًا بسرعة، مما يؤدي إلى ضغط مدة الإعداد على الجهاز بشكل كبير. تتيح المحولات الانتقال السلس بين مواصفات القرص المختلفة حتى لا يتم إهدار أصول الأداة الموجودة.
استراتيجيات ترقية الأدوات المرحلية
يشعر العديد من المصانع بالقلق من أن التحول إلى أدوات جديدة سيجبرهم على التخلص من جميع الأدوات والتركيبات الموجودة، مما يؤدي إلى ارتفاع تكاليف التحول. كيف يمكنك تجنب تلك النفايات غير الضرورية؟
المرحلة الأولى: تقديم أدوات التثبيت اليدوية ذات نقطة الصفر وكمية صغيرة من أقراص التثبيت. قم بتعديل التركيبات الحالية القابلة للاستخدام عن طريق تركيب مسامير السحب. في هذه المرحلة، يمكنك الحصول على إمكانية التغيير السريع الجزئي مع الحفاظ على معظم استثماراتك الأصلية في الأداة.
المرحلة الثانية: إضافة ملحقات سلسلة أقراص التثبيت السريع بما في ذلك القواعد الدوارة ومحولات المواصفات. قم بتوسيع كمية محطات التجميع المسبق غير المتصلة بالإنترنت، مما يؤدي إلى تقليل وقت دورة تبديل الدُفعات.
المرحلة الثالثة: إذا كنت تخطط لدفع الأتمتة الروبوتية للأمام، فقم بنشر سلسلة Robot Quick Change Gripper. اجمع بين وحدات القابض ومنطق التعامل مع منصة التحميل لإنشاء خلايا إنتاج شبه أوتوماتيكية أو أوتوماتيكية بالكامل.
المزالق المشتركة
تجاهل مطابقة الواجهة: يجب أن تتوافق مواصفات مسمار السحب مع معايير قرص ظرف التثبيت. ستؤدي المجموعات غير المتطابقة إلى إتلاف أسطح تحديد المواقع وتدمير أداء تحديد المواقع المتكرر.
إهمال الصيانة الروتينية: سوف تؤدي الرقائق وبقايا السوائل الملتصقة على أسطح تحديد المواقع إلى إحداث إزاحة تحديد المواقع. يجب إضافة إجراءات التنظيف اليومية البسيطة إلى تعليمات التشغيل القياسية لورشة العمل.
متابعة الأتمتة الكاملة بشكل أعمى: لا يتطلب كل موقع إنتاج أجهزة روبوت على الفور. يؤدي التحول المرحلي الذي يبدأ من وحدات التغيير السريع اليدوية إلى تحقيق عائد أسرع على الاستثمار لمعظم الشركات المصنعة للدفعات الصغيرة ذات المزيج العالي.
لماذا تختار JWGRIP كشريك لك؟
جميع الأجزاء الوظيفية الحاملة تعتمد مواد فولاذية سبائكية عالية القوة، وتخضع للتبريد وطحن السطح الدقيق. يمر كل مكون نهائي عبر التكرار الصارم وفحص قوة التثبيت قبل الشحن. يتم ضمان إمكانية التبادل عبر دفعات الإنتاج المختلفة.
يمتلك فريقنا الهندسي خبرة ميدانية غنية في ظروف الإنتاج في ورشة العمل ومصنع القوالب. نحن لا نقوم فقط بتوريد سلع الكتالوج القياسية. نحن نقدم اقتراحات مجدية للترقية المرحلية وفقًا لنماذج أجهزتك ومزيج الأجزاء وخريطة طريق الأتمتة طويلة المدى.
يتم دعم خدمة التعديل المخصصة. يمكننا تعديل أبعاد قرص التثبيت، أو تطوير هياكل خاصة للسحب أو إعادة تصميم أجزاء توصيل قابض الروبوت وفقًا للرسومات والعينات المقدمة من العملاء.
معايير الإسناد الموحد
إذا كنت تنوي بناء معايير مرجعية متسقة عبر أقسام المعالجة المختلفة، فيمكن لـ JWGRIP تقديم موارد أدوات منسقة. قم بإقران أقراص التثبيت سريعة التغيير مع نظام تحديد المواقع بنقطة الصفر لإجراء عمليات طحن مستقرة على منصات نقالة. عند التعامل مع مهام تصنيع القطب الكهربائي للقالب، يمكنك المطابقة مع نظام R-Type EDM Workholding System لتوحيد معايير المسند بين ورش الطحن وأقسام EDM. يؤدي دمج معايير العمل عبر عمليات متعددة إلى تقليل أخطاء تحويل مرجع الإسناد المتكررة ورفع الإنتاجية الإجمالية على مستوى المصنع.
اتصل بـ JWGRIP اليوم لمناقشة مشروع ترقية الأدوات الخاص بك والحصول على توصيات المكونات والحصول على وثائق عروض الأسعار التفصيلية.
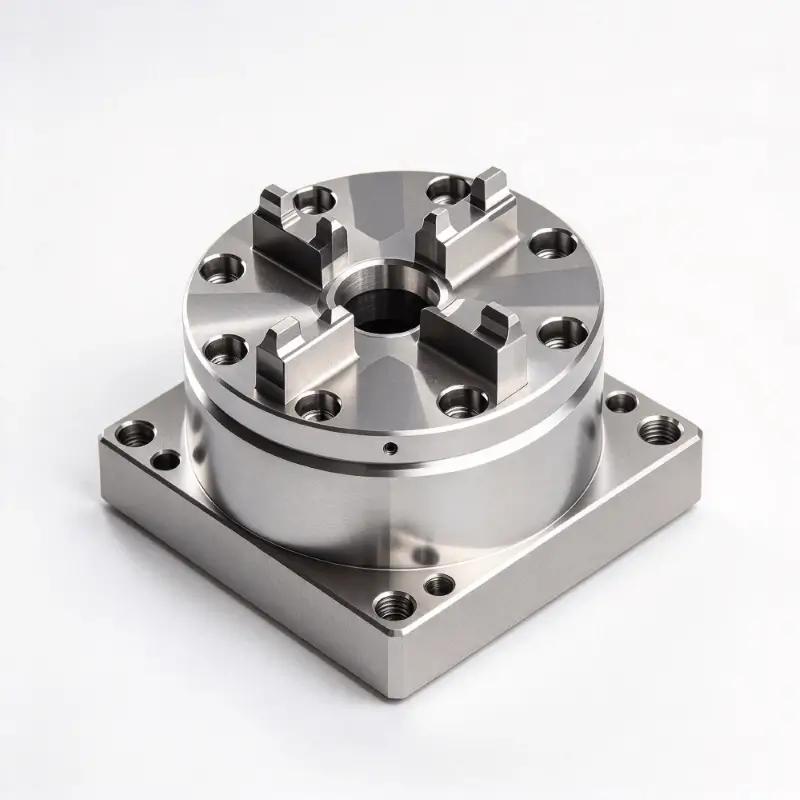
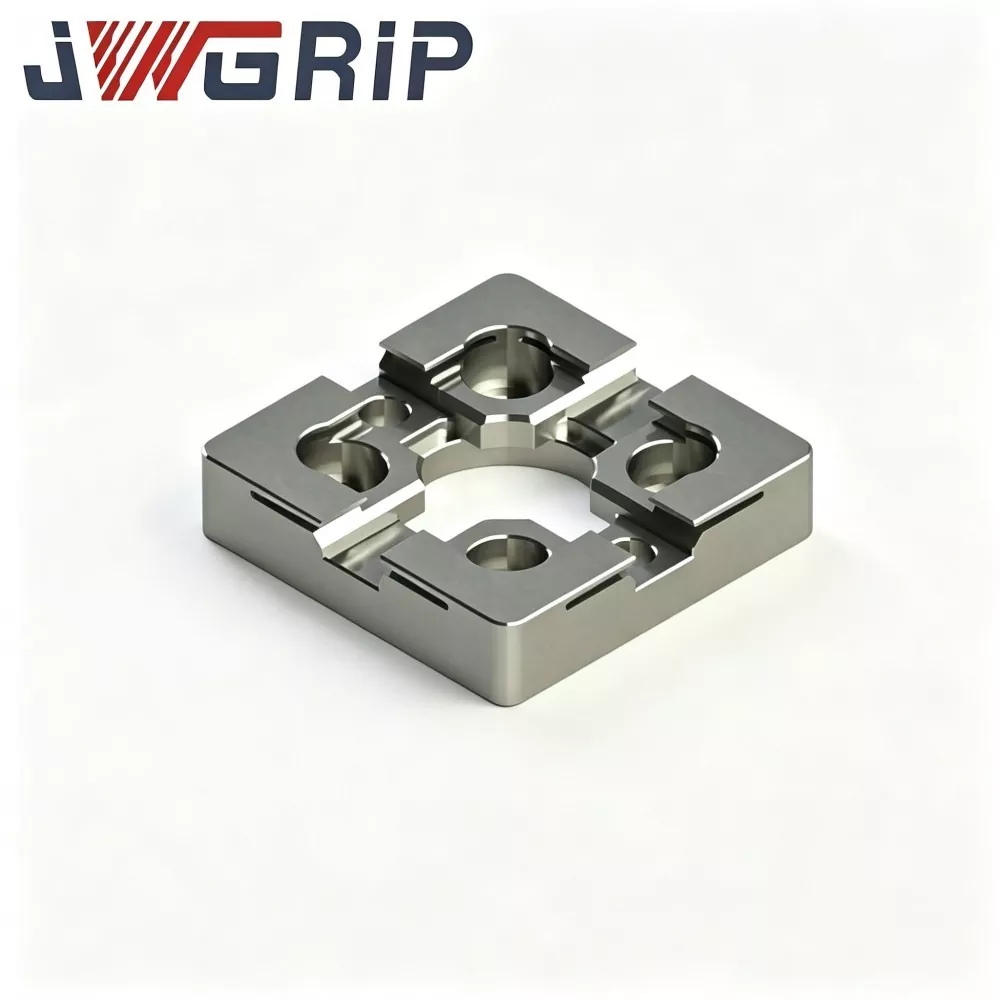

- View as
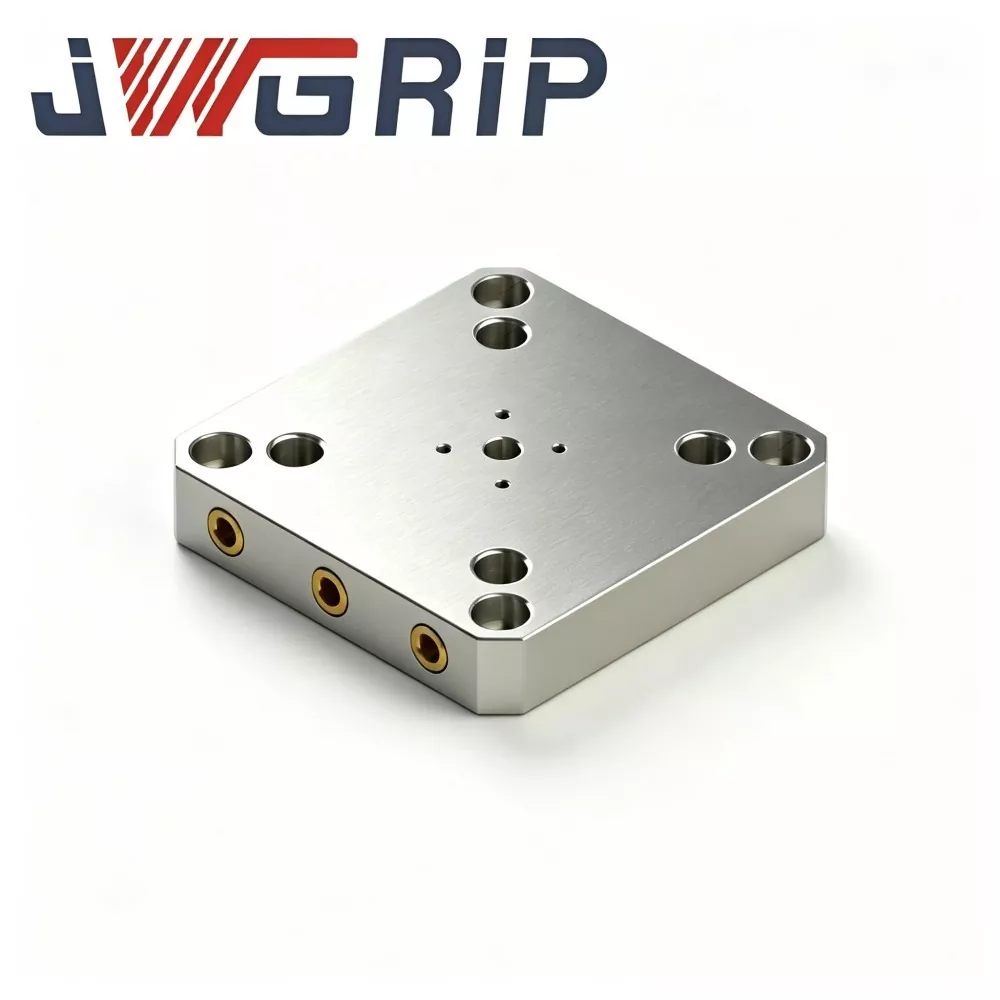
96 لوحة تركيب سريعة التغيير لأعمال CNC
JWGRIP هي الشركة المصنعة والموردة المحترفة لـ 96 لوحة تركيب سريعة التغيير لأعمال CNC في الصين، وتوفر خدمة المصنع مباشرة مع النماذج القياسية المتوفرة بالكامل في المخزون لدعم شراء العطاءات العالمية والتعاون في المشروع. إنها عبارة عن لوحة أدوات علوية متكاملة عالية الكفاءة مصممة خصيصًا للطحن باستخدام الحاسب الآلي الحديث والتصنيع الخماسي المحاور وورش تصنيع القوالب. إنه يدمج نمط تركيب مسمار سحب قياسي من سلسلة 96، وجسم لوحة محمل عالي الصلابة وواجهة تركيب قطعة عمل علوية شبكية في وحدة واحدة، مما يمنع معايرة مؤشر الاتصال المتكرر ولوحات فاصل انتقالية إضافية.
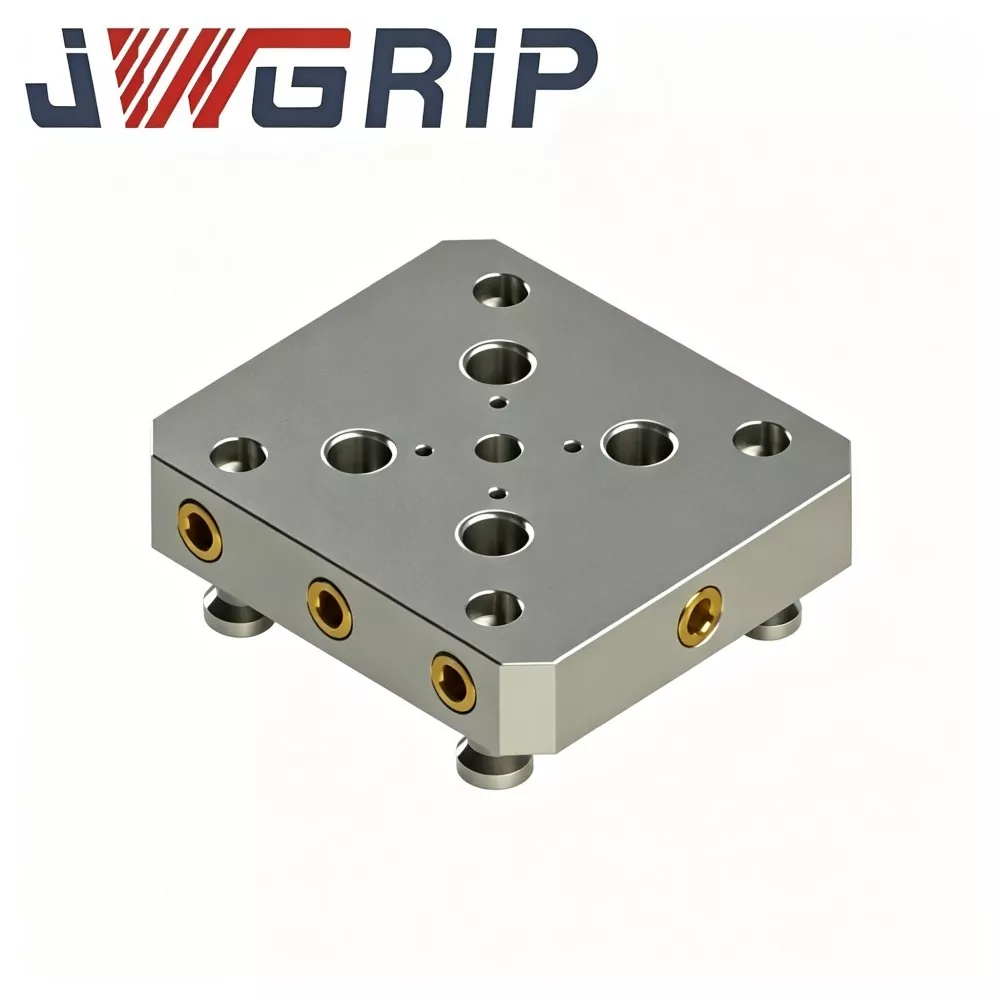
96 إلى 52 محول قاعدة التثبيت السريع
JWGRIP هي الشركة المصنعة والموردة المحترفة لمحول قاعدة التثبيت السريع المخصص من 96 إلى 52 في الصين، مع نماذج قياسية متوفرة بالكامل في المخزون للمشتريات العالمية المباشرة من المصنع والتعاون في طلبات المشروع. إنه محول تحويل تركيبات احترافي متكامل مصمم خصيصًا لترقية توافق نظام التغيير السريع لمحطة عمل CNC. إنه يدمج بشكل مثالي معيار تحديد المواقع الأساسي ذو 96 حجمًا وواجهة مطابقة التركيبات ذات 52 حجمًا في وحدة واحدة، مما يحقق تحويل الأبعاد السلس بين مواصفاتين مختلفتين لأنظمة التغيير السريع ذات النقطة الصفرية.
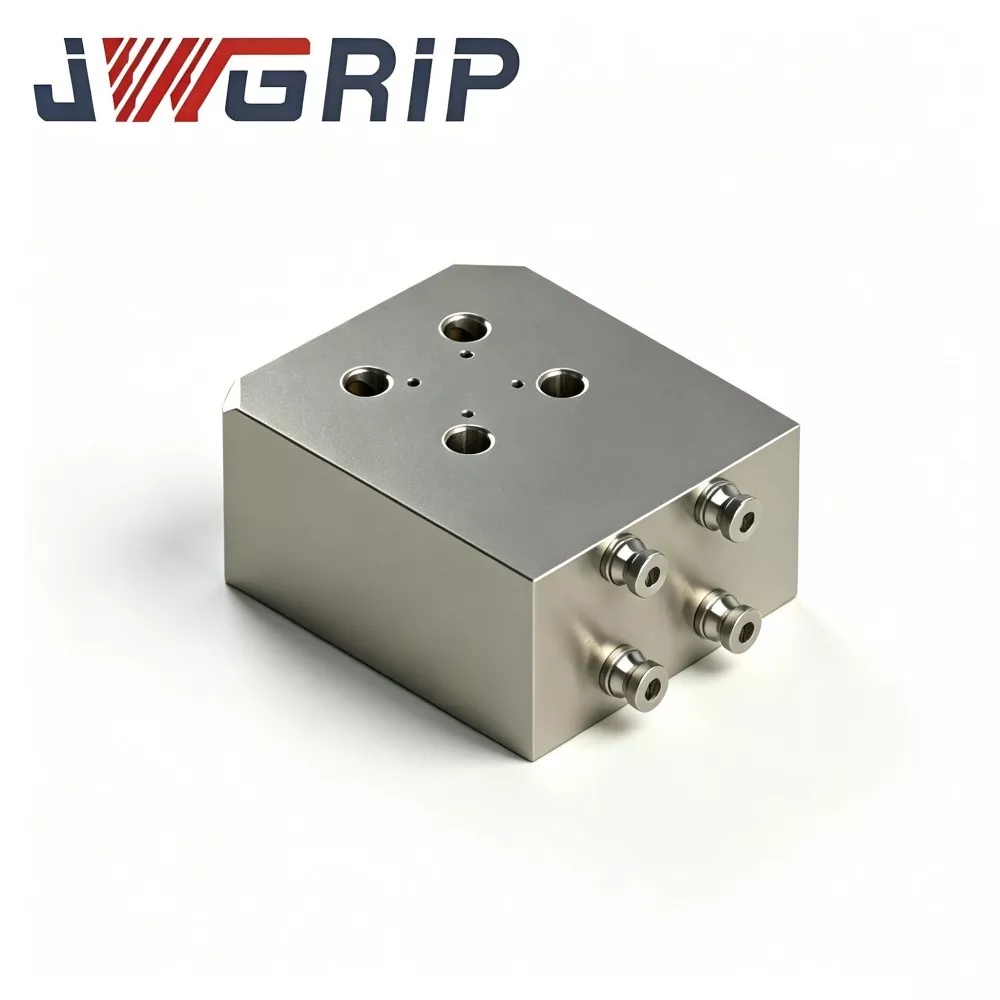
قاعدة تثبيت سريعة التغيير دوارة على الوجهين
JWGRIP هو تاجر جملة ومصدر موثوق به لقاعدة تركيبات التغيير السريع الدوارة مزدوجة الجوانب في الصين، حيث يدعم الشراء المباشر من المصنع بمنتجات قياسية متوفرة بالكامل في المخزون لتلبية متطلبات المشاريع الصناعية العالمية. إنها قاعدة تثبيت دوارة متكاملة عالية الأداء تم تحسينها خصيصًا لسيناريوهات التصنيع باستخدام الحاسب الآلي متعددة العمليات ومتعددة الأسطح. إنه يدمج وظيفة التركيب على الوجهين وقدرة الدوران الحر 360 درجة في وحدة واحدة، مع اعتماد هيكل فولاذي مقوى متكامل وتصميم مدمج لتحديد المواقع سريع التغيير. إنه يلغي أعمال التفكيك وإعادة المحاذاة المتكررة للقاعدة، ويمكن تثبيته وتثبيته مباشرة على طاولات عمل أدوات آلة CNC، مما يدعم تصنيع المعدات الأصلية والتعديل المخصص للتكيف مع أحجام قطع العمل الخاصة وواجهات تثبيت أدوات الآلة.
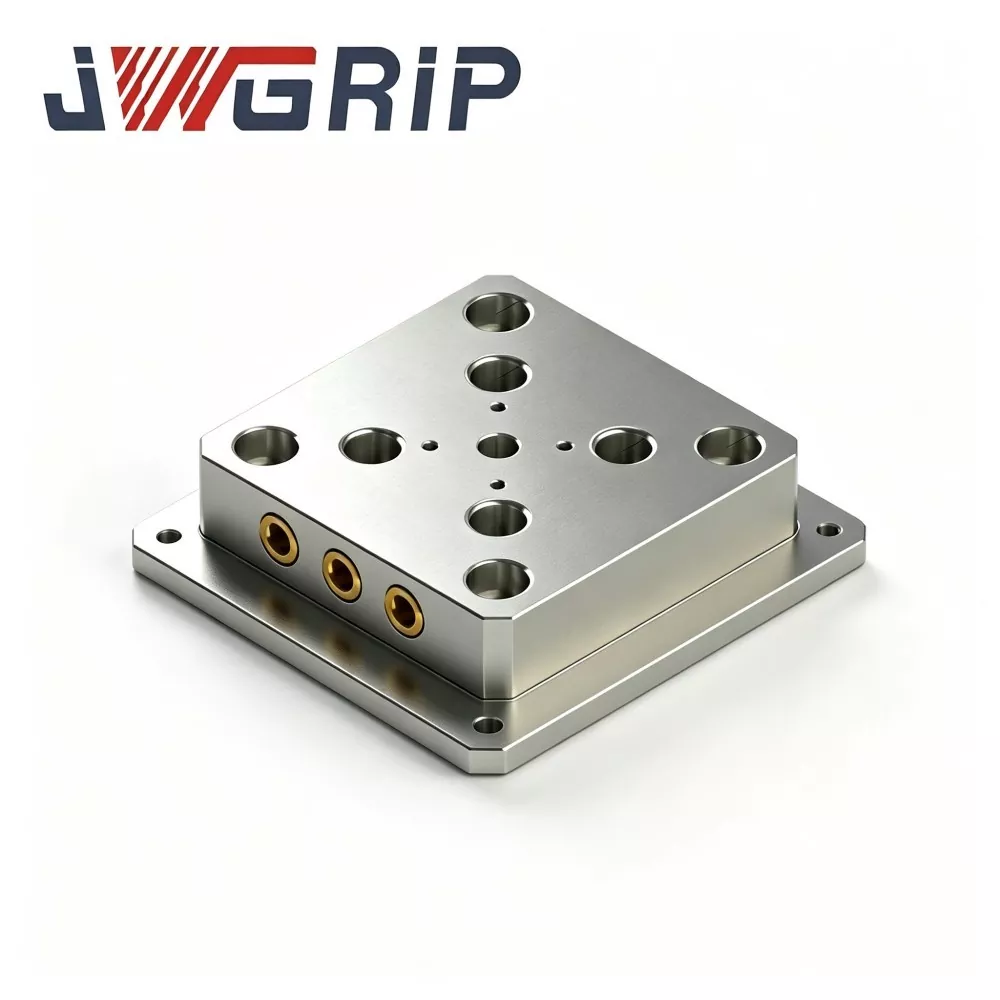
52 لوحة تركيب سريعة التغيير لأعمال CNC
JWGRIP هي الشركة المصنعة والموردة المحترفة للوحة تركيبات التغيير السريع 52 المباشرة والمخصصة من المصنع لأعمال CNC في الصين. إنه مكون أدوات علوي متكامل عالي الأداء مصمم خصيصًا ومطابق لأنظمة تحديد المواقع ذات النقطة صفر من سلسلة 52 في استخدام CNC. إنه يدمج منصة محمل التركيبات، ومسند تثبيت مسمار السحب، وهيكل تحديد موضع قطع العمل المساعدة في وحدة واحدة، مما يحقق تبديل سريع للمثبتات لمهام تصنيع CNC متعددة الأصناف ومتغيرة الدُفعات مع التخلص من معايرة المسند المتكررة ومجموعات الأدوات الانتقالية المتناثرة.
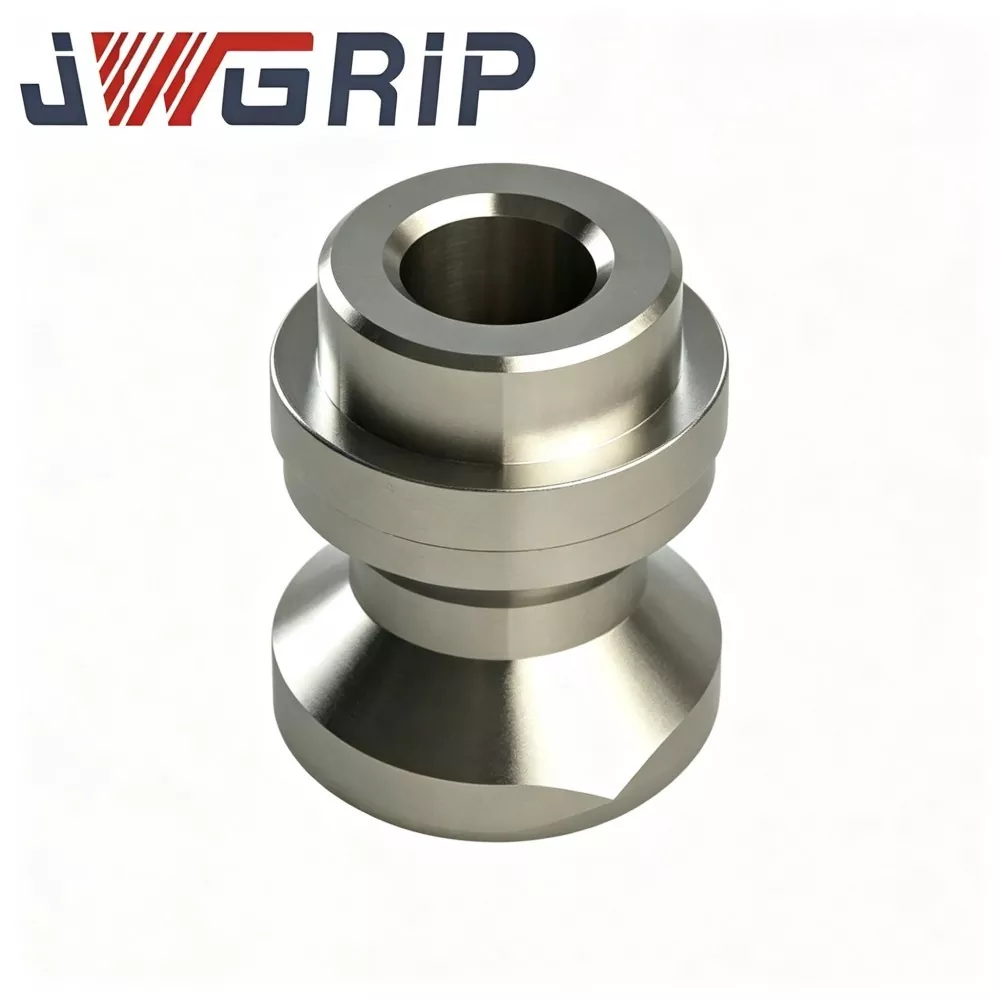
مسمار سحب ذو نقطة الصفر D20 دقيق لتركيبات CNC
JWGRIP هي الشركة المصنعة والموردة المحترفة لـ Precision D20 Zero Point Pull Stud لتركيبات CNC في الصين، وتوفر خدمة مبيعات المصنع مباشرة مع نماذج قياسية متوفرة بالكامل في المخزون لخدمة تكامل التركيبات العالمية ومحلات ماكينات CNC وأقسام صيانة الأدوات. إنه مكون تحديد موضع محمل أساسي عالي الأداء مصمم خصيصًا ومطابق لأنظمة أدوات التثبيت ذات النقطة الصفرية من سلسلة D20. من خلال دمج تحديد المواقع القياسية، وقفل نقل القوة، ووظائف القيود المضادة للدوران في وحدة هيكلية واحدة محسنة، فإنها تتكيف بشكل مثالي مع عمليات الطحن والحفر والقطع المركبة متعددة المحاور عالية السرعة.
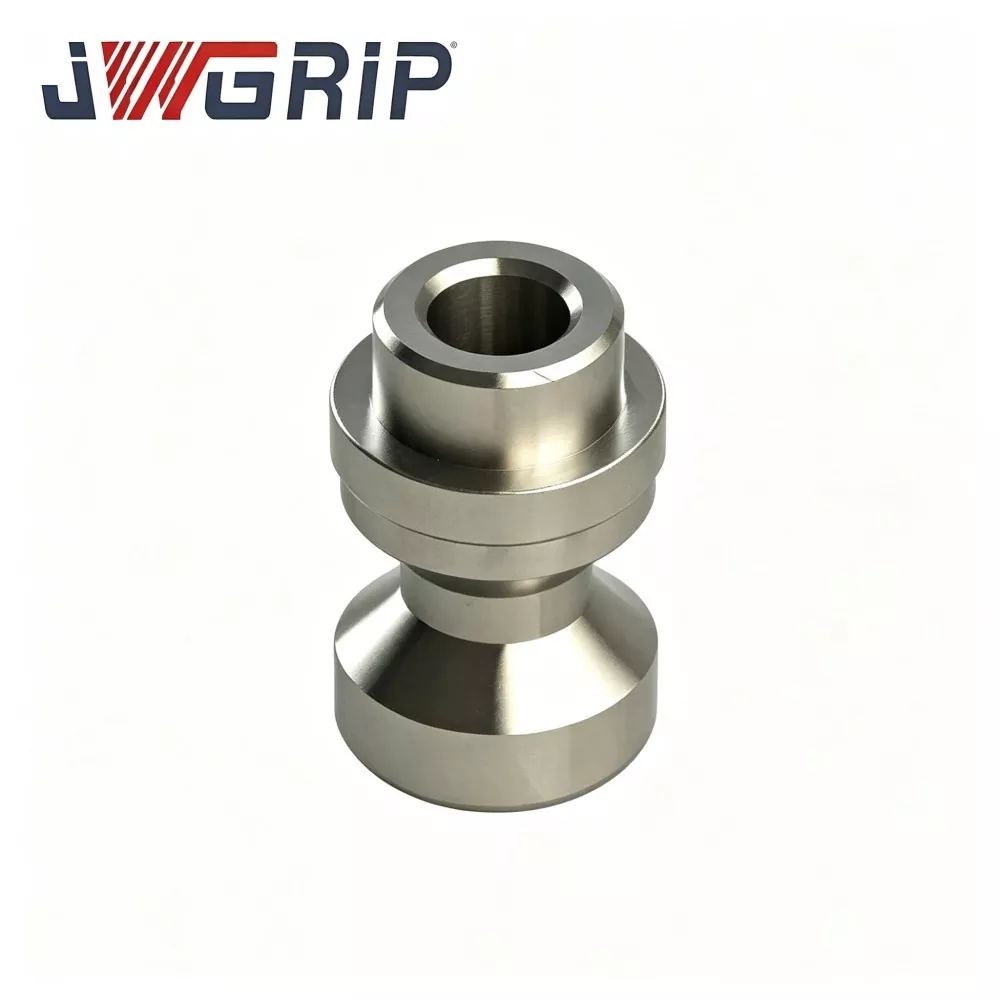
مسمار سحب ذو نقطة الصفر D16 دقيق لعقد العمل باستخدام الحاسب الآلي
JWGRIP هي الشركة المصنعة والموردة المحترفة لـ Precision D16 Zero Point Pull Stud لـ CNC Workholding في الصين، مع المواصفات القياسية المتوفرة بالكامل في المخزون وقبول الطلب بالجملة العالمي لمصانع التصنيع باستخدام الحاسب الآلي ومتكاملي التركيبات وفرق صيانة غرفة الأدوات. إنه عبارة عن مكون أساسي عالي الدقة لتحديد المواقع والقفل ومطابق بشكل احترافي لأنظمة التثبيت ذات النقطة الصفرية من سلسلة D16 في أعمال CNC. من خلال دمج معيار تحديد المواقع عالي الدقة وهيكل نقل القوة المستقر في وحدة واحدة، فإنه يتولى الوظائف الأساسية لتحديد موضع التركيبات، ونقل قوة القفل وقياس تحديد المواقع المتكرر أثناء المعالجة عالية السرعة.
JWGRIP هو مصنع ومورد محترف نظام العمل السريع التغيير في الصين. نرحب بكم ترحيبا حارا في منتجات عالية الجودة بالجملة بأسعار تنافسية من مصنعنا.
توصيات الأخبار