العربية
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
الشركة المصنعة لسلسلة القابض للتغيير السريع للروبوت المحترف للأتمتة الصناعية
باعتبارنا موردًا تحديثيًا يركز على الأتمتة لسلسلة Robot Quick Change Gripper،JWGRIPتوفر محولات اقتران صينية ووحدات إمساك بنهاية الروبوت وأذرع إمساك مفصلية مع اختبار التعب الميكانيكي وإنتاج دفعة موحدة لورش عمل CNC ومتكاملي الأتمتة الذين يسعون إلى أتمتة الخطوط الجزئية مع الحفاظ على البنية التحتية الحالية للعمل اليدوي. تعمل أجهزة التبديل من جانب الروبوت على إزالة حواجز الترقية الرئيسية دون الحاجة إلى استبدال التركيبات بالكامل. مقترن بسلسلة تحديد المواقع ذات النقطة الصفرية UPC وسلسلة البليت نقطة الصفر، فهو يبني سير عمل آلي كامل لمعالجة المواد من أجل النقل السلس لقطع العمل بين محطات التشغيل التي يديرها الروبوت ومحطات الإعداد اليدوي. يتم تطبيق ضوابط صارمة لسكتة القفل الميكانيكية وضوابط تحمل دبوس تحديد الموقع في الإنتاج الضخم لضمان استقرار تحديد الموقع على المدى الطويل في ظل ظروف إنتاج التشغيل الآلي اليدوي المختلطة.
رسالة خطأ
يمتلك عدد كبير من ورش الآلات بالفعل أنظمة تركيب يدوية ناضجة. عندما يخطط مديرو المصانع لإدخال التعامل الآلي، فإنهم غالبًا ما يفترضون أن شراء ذراع الروبوت وحده سيؤدي إلى نتائج إنتاجية منخفضة. في الواقع، أجسام الروبوتات هي مجرد أجهزة تنفذ الحركة. بدون أجهزة تبديل المؤثر النهائي المتطابقة، لا يمكن للروبوتات انتزاع المنصات والتركيبات الموجودة في موقع الإنتاج ورفعها وتحديد موقعها بشكل موثوق.
ما هي العواقب السلبية التي تأتي من أجهزة الروبوت التي تجتاح بشكل سيئ؟
قد يحدث اقتران غير محكم، أو وضع إمساك مخالف، أو سقوط منصة نقالة عرضيًا أثناء حركة الروبوت عالي السرعة. تعاني العديد من مشاريع الأتمتة من انخفاض وقت التشغيل ليس بسبب أخطاء وحدة التحكم في الروبوت، ولكن بسبب أجهزة الاتصال غير المتوافقة بين شفة الروبوت وحاملات قطع العمل.
كيف يمكنك الحفاظ على سير عمل الإعداد اليدوي الحالي بعد إضافة أجهزة الروبوت؟
تجبر العديد من مخططات التحول الآلي المبكرة ورش العمل على اختيار الوضع التلقائي الكامل والتخلي عن التدخل اليدوي المريح. في الإنتاج المختلط بكميات صغيرة في العالم الحقيقي، لا يزال المشغلون بحاجة إلى تحميل الفراغات ذات الأشكال الخاصة يدويًا، أو فحص الأجزاء شبه النهائية أو التعامل مع تفكيك قطع العمل في حالات الطوارئ.
هل يتم تطبيق أجهزة التبديل الخاصة بالروبوت فقط على الإنتاج الضخم غير المراقب بالكامل؟
هذا سوء فهم شائع. كما أنه يقدم قيمة كبيرة لورش العمل ذات الوضع المختلط شبه الآلي. يمكن للمشغلين إنهاء أعمال التحضير اليدوية المعقدة دون الاتصال بالإنترنت، وتتولى الروبوتات مسؤولية مهام نقل المنصات المتكررة.
الاختلافات الوظيفية
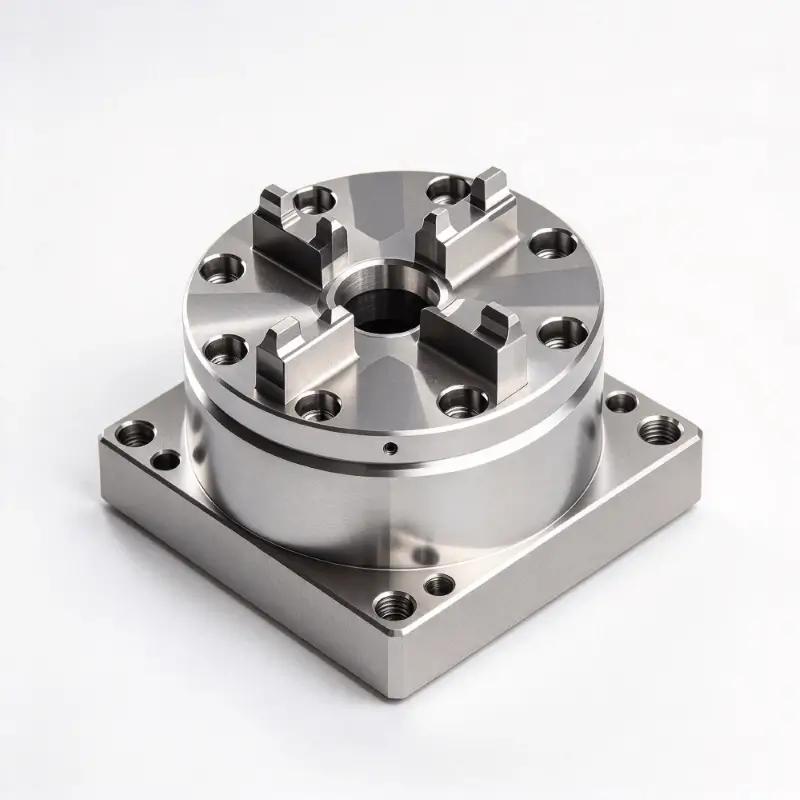
اقتران علبة القابض للتغيير السريع للروبوت: ينشئ مكون التوصيل الوسيط هذا علاقة مطابقة ميكانيكية مستقرة بين وحدات الإمساك والمنصات المستهدفة. إنه يمتص انحراف الموضع البسيط الناتج عن أخطاء تحديد موضع حركة الروبوت، مما يتجنب أضرار الاصطدام الشديد بين الهياكل الميكانيكية أثناء دورات النقل عالية السرعة.
وحدة قابض التغيير السريع للروبوت N160: تعمل هذه الوحدة الأساسية المثبتة على الحافة كوحدة أساسية مثبتة مباشرة على شفة إخراج الروبوت. إنه يوفر واجهة قفل موحدة لأذرع الإمساك اللاحقة، مما يسمح بالتبديل السريع للأدوات النهائية المختلفة دون تعديل معلمات برنامج الروبوت بشكل متكرر.
ذراع الربط المفصلي N160 لمقبض التغيير السريع للروبوت: ذراع التنفيذ المتحرك الذي يتصل فعليًا بالخطوط الخارجية لمنصة التحميل. تم تحسين مخططها الهيكلي وفقًا لهندسة حافة البليت، مما يوفر قوة إمساك ثابتة بأسلوب التغليف. يمنع الانزلاق تحت التسارع والتباطؤ أثناء حركة مسار الروبوت.
مؤشرات التقييم الأساسية
كيفية التأكد مما إذا كان الحمل المقدر يطابق متطلبات الإنتاج الفعلية؟
لا يمكن للمستخدمين الرجوع فقط إلى بيانات التحميل الاسمية لذراع الروبوت. إنهم بحاجة إلى حساب الوزن الإجمالي بما في ذلك وحدة القابض، وذراع الربط، والمنصة، والتركيبات، وقطعة العمل الخام. سيؤدي تجاوز الحمل المركب إلى تسريع التآكل الميكانيكي والتسبب في مخاطر السقوط الخفية.
لماذا تعد دقة تحديد الموضع المتكررة لإجراء الإمساك بنفس أهمية دقة ظرف النقطة صفر؟
حتى لو كانت خراطيش جانب الماكينة تمتلك دقة على مستوى الميكرون، إذا أنتج القابض الآلي انحرافًا كبيرًا في الموضع أثناء التقاط المنصات ووضعها، فسيتم تقليل دقة النظام الإجمالية بشكل كبير. سيتم تمرير خطأ تحديد موضع جانب القابض إلى حلقة العمل بأكملها.
ما هي العوامل البيئية التي ينبغي مراعاتها بالنسبة للأجهزة التي تعمل بالروبوت؟
تعمل المؤثرات النهائية للروبوت داخل المناطق الطرفية للأدوات الآلية، ويتم رشها عن طريق قطع سائل التبريد والرقائق المعدنية ورذاذ الزيت. يجب أن تقاوم المعالجة السطحية للأجهزة وأداء الختم التآكل والتشويش داخل مواضع تحريك المفصل.
كيف يمكن تحقيق الالتحام السلس باستخدام أجهزة العمل الطرفية ذات نقطة الصفر؟
ما هي المتطلبات الأساسية اللازمة للتعاون مع سلسلة UPC Zero Point Positioning؟
حافظ على أبعاد إمساك الكفاف الخارجي المتسقة للمنصات المستهدفة. يجب أن تتوافق هندسة ذراع الوصلة المفصلية مع هيكل حافة البليت من سلسلة UPC، بحيث يمكن للروبوتات إكمال عملية الالتقاط المستقرة للمنصات المتوافقة مع الروبوت.
ما هي الفوائد التي يتم الحصول عليها من خلال المطابقة مع سلسلة Zero Point Pallet؟
باستخدام محول اقتران الدرج، يمكن للروبوتات أيضًا التعامل مع المنصات العادية المستخدمة يدويًا. لا تحتاج المتاجر إلى استبدال جميع المنصات الموجودة لتحقيق التحول شبه الآلي، مما يحمي الاستثمار السابق في الأجهزة.
ما هي المخاطر الخفية التي يجب تجنبها في تشغيل الوضع المختلط؟
منع الاستخدام المختلط للمنصات ذات الأبعاد الخارجية المختلفة في منطقة عمل الروبوت الواحدة. ستتسبب أحجام المخطط التفصيلي المختلفة في مواضع إمساك غير صحيحة. ينبغي تنفيذ إدارة صارمة لتصنيف البليت في الموقع.
مواد الأجهزة وخصائص العملية
تعتمد الهياكل الهيكلية الرئيسية لوحدات القابض وأذرع الوصلة على سبائك فولاذية عالية القوة. تتلقى أسطح التلامس والقفل الرئيسية التبريد بالكربنة والطحن الدقيق. يمر كل مكون نهائي باختبار التعب الدوري المتكرر قبل الشحن. يتم التحكم بشكل صارم في التشوه الهيكلي في ظل ظروف الحمل الكامل المقدرة.
أبعاد اتصال الحافة تتبع معايير واجهة الروبوت الصناعية السائدة. تحافظ مواضع فتحات تركيب المفاتيح على إمكانية التبديل، مما يقلل من أعمال التعديل الثانوية أثناء التثبيت في الموقع.
تغطي خدمات التكيف المخصصة تعديل شوط الإمساك، ولوحات تحويل الفلنجة الخاصة، والمعالجة السطحية المضادة للتآكل، لتناسب مخططات المنصات غير القياسية والعلامات التجارية المختلفة للروبوتات.
ملاحظات التطبيق
تتحمل مكونات الإمساك بجانب الروبوت تأثير التسارع والتباطؤ المتكرر خلال كل دورة حركة. سيؤدي تراكم الرقائق داخل المفاصل المفصلية إلى زيادة مقاومة الحركة وإنتاج إزاحة الإمساك. يجب دمج التنظيف والتشحيم الدوري للمفاصل في قوائم المراجعة اليومية لصيانة المعدات. سيؤدي التشغيل المستمر دون صيانة روتينية إلى تدهور استقرار الإمساك تدريجيًا، حتى بالنسبة لمكونات الأتمتة جيدة التصميم.

- View as
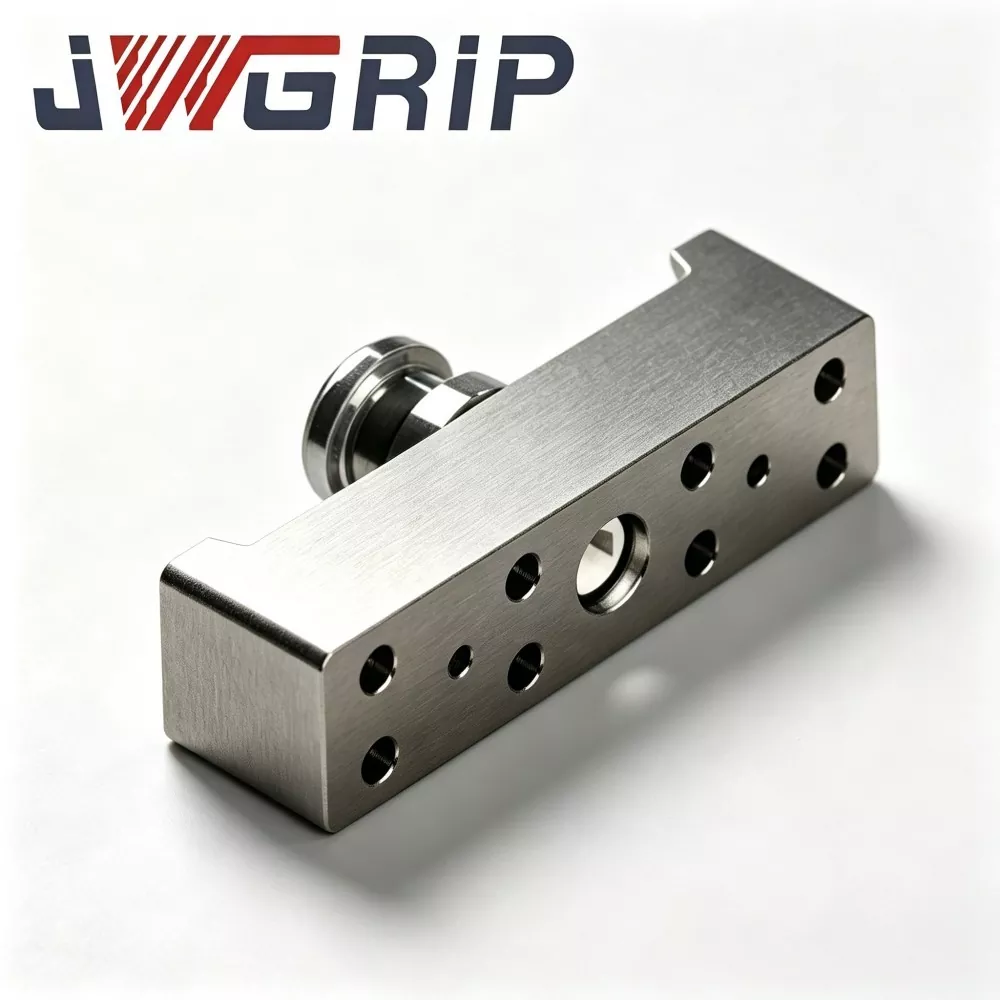
ذراع الربط المفصلي N160 لمقبض التغيير السريع للروبوت
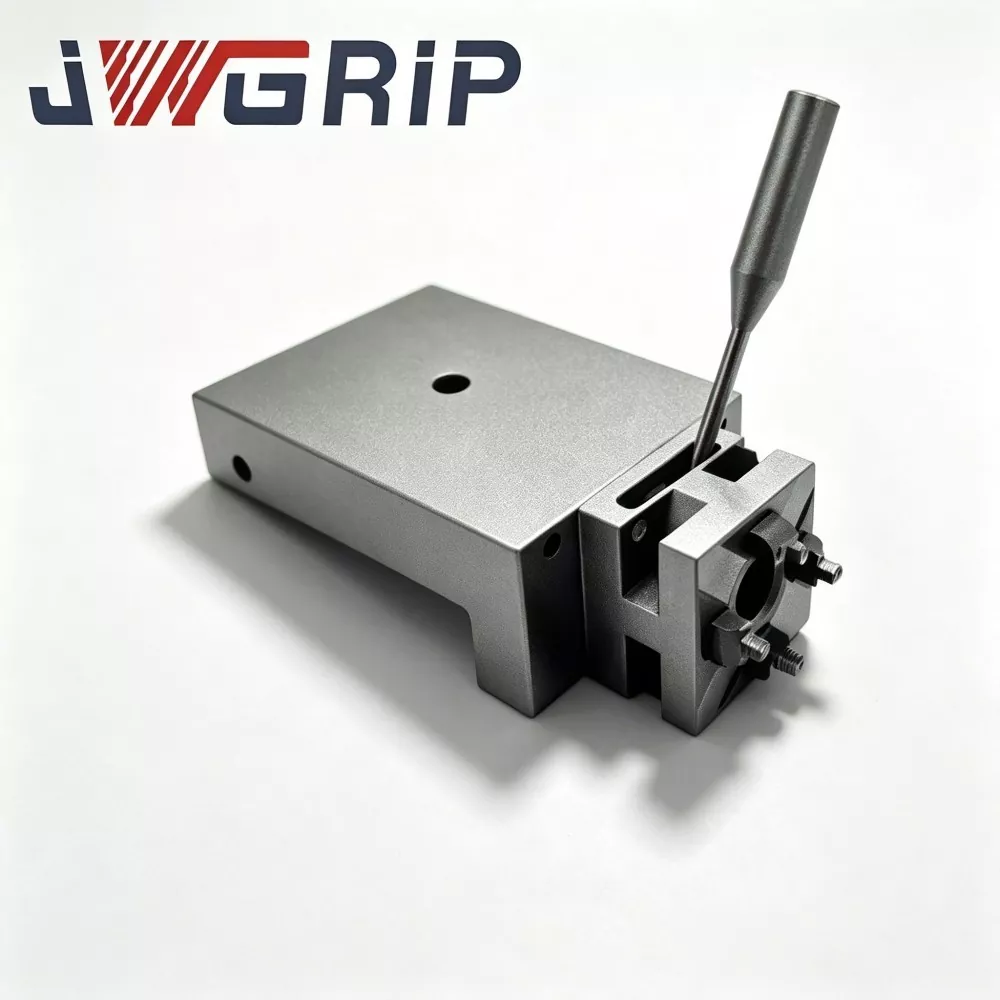
JWGRIP هي الشركة المصنعة والموردة المحترفة لذراع الربط المفصلي N160 لقابض التغيير السريع للروبوت في الصين، وتوفر خدمة المصنع المباشر مع المنتجات القياسية المتوفرة بالكامل في المخزون لدعم نشر مشروع الأتمتة العالمي وصيانة ورشة العمل. إنه مكون هزاز مفصلي لنقل القوة الأساسي عالي الأداء مصمم خصيصًا لوحدات القابض الروبوتية سريعة التغيير من سلسلة N160. إنه يدمج هيكل نقل القوة الأمثل وتقنية التشكيل المتكاملة المشكلة على الساخن في وحدة وظيفية واحدة، حيث يعمل بمثابة الجزء الحركي الرئيسي الذي يحول قوة دفع المكبس الخطي إلى حركة تثبيت متأرجحة بفك القابض.
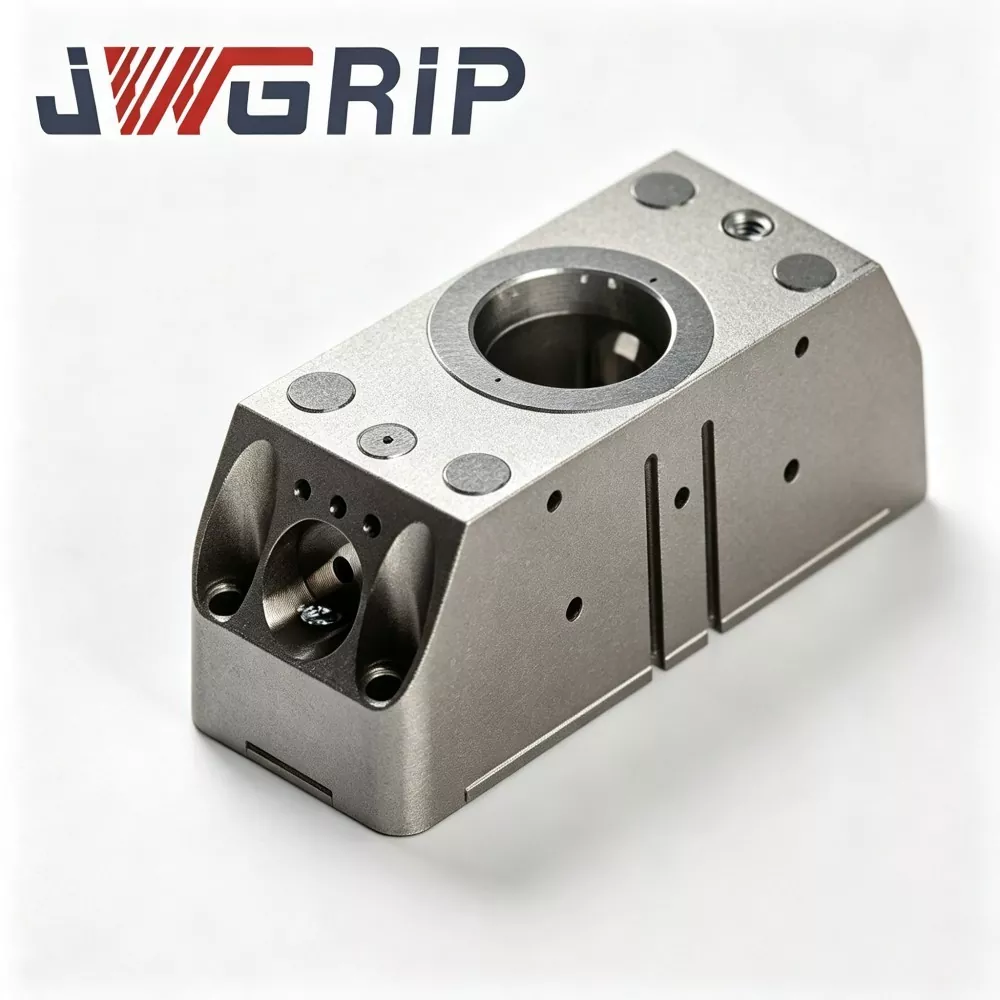
وحدة القابض للتغيير السريع للروبوت N160
JWGRIP هي الشركة المصنعة والموردة المحترفة لوحدة N160 Robot Quick Change Gripper Module في الصين، حيث تدعم شراء الطلبات بالجملة وتوفر سعر المصنع الحقيقي لشركاء مشروع الأتمتة العالمي. إنها وحدة تنفيذ روبوتية متكاملة تمت ترقيتها حديثًا ومصممة خصيصًا لخطوط الإنتاج الحديثة المرنة غير المأهولة. من خلال الدمج المبتكر للقابض المتوازي الهوائي وواجهة الروبوت للتغيير السريع في هيكل معياري واحد، فإنه يلغي الحاجة إلى أقراص تغيير سريع منفصلة ومجموعة قابض مستقلة، ولا يتطلب أي حواف توصيل إضافية متعددة الطبقات أو ملحقات انتقالية.
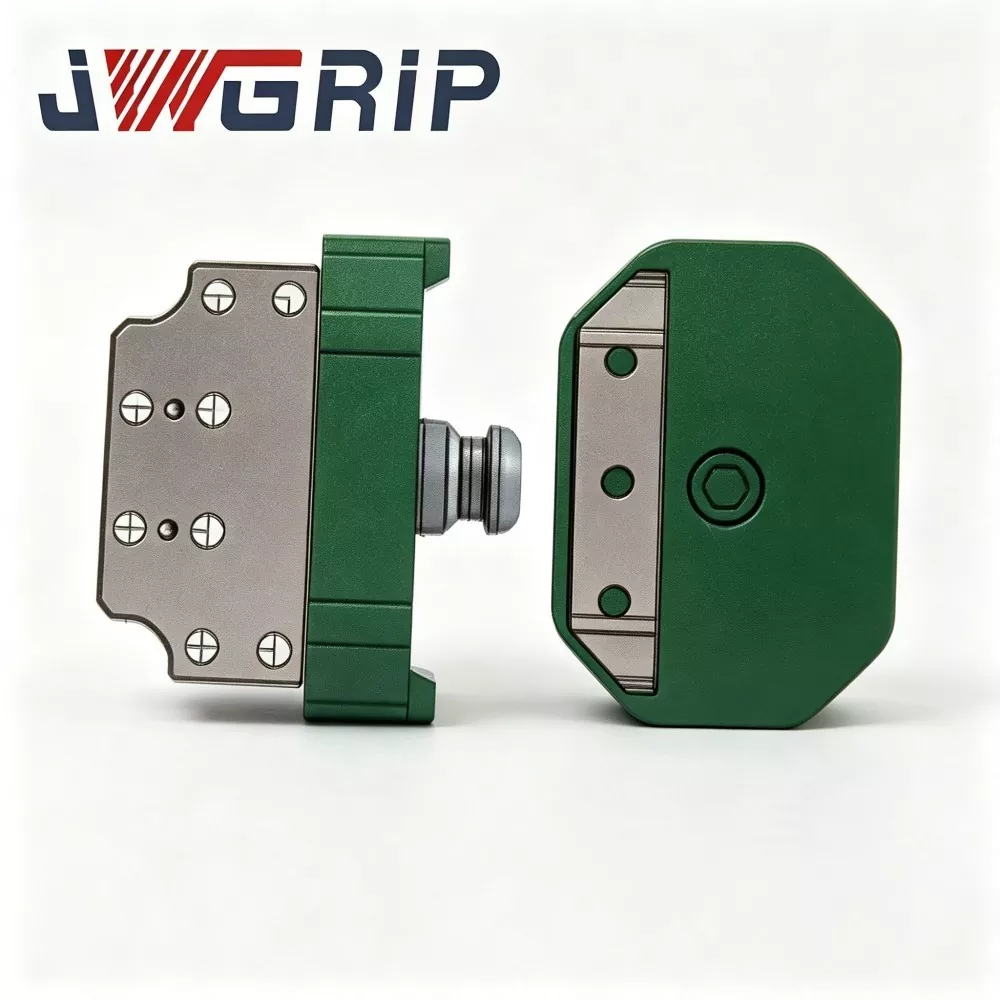
اقتران علبة القابض للتغيير السريع للروبوت
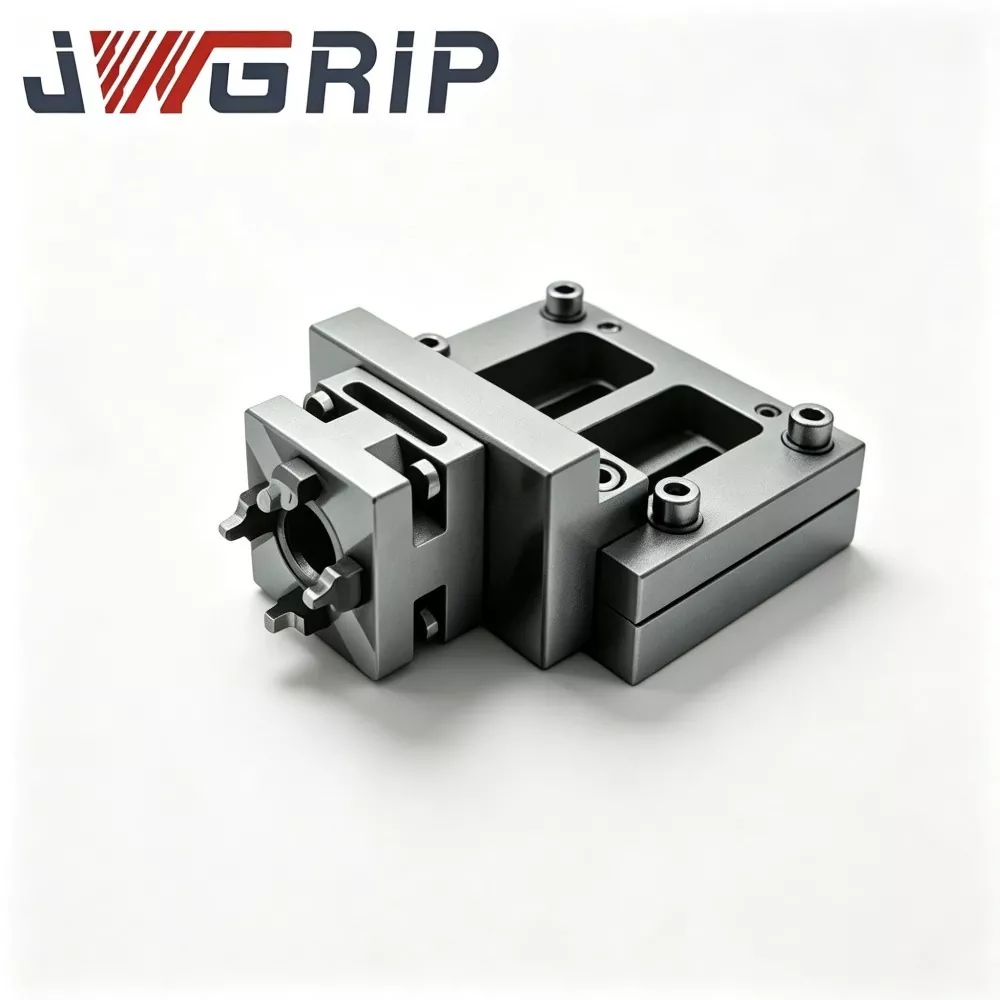
JWGRIP هي الشركة المصنعة والموردة لاقتران علبة القابض للتغيير السريع للروبوت في الصين. إنه مكون تبديل المؤثر النهائي المتكامل للروبوت المصمم خصيصًا لخطوط الإنتاج الآلية المرنة غير المأهولة. إنه يدمج التكوين الهيكلي من سبائك الفولاذ عالي القوة وعملية الطحن الدقيقة في وحدة واحدة، مما يحقق التبديل التلقائي الكامل لأدوات الروبوت دون تدخل يدوي أثناء استبدال القابضون والصواني والأدوات النهائية الأخرى.
JWGRIP هو مصنع ومورد محترف سلسلة القابض للتغيير السريع للروبوت في الصين. نرحب بكم ترحيبا حارا في منتجات عالية الجودة بالجملة بأسعار تنافسية من مصنعنا.
توصيات الأخبار