العربية
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
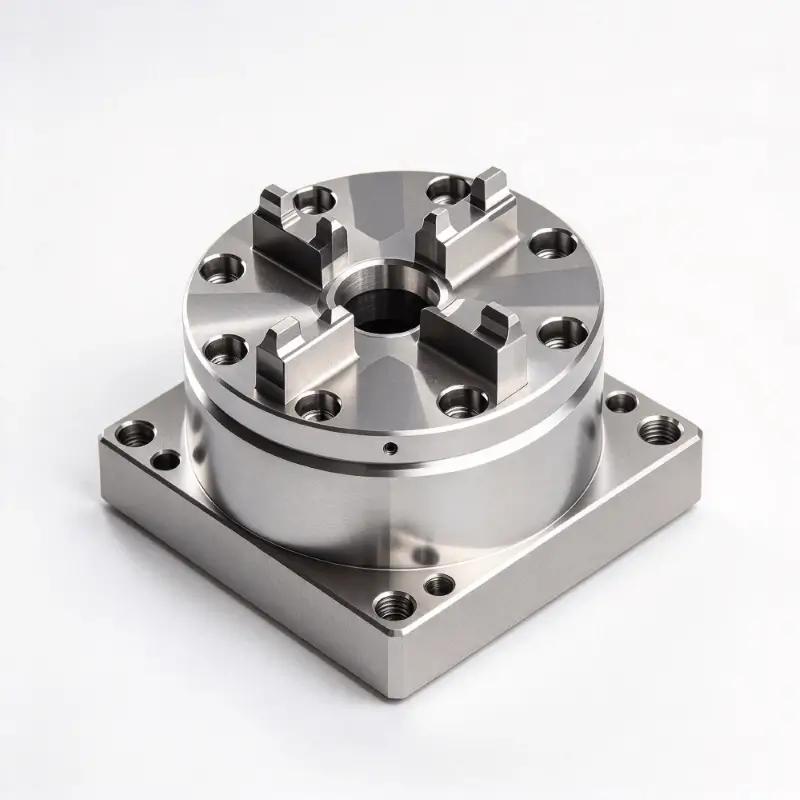
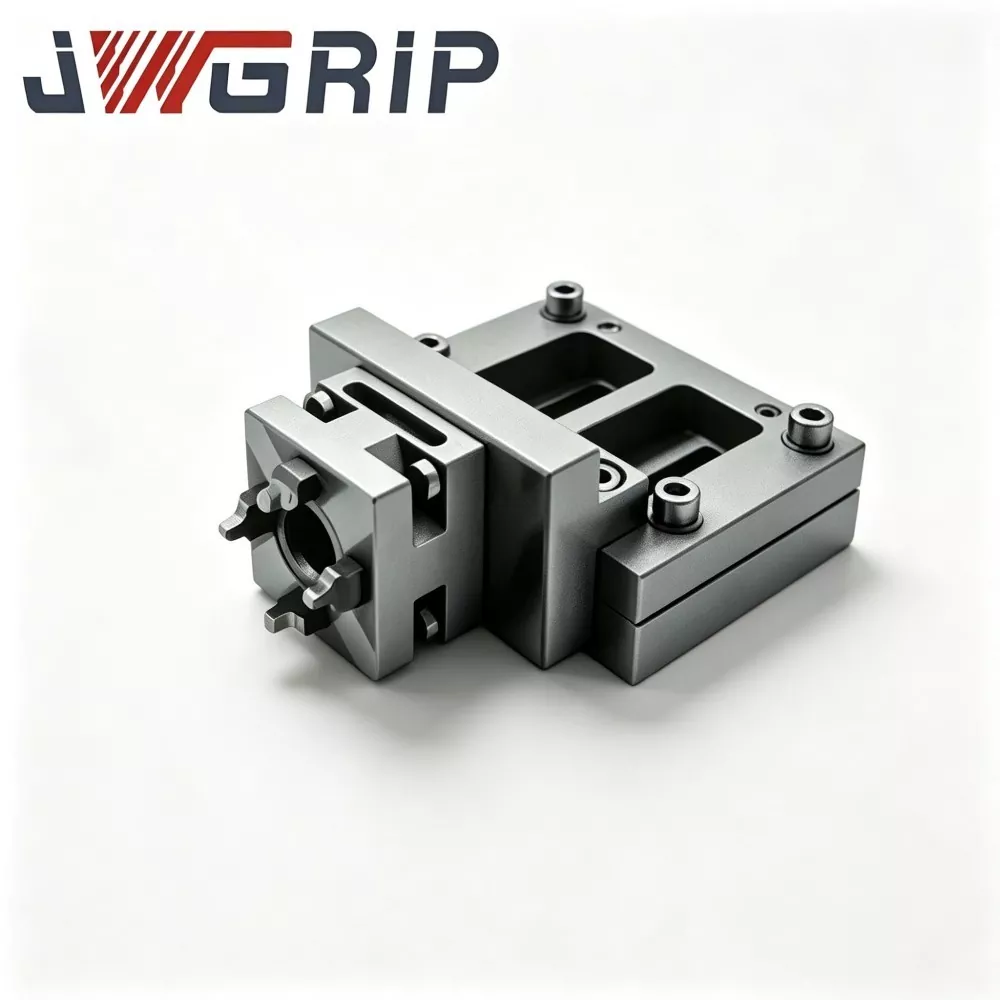
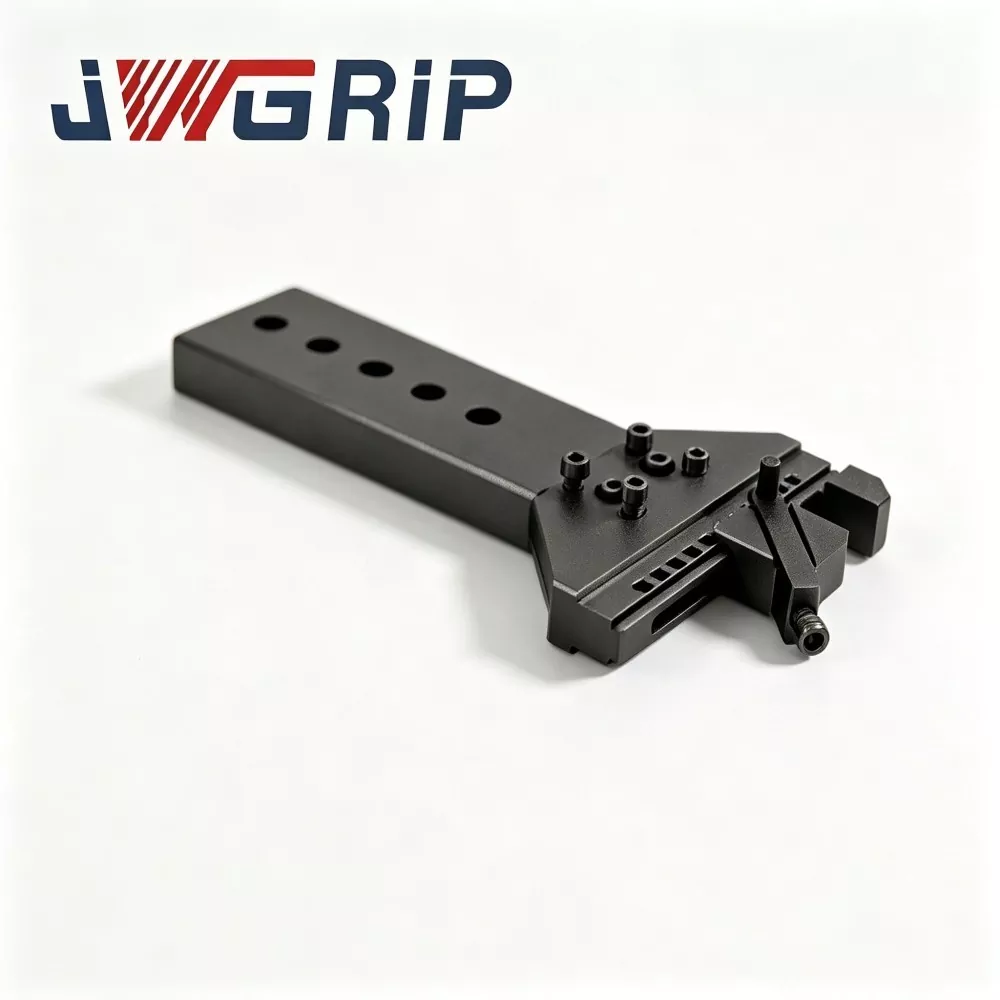

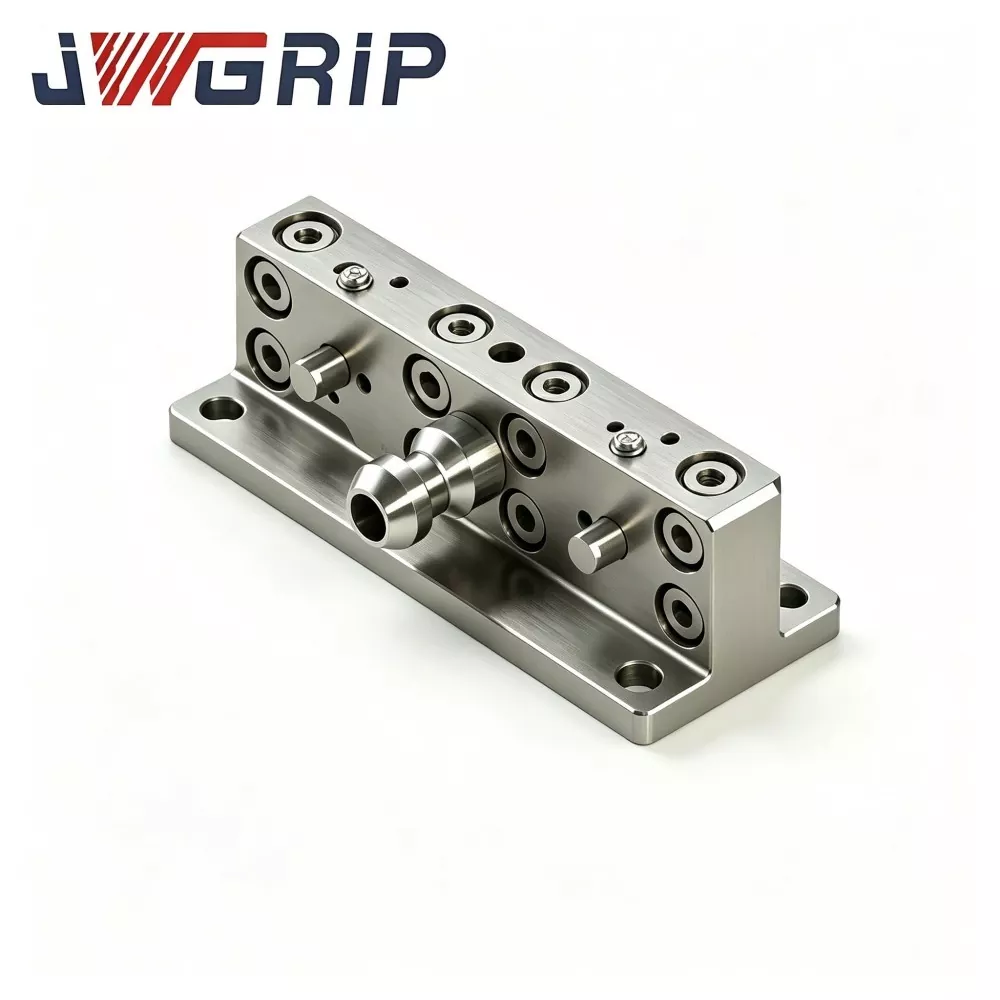
UPC ذراع الربط المفصلي لمبدل أدوات التغيير السريع للروبوت
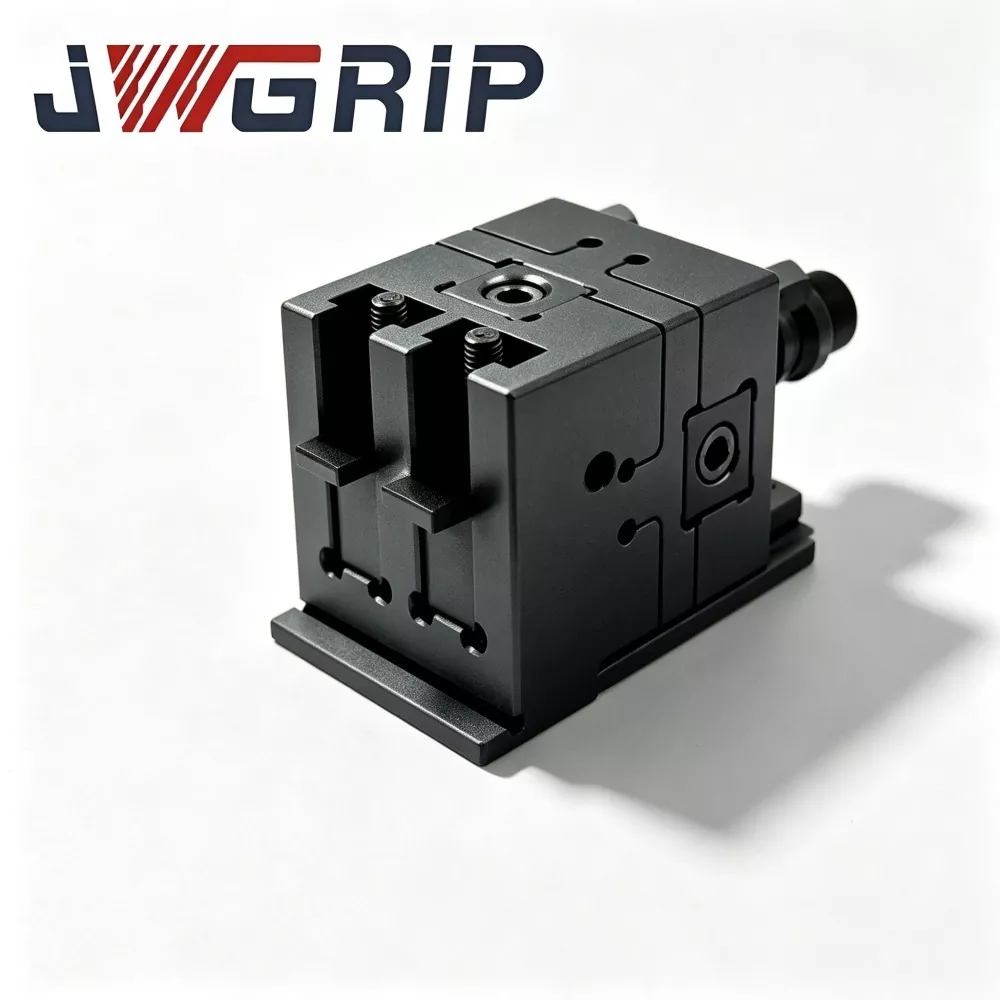
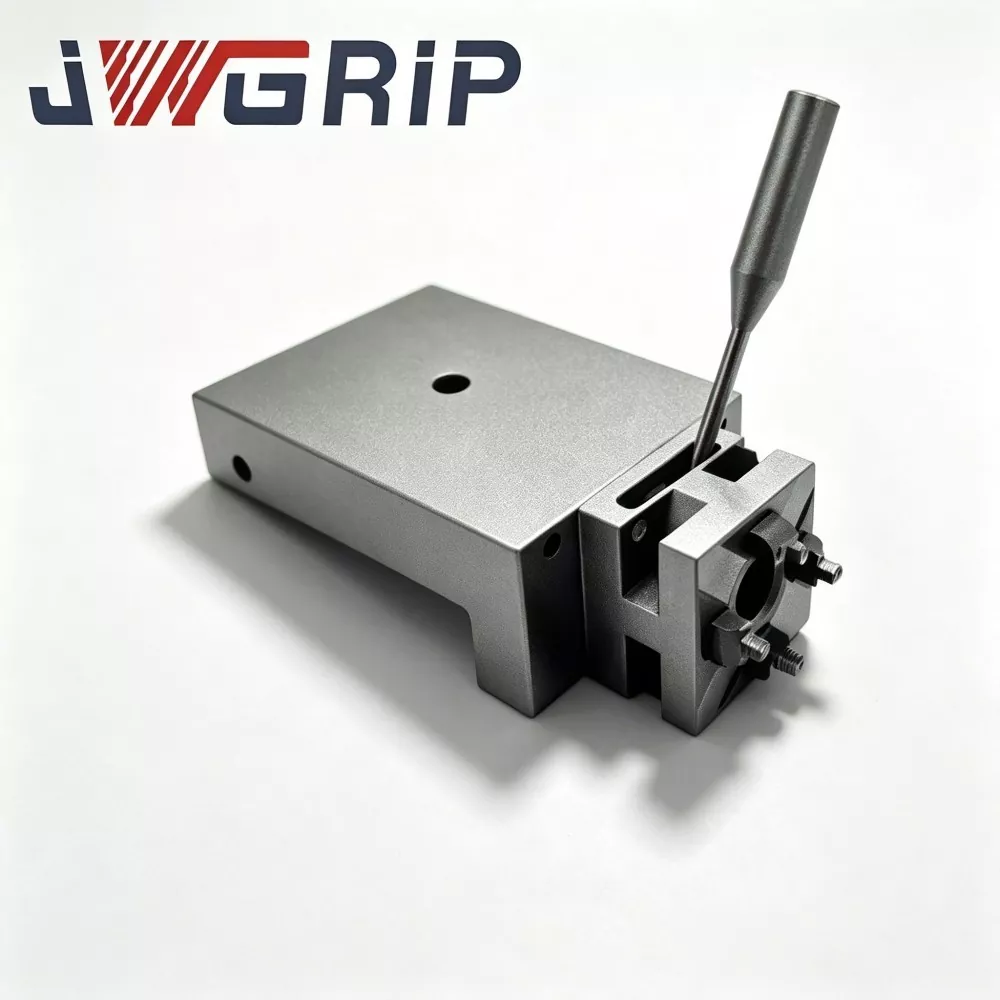
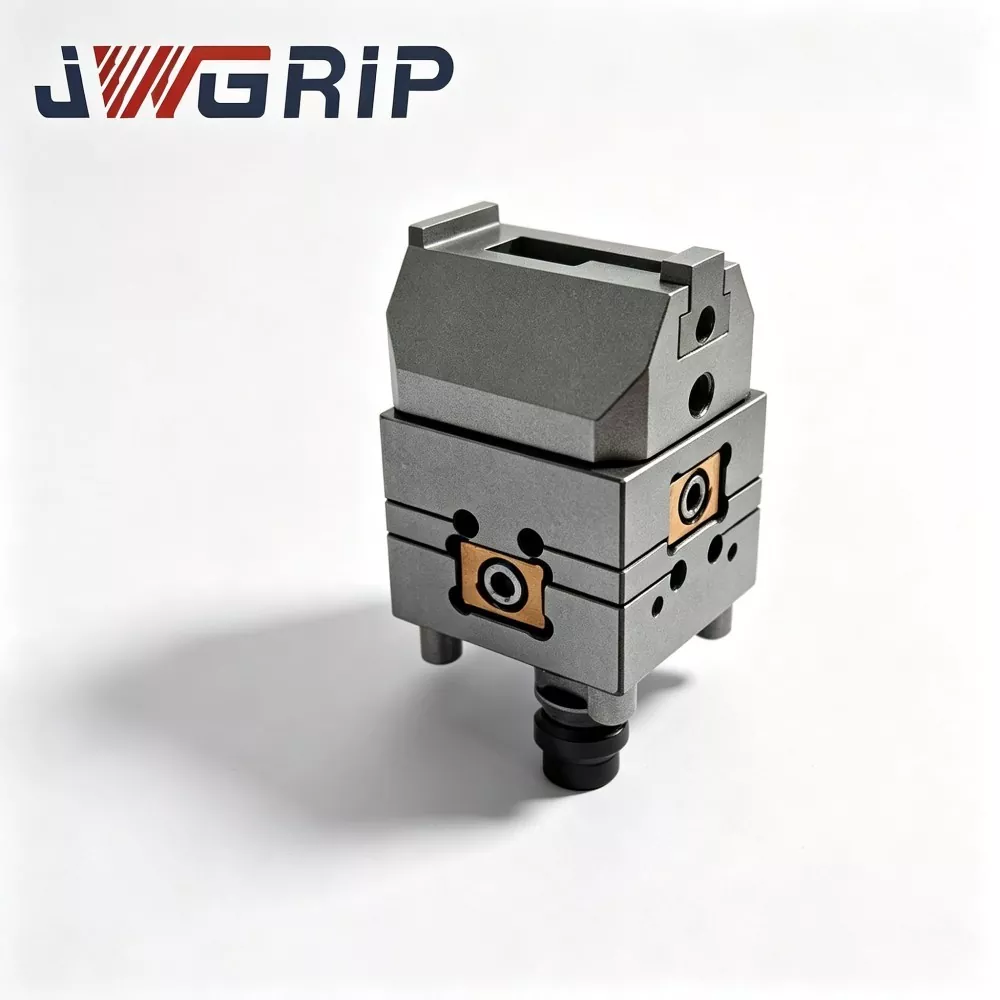
JWGRIP هو مصدر محترف لتصنيع المعدات الأصلية لذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت في الصين. إنه مكون توصيل هيكلي أساسي مصمم خصيصًا لمبادلة التركيبات الآلية للروبوت وخلايا الإنتاج المرنة CNC بدون طيار. يعمل كوسيط نقل القوة الرئيسي بين المستجيب النهائي للروبوت ومجموعات المنصات ذات النقطة الصفرية UPC، يحقق ذراع الربط المفصلي المُحسّن هذا القفل الميكانيكي وفتح المنصات ذات النقطة صفر فقط من خلال حركة محور الروبوت، مما يلغي الحاجة إلى أجهزة قيادة مساعدة هوائية وهيدروليكية إضافية.
يعتمد ذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت على هيكل ميكانيكي لربط المفصلة عالي الدقة، والذي يحول الحركة الخطية للروبوت إلى حركة تثبيت وفتح منصة نقالة مستقرة وموثوقة. تم تصنيعه من الفولاذ الهيكلي ذو السبائك عالية القوة، ويخضع المنتج لمعالجة صارمة لتخفيف الضغط بعد المعالجة القاسية للتخلص من إجهاد المعالجة الداخلي وضمان الاستقرار الهيكلي على المدى الطويل.
يتم تشطيب أسطح المفاصل المفصلية بطحن دقيق، مما يتيح حركة ربط دورية سلسة ومقاومة ممتازة للتآكل. من خلال تجهيزه بوظيفة تعويض عائمة، يمكن لذراع الوصلة أن يمتص أخطاء التموضع الصغيرة المتكررة أثناء إرساء الروبوت، مما يتجنب بشكل فعال تشويش المكونات والأضرار الهيكلية الناجمة عن انحراف المحاذاة الطفيف. يتم تطبيقه على نطاق واسع في خلايا إنتاج CNC الآلية وورش تصنيع إطفاء الأنوار، فهو يحسن بشكل كبير استقرار واستمرارية عمليات تبادل المنصات غير المأهولة ذات الدورة الطويلة.
حلول الروبوت التقليدية لتغيير المنصات
1. تعتمد معظم الحلول على أسطوانات الهواء الخارجية أو المحركات الهيدروليكية المثبتة على حواف الروبوت لإكمال القفل وفتح القفل عند نقطة الصفر. يؤدي هذا إلى زيادة وزن نهاية الذراع، ويتطلب تخطيطًا إضافيًا لأنابيب الغاز والسائل، ويضاعف مخاطر التسرب والفشل.
2. في خلايا الإنتاج الآلية عالية الكثافة، تتداخل خطوط الأنابيب الطرفية المفرطة مع مسارات حركة الروبوت وتقلص مساحة العمل الفعالة.
3. لا يمكن لأذرع التوصيل الصلبة البسيطة أن تعوض الإزاحات الطفيفة للموضع أثناء إرساء الروبوت. يؤدي عدم محاذاة الموضع الصغير إلى توليد إجهاد غير طبيعي، وتشويش ميكانيكي، وحتى تلف دائم لهياكل قفل منصة التحميل ذات النقطة صفر، مما يزيد من وقت توقف المعدات عن تصنيع إطفاء الأنوار.
مزايا التصميم الأساسية
· مصنوعة من الفولاذ الهيكلي عالي القوة ومعالجتها بمعالجة لتخفيف الضغط بعد المعالجة الخشنة لإزالة الضغط الداخلي الناتج عن القطع
· تخضع أسطح التلامس المفصلية لعملية طحن دقيقة لضمان حركة الوصلة الدورية السلسة وتآكل المكونات السفلية
· وظيفة الربط العائمة المدمجة تمتص أخطاء المحاذاة الصغيرة الناتجة عن التسامح المتكرر لتحديد المواقع أثناء الإرساء
· تتم إجراءات فتح قفل منصة التحميل بشكل كامل من خلال حركة محور الروبوت، مما يؤدي إلى التخلص من الأجهزة المساعدة التي تعمل بالطاقة السائلة
· متوافق بشكل مباشر مع المنصات القياسية ذات النقطة صفر من سلسلة UPC
تؤكد التعليقات الواردة من العديد من شركات تكامل الخلايا الآلية أن ذراع الوصلة هذا يعمل على تبسيط إعدادات نهاية ذراع الروبوت، ويقلل من كمية الأجزاء المساعدة الطرفية، ويعزز موثوقية تبديل المنصات التلقائية في ظل دورة طويلة من التصنيع غير المراقب.
قيمة التطبيق
كمكون لتنفيذ الانتقال الميكانيكي لوحدات التغيير السريع ذات التأثير النهائي للروبوت، تم تصميم ذراع الربط المفصلي JWGRIP UPC لمغير أدوات التغيير السريع للروبوت خصيصًا للاقتران مع مبدلات أدوات التغيير السريع للروبوت القياسية UPC. فهو يحل تحديات الانتقال المتأرجح وضبط الوضعية بين مخازن الأدوات والمؤثرات النهائية للروبوت.
أثناء دورات تغيير الأدوات التلقائية للروبوت، لا يمكن تجنب انحرافات تحديد الموضع تقريبًا، والتي تنتج عن التسامح مع تحديد موضع مفصل الروبوت، وإزاحة تثبيت مخزن الأدوات، وانحراف التركيبات تحت الوزن الذاتي. ستنتج هياكل الاتصال الثابتة الصلبة تأثيرات قاسية قاسية عند الإرساء.
النتيجة البسيطة: لوحة التغيير السريع تحدد مكان تآكل الدبوس والتشويش على الإرساء
العواقب الوخيمة: تلف المخفض الآلي، وتدمير مجموعات القفل الداخلي سريعة التغيير، وتقصير عمر الخدمة لنظام التغيير السريع بأكمله
تتميز الوصلات الصلبة التقليدية بقدرة تعويض عائمة زاوية صفر، مما يضع متطلبات صارمة للغاية على دقة تركيب التركيبات. حتى اختلال التركيب البسيط سوف يؤدي إلى فشل الإرساء في الموقع والانسداد الميكانيكي أثناء نشر المشروع.
يستخدم ذراع الربط المفصلي JWGRIP بنية وصلة مفصلية متأرجحة خاصة. مع الحفاظ على الصلابة الهيكلية الشاملة العالية، فإنه يوفر تعويضًا عائمًا قابلاً للتعديل:
انحراف موضع الإزاحة أثناء الالتحام وقوة التأثير الميكانيكية العازلة
استرخِ في متطلبات الدقة للروبوتات ومغيري أدوات التغيير السريع
تحقيق محاذاة إرساء الأدوات ذاتية التكيف وحركات الإمساك والتحرير السلسة للروبوت
يوازن بين مواصفات الوزن الخفيف والقوة الميكانيكية لتلبية حدود الحمل النهائي للروبوت
يتم استخدام ذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت على نطاق واسع للانتقال من مجلة الأدوات، والتبديل الدوار متعدد الأدوات، ومهام اختيار ومكان البليت التلقائي. فهو يقلل من عبء عمل تصحيح الأخطاء في الموقع ويزيد من الاستقرار وعمر الخدمة لسير عمل الروبوت سريع التغيير. إنه بمثابة ملحق ربط ميكانيكي حيوي لبناء محطات عمل الروبوت سريعة التغيير المتوافقة مع JWGRIP UPC.
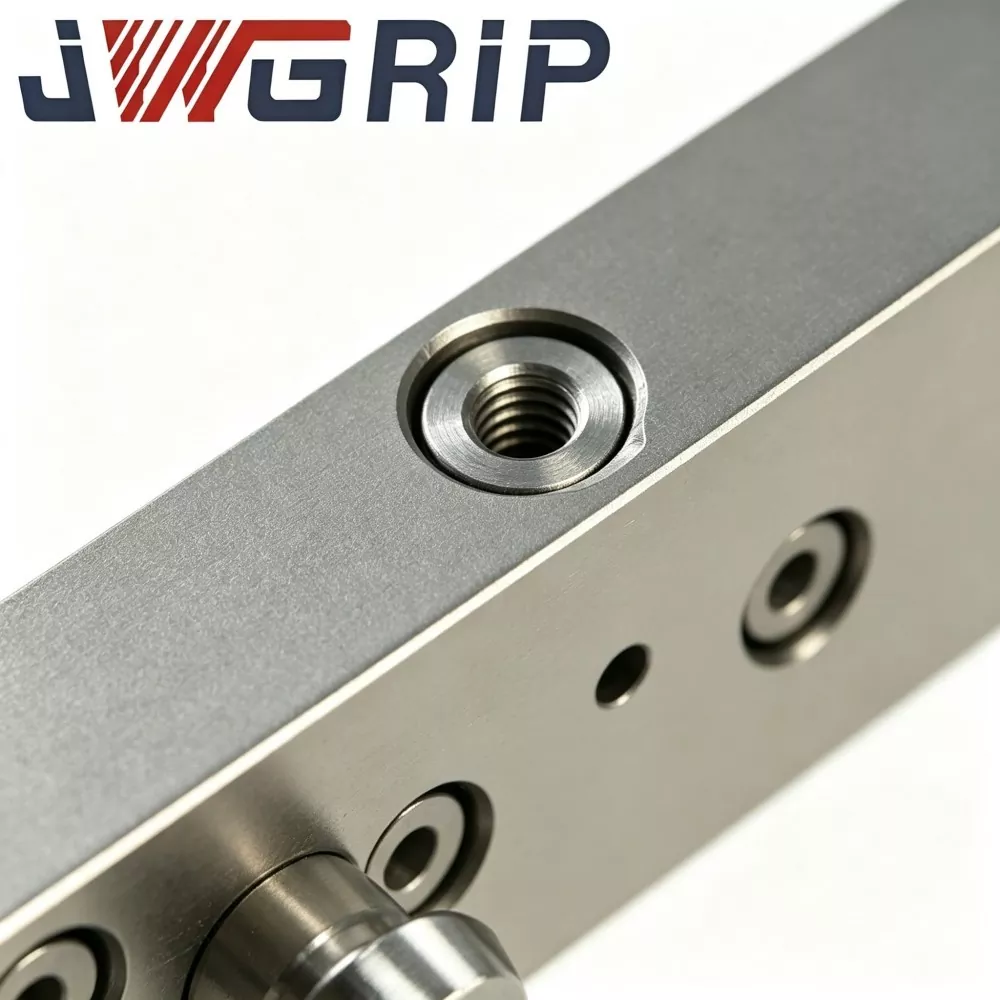
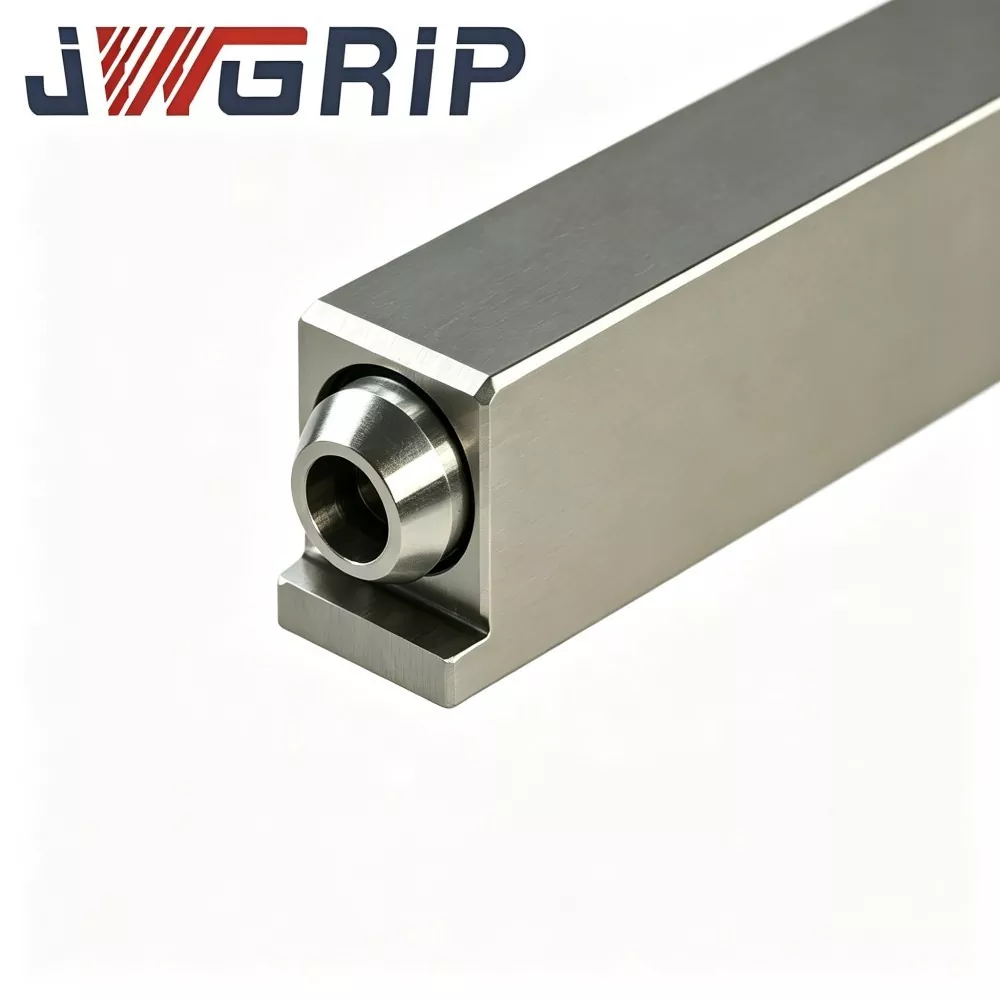
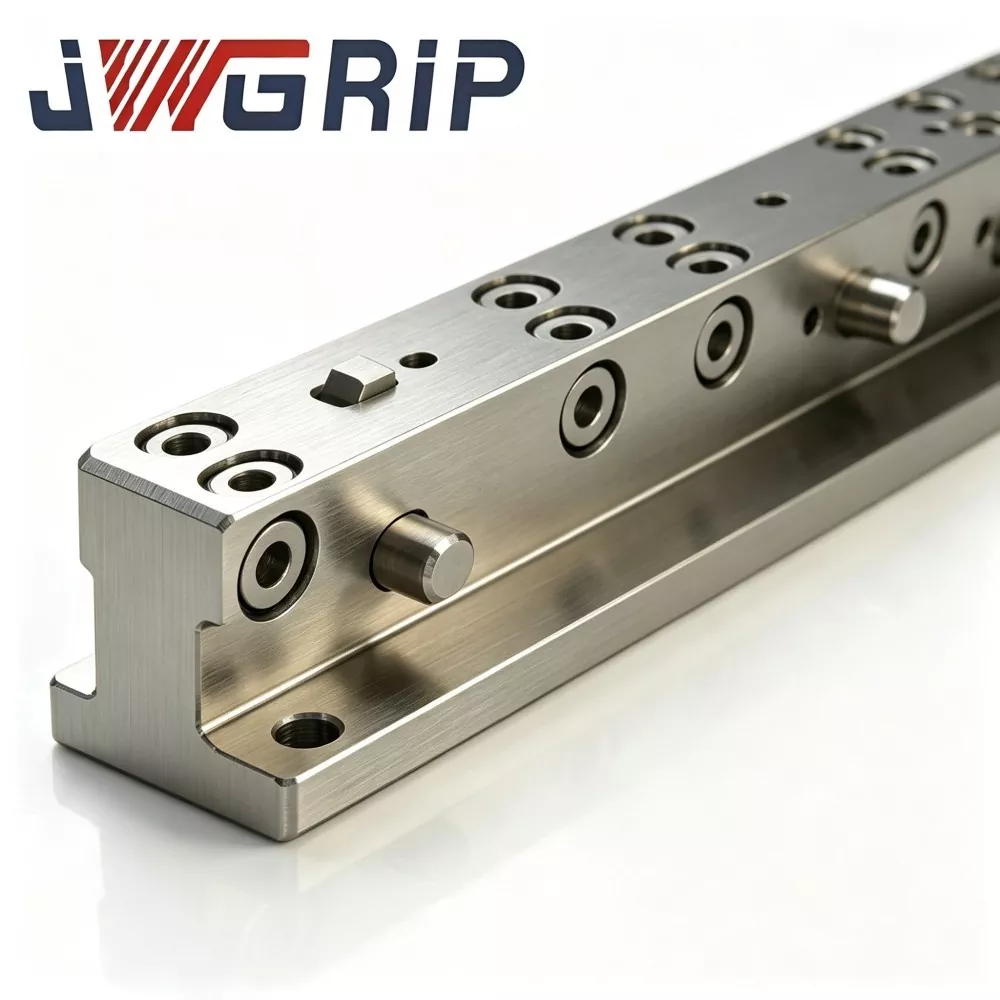
التخطيط الهيكلي الداخلي
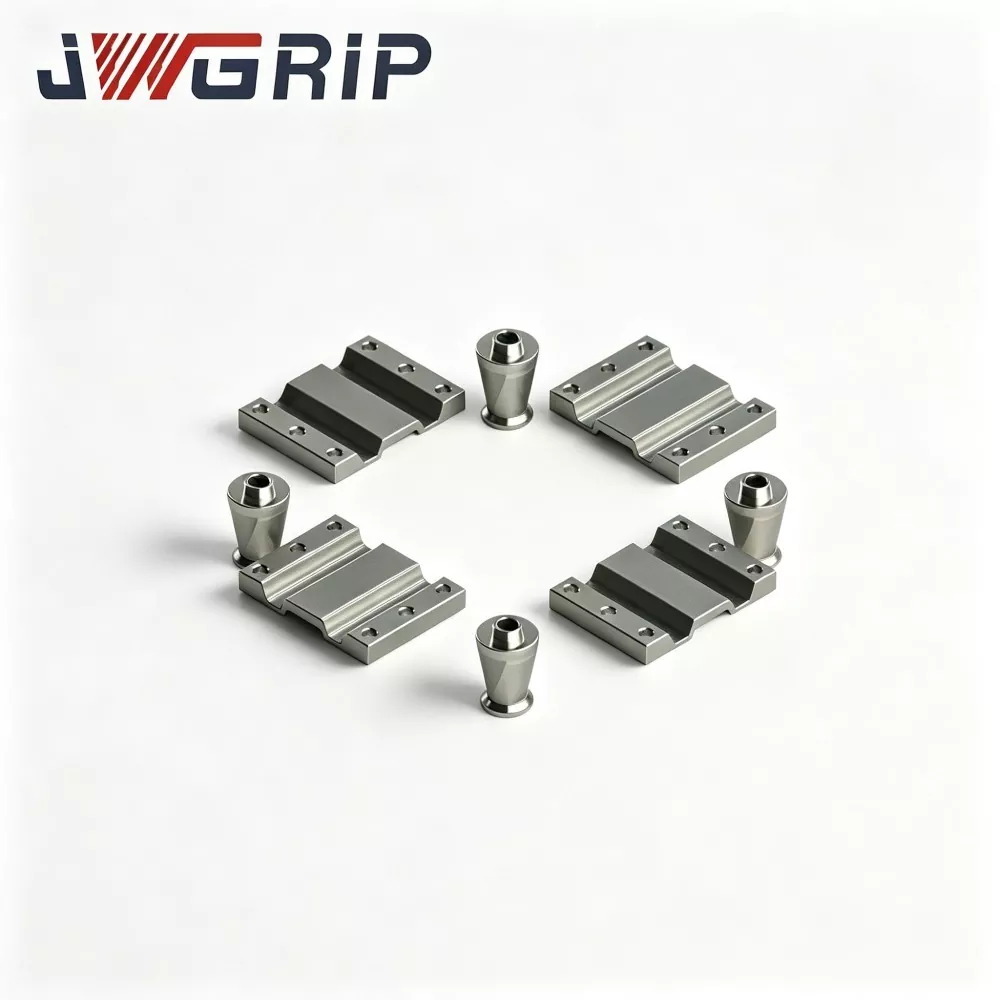
يتم تجميع ذراع الربط المفصلي JWGRIP UPC من وحدات أساسية متعددة: جسم الوصلة الرئيسي، والمفاصل الدوارة مزدوجة المفصلات، وشفة الإرساء سريعة التغيير القياسية UPC، وقاعدة التثبيت، وهياكل التوقف المحدودة، بالإضافة إلى مجموعات ختم التشحيم.
جسم الوصلة الرئيسي: سبيكة ألومنيوم عالية القوة من الدرجة الفضائية مصنوعة بآلة دقيقة
أعمدة دوارة مفصلية: سبائك فولاذية عالية القوة تمت معالجتها بالتبريد والمعالجة الحرارية
تم تجهيز كل عمود دوار بجلبة مقاومة للاهتراء بالإضافة إلى هيكل مانع للتسرب مقاوم للغبار، مما يمنع سائل تبريد القطع وغبار ورشة العمل والرقائق المعدنية من دخول أزواج الاحتكاك الدوارة
واجهة واحدة تتصل بشفة مبدل أدوات التغيير السريع للروبوت؛ يتصل الطرف المقابل بمثبت جانب الأداة أو محول الأداة
آلية العمل
1. عندما يقوم الروبوت بتنفيذ حركة تغيير الأداة، يقوم المستجيب النهائي للروبوت بتشغيل ذراع الوصلة بالكامل.
2. في مرحلة الإرساء سريعة التغيير، تسمح المفاصل المفصلية بالتأرجح العائم ضمن النطاق الزاوي المحدد مسبقًا لمواجهة خطأ تحديد الموقع وعدم محاذاة تركيب التركيبات. يتم تنشيط التعويض العائم فقط أثناء محاذاة الإرساء.
3. بمجرد انتهاء القفل سريع التغيير، يتم تعشيق هيكل التوقف المحدود وتأمين المفاصل المفصلية. يتحول ذراع الوصلة إلى الحالة الصلبة مع تعطيل جميع حركات التأرجح، مما يضمن وضعية مستقرة للأداة طوال إجراءات المعالجة اللاحقة.
نقاط القوة التنافسية الأساسية
1. تصميم تعويض إزاحة المفصلة العائمة ± 3 درجات يمتص انحراف تحديد موضع الروبوت واختلال تركيب التركيبات، ويخفف قوة الاصطدام. يمنع الضرر الناتج عن الاصطدام الشديد بألواح التغيير السريع ومخفضات السرعة الآلية، ويسهل معايير دقة التثبيت في الموقع.
2. تكوين مواد هجينة خفيفة الوزن وعالية القوة، تعمل سبائك الألومنيوم عالية القوة المستخدمة في مجال الطيران والفضاء لجسم الوصلة على تقليل عبء التحميل النهائي للروبوت. توفر أعمدة المفصلات الفولاذية المعالجة بالحرارة مقاومة ممتازة للتآكل ومقاومة الالتواء، مما يحقق التوازن الأمثل بين الوزن الخفيف والاعتمادية الهيكلية.
3. آلية إيقاف الحد المدمجة ذاتية التشغيل يتم قفل درجة حرية التأرجح تلقائيًا مباشرة بعد اكتمال الإرساء والقفل. يحافظ على الصلابة الكاملة في حالة المعالجة ويزيل اهتزاز الأداة. فهو يجمع بين التعويض العائم في مرحلة الإرساء والصلابة العالية في مرحلة المعالجة في وحدة واحدة.
4. مجموعة جلبة العمود الدوار محكمة الإغلاق من الغبار تعمل على عزل الرقائق المعدنية وسوائل القطع وغبار المصنع. تجنب انسداد الزوج الدوار المفصلي والتآكل المتسارع. يناسب بيئات التصنيع القاسية في ورشة العمل ويطيل عمر خدمة ذراع الوصلة.
5. واجهة إرساء الحافة القياسية بمواصفات UPC تتصل بسلاسة مع أدوات التغيير السريع لروبوت JWGRIP UPC دون عمل تعديل إضافي للشفة. تركيب واستبدال بسيط، متوافق مع حلول التغيير السريع لنهاية الروبوت السائدة في السوق.
6. خدمة التخصيص المرنة غير القياسية OEM يمكن تعديل طول الذراع، وزاوية تعويض التأرجح، وتخطيط فتحة تركيب الشفة، وسعة التحميل المقدرة. تدعم الحلول المخصصة نماذج روبوتية مختلفة ومتطلبات تخطيط مجلة الأدوات المتنوعة.
سيناريوهات التطبيق
1. محطات عمل التشغيل الآلي المرنة FMS تنفذ الروبوتات التبديل الدوار التلقائي لتركيبات ومنصات نقالة متعددة. وبتوافقه مع مبدلات أدوات التغيير السريع JWGRIP UPC، فإنه يتغلب على صعوبات محاذاة الإرساء الناتجة عن إزاحة تثبيت مجلة الأدوات.
2. خلايا التحميل والتفريغ الروبوتية باستخدام الحاسب الآلي، تتعامل الروبوتات مع منصات التثبيت لنقل المنصات داخل الآلة. يمتص ذراع الوصلة المفصلية تأثير الإرساء ويحسن الاستمرارية والاستقرار لعمليات تغيير الإنتاج.
3. محطات انتقال المخزن المؤقت لمجلات أدوات الروبوت تقوم الروبوتات بشكل متكرر بجلب أدوات متنوعة من المجلات متعددة الأدوات. يتسامح مع خطأ تثبيت مجلة الأدوات ويقلل من تكرار فشل الإرساء.
4. خطوط إنتاج التبديل التلقائي للقالب والتركيبات تحقيق التبديل التلقائي للقوالب وإدخالات القالب وأدوات الرقص. تقليل عمالة تصحيح الأخطاء في الموقع وتقصير دورة تشغيل محطة العمل.
5. التحديث التحديثي لمعدات التشغيل الآلي غير القياسية إضافة وظيفة التوافق العائم إلى المؤثرات النهائية للروبوت الموجودة. لا حاجة لاستبدال مجموعة التجميع سريعة التغيير بالكامل.
خطوات التثبيت
1. قبل التثبيت، امسح أسطح التلامس النظيفة لشفة UPC سريعة التغيير وشفة إرساء ذراع الوصلة. قم بإزالة الرقائق والتلوث الزيتي، وحقق سطحًا مسطحًا مناسبًا. يمنع الضغط الزائد على المفصل الناتج عن التركيب المائل.
2. قم بربط مسامير توصيل الحافة بدقة باتباع قيمة عزم الدوران المحددة. يجب منع التثبيت بعزم الدوران الزائد لتجنب تشوه ذراع الوصلة وتشويش المفصلة.
3. بعد التجميع، قم بتأرجح ذراع الوصلة يدويًا للتحقق من أن حركة المفصلة تعمل بسلاسة دون الالتصاق. تأكد من أن هياكل الحد والتوقف تعمل بشكل طبيعي.
4. إكمال عملية تصحيح الأخطاء لتعليم الروبوت. قم بتكوين سرعة اقتراب الإرساء المعقولة. منع الإرساء عالي السرعة ذو التأثير القوي لتجنب تجاوز زاوية تعويض المفصلة ومخاطر التحميل الزائد للآلية.
5. بعد اكتمال إجراء القفل سريع التغيير، تحقق من أن آلية الحد والإيقاف قد قفلت حرية تأرجح ذراع الوصلة وعدم وجود تمايل للأداة، ثم يمكنك البدء في انتزاع العمل أو مهام التصنيع.
6. إجراء الصيانة الروتينية: قم بتشحيم نقاط تشحيم عمود المفصلة في الموعد المحدد. إزالة تراكم الرقائق حول أجزاء ختم العمود. افحص حالة تآكل الجلبة عندما تصبح حركة تأرجح المفصلة بطيئة.
7. لا تقم مطلقًا بتشغيل عمليات القطع أو التحميل الثقيل قبل انتهاء قفل التغيير السريع. قم بحماية المفاصل المفصلية من حمل عزم الدوران الجانبي ومنع التلف الدائم لذراع الوصلة.
دليل تشخيص الأخطاء وحلها
1. ظاهرة الخلل: فشل الإرساء المتكرر والتشويش الميكانيكي أثناء التغيير السريع للروبوت
الأسباب المحتملة: عدم كفاية نطاق تعويض تأرجح المفصلة؛ الانحراف المفرط في مسار تعليم الروبوت؛ تركيب شفة منحرفة؛ رقائق معدنية عالقة داخل مهاوي المفصلات
التدابير المضادة: التحقق من صحة أداء تأرجح المفصلة الطبيعي؛ تحسين مسار حركة الروبوت؛ إعادة معايرة التوازي شفة. تنظيف حطام الرقائق حول مناطق إغلاق العمود
2. ظاهرة الخطأ: يحدث تمايل للأداة بعد إجراء القفل
الأسباب المحتملة: آلية الحد والتوقف غير كاملة؛ مغير أداة التغيير السريع UPC غير مقفل بالكامل؛ مسامير تركيب شفة فضفاضة
التدابير المضادة: فحص المشاركة الكاملة لهيكل التوقف؛ تحقق مرة أخرى من حالة قفل التغيير السريع UPC؛ مسامير اتصال شفة إعادة عزم الدوران
3. ظاهرة الخلل: تأرجح المفصلة متصلب أو عالق تمامًا
الأسباب المحتملة: الرقائق وقطع سائل التبريد تخترق جلبة المفصلة؛ تآكل مكونات البطانة؛ تشوه رمح الدورية
التدابير المضادة: تفكيك وطرد الملوثات المفصلية الداخلية؛ استبدال البطانات البالية. استبدل ذراع الوصلة بالكامل في حالة ظهور تشوه في العمود
4. ظاهرة الخلل: تشوه ذراع الوصلة أو تلف الشقوق
الأسباب المحتملة: تجاوز حمل التشغيل الحد الأقصى المقدر للحمل؛ تأثير الالتحام العنيف؛ عزم القطع المطبق في حالة المفصلة غير المؤمّنة
التدابير المضادة: التوقف عن الاستخدام واستبدال ذراع الوصلة؛ إعادة تقييم معلمات الحمل العملية؛ ضمان اكتمال قفل التغيير السريع قبل بدء التشغيل الآلي
ترتيب التعبئة والتغليف والشحن
يتم تطبيق المعالجة السطحية المضادة للصدأ على كل ذراع ربط مفصلي JWGRIP UPC. يتم طلاء مواضع عمود المفصلة بشحم مضاد للصدأ، ثم يتم تعبئة كل وحدة على حدة بحقيبة واقية من البولي إيثيلين.
يتم تعبئة طلبات الدفعة الصغيرة بالكرتون الثقيل. تعتمد طلبات المشاريع المجمعة علب خشبية مقاومة للصدمات ومزودة بمادة حشو عازلة، والتي تحمي وجوه إرساء الحواف والمجموعات الدوارة المفصلية من أضرار النقل.
يتم إرفاق المستندات الفنية الكاملة للتكليف بالتركيب داخل كل شحنة.
مهلة الإنتاج القياسية: 10-17 يوم عمل. تحافظ المواصفات القياسية المحددة على المخزون الجاهز للشحن.
تقييم عينة مجانية متاح. يجب أن يتحمل المشترون تكلفة شحن العينة.
تدعم طلبات OEM غير المخصصة تعديل طول الذراع وزاوية التعويض بالإضافة إلى تخطيط فتحة الحافة.
دعم ما بعد البيع
يتم توفير الوثائق الفنية والإرشادات عن بعد عبر الإنترنت لمشكلات التثبيت والتشغيل.
يمكن شراء قطع الغيار القابلة للارتداء مثل البطانات المفصلية بشكل مستقل لاستبدالها في الميدان.
بالنسبة لطلبات المشاريع المجمعة، يمكن ترتيب خدمة التشغيل المدفوعة في الموقع عند الطلب.
التعليمات
Q1: هل يمكن لذراع الربط المفصلي JWGRIP UPC أن يتحمل عزم القطع بالقطع؟
ج: لا، ذراع الربط المفصلي UPC لمغير أدوات التغيير السريع للروبوت يقدم فقط تعويضًا عائمًا لمرحلة الإرساء سريعة التغيير. بعد القفل، يقوم هيكل الحد من التوقف بقفل كل حركة التأرجح. يجب أن يتحمل مبدل أدوات التغيير السريع JWGRIP UPC حمل القطع الآلي بالكامل. يجب ألا تتحمل المفاصل المفصلية أبدًا عزم القطع.
س2: هل ترقية زاوية تعويض التأرجح ممكنة؟
ج: المواصفات القياسية تأتي مع تعويض التأرجح بمقدار ±3 درجات. يمكن تحقيق زاوية تعويض أكبر من خلال خدمة تخصيص OEM. يرجى ملاحظة أن زاوية التعويض الموسعة ستقلل من الصلابة الهيكلية الإجمالية، وسيكون تقييم الحمل النهائي للروبوت مطلوبًا وفقًا لذلك.
Q3: هل يدعم لوحات التغيير السريع للروبوت غير التابعة لـ UPC؟
ج: الإصدار القياسي يعتمد واجهة شفة UPC القياسية. يمكن معالجة تخطيط ثقب الحافة المخصص لتكييف أنظمة التغيير السريع البديلة.
س 4: هل يمكن استبدال البطانات المفصلية البالية بشكل منفصل؟
ج: نعم. يتم تعريف البطانات على أنها مكونات احتياطية يمكن ارتداؤها ويمكن شراؤها وتبديلها بشكل فردي. إذا كان العمود الدوار يعاني من تشوه، يلزم استبدال ذراع الوصلة بالكامل.
س 5: هل ذراع الربط هذا مناسب لتطبيقات الروبوت ذات الحمولة الثقيلة؟
ج: يدعم الطراز القياسي حمولة نهائية للروبوت تصل إلى 80 كجم كحد أقصى. يجب تحديد متغير مخصص معزز لسيناريوهات التحميل الثقيل. تأكد دائمًا من تصنيف التحميل النهائي للروبوت قبل الاختيار النهائي.
النقاط المرجعية للاختيار
يعمل ذراع الربط المفصلي JWGRIP UPC كأجهزة ميكانيكية انتقالية عائمة لأنظمة التغيير السريع للروبوت. تكمن قيمته الأساسية في موازنة تأثير انحراف الموضع في مرحلة الإرساء وتقليل صعوبة تصحيح الأخطاء لمحطات عمل التشغيل الآلي للروبوت.
تأكيد تصنيف التحميل النهائي الفعلي للروبوت أولاً؛ لا تتجاوز أبدًا سعة التحميل المقدرة للمنتج.
تحقق من مطابقة شفة الإرساء لمواصفات UPC القياسية.
بالنسبة للمشاريع التي تحتوي على إزاحة تركيب كبيرة، يمكنك التفكير في زاوية تعويض تأرجح أكبر مخصصة، وفي الوقت نفسه يجب تقييم الصلابة الهيكلية الشاملة بشكل شامل.
إعطاء الأولوية للوحدات النهائية المجهزة بمانع تسرب الغبار وهياكل التوقف المتكاملة. تجنب إصدارات الوصلات البسيطة غير المحمية، والتي ستواجه تآكلًا سريعًا للمفصلات في بيئات الورش المليئة بالغبار والرقائق.
إرسال استفسار
معلومات الاتصال
-
عنوان
رقم 44، طريق دانينغ لريادة الأعمال، مدينة هومين، مدينة دونغقوان، مقاطعة قوانغدونغ، الصين
-
هاتف
-
بريد إلكتروني
مرحبا بكم في إرسال استفسار إلى JWGRIP. سيوفر فريق المبيعات والفني المحترف لدينا اختيارًا مجانيًا للتركيبات وتصميم حلول مخصصة وعروض أسعار دقيقة.
توصيات الأخبار